












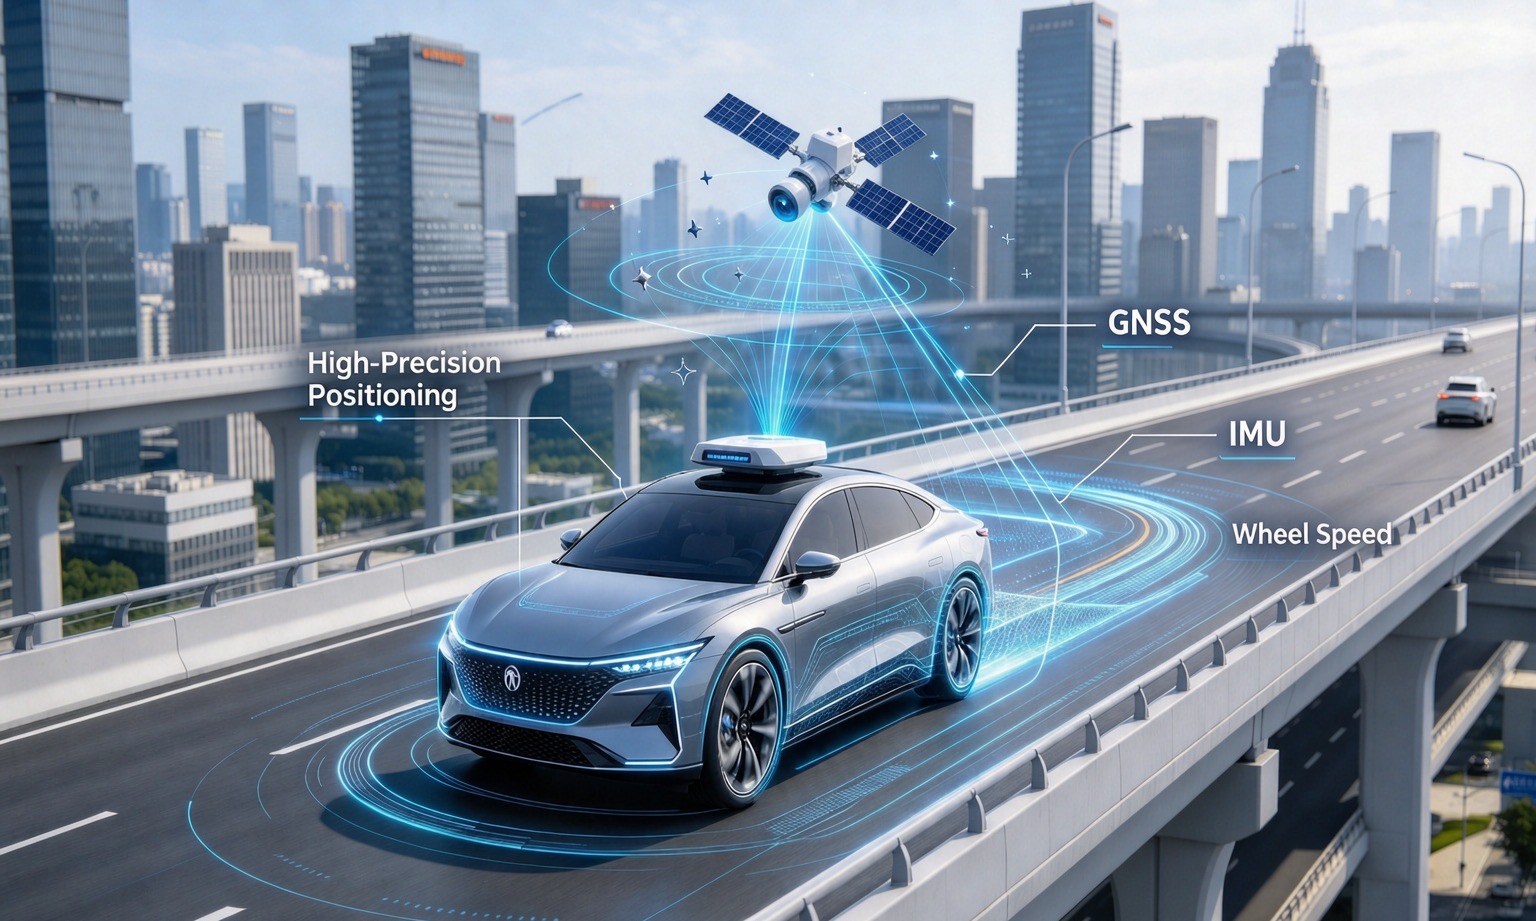
Kamery i lidar bardzo dobrze odpowiadają na jedno pytanie: co jest wokół mnie. Wciąż nie odpowiadają na trzy pytania, na które pojazd musi odpowiedzieć, zanim ruszy — gdzie jestem na mapie, w którą stronę skierowane jest ciało i jak szybko faktycznie się poruszam.
To jest zadanie GNSS IMU scalania prędkości koła i to właśnie ta część komina przyciąga najmniej uwagi, dopóki coś nie pójdzie nie tak pod tunelem. To jest napisane z perspektywy integracji: do czego, do czego każdy czujnik jest autorytatywny, gdzie każdy cicho zawodzi oraz testów, które rozstrzygają spór przed zatwierdzeniem programu.
GNSS IMU Wheel Speed Fusion: Trzy czujniki, trzy rodzaje prawdy
Większość zespołów potrafi opisać wszystkie trzy czujniki. Mniej osób może powiedzieć, w czym każdy z nich jest autorytetem, a to rozróżnienie jest różnicą między projektem fuzyjnym a trzema urządzeniami podłączonymi do tej samej obudowy.
| Czujnik | Autorytatywny dla | Wskaźnik | Niepowodzenia |
|---|---|---|---|
| GNSS / RTK | Pozycja absolutna na Ziemi | 1–10 Hz | Utrata nieba lub odbicie odbić się |
| IMU | Szybkość obrotu i siła właściwa | 100–200 Hz | Integrowanie własnego uprzedzenia z dryfem |
| Prędkość kół | Odległość pokonana przez oponę | 20–100 Hz na CAN | Raportowanie rotacji, gdy opona się ślizga |
Przeczytaj tę kolumnę po kolumnie, a architektura sama się pisze: jeden czujnik nie ma dryfu, ale nie ma ciągłości, drugi ma ciągłość, ale nie ma odniesienia, jeszcze nie ma ani jednego, a jeszcze mierzy masę bezpośrednio i kosztuje prawie nic.
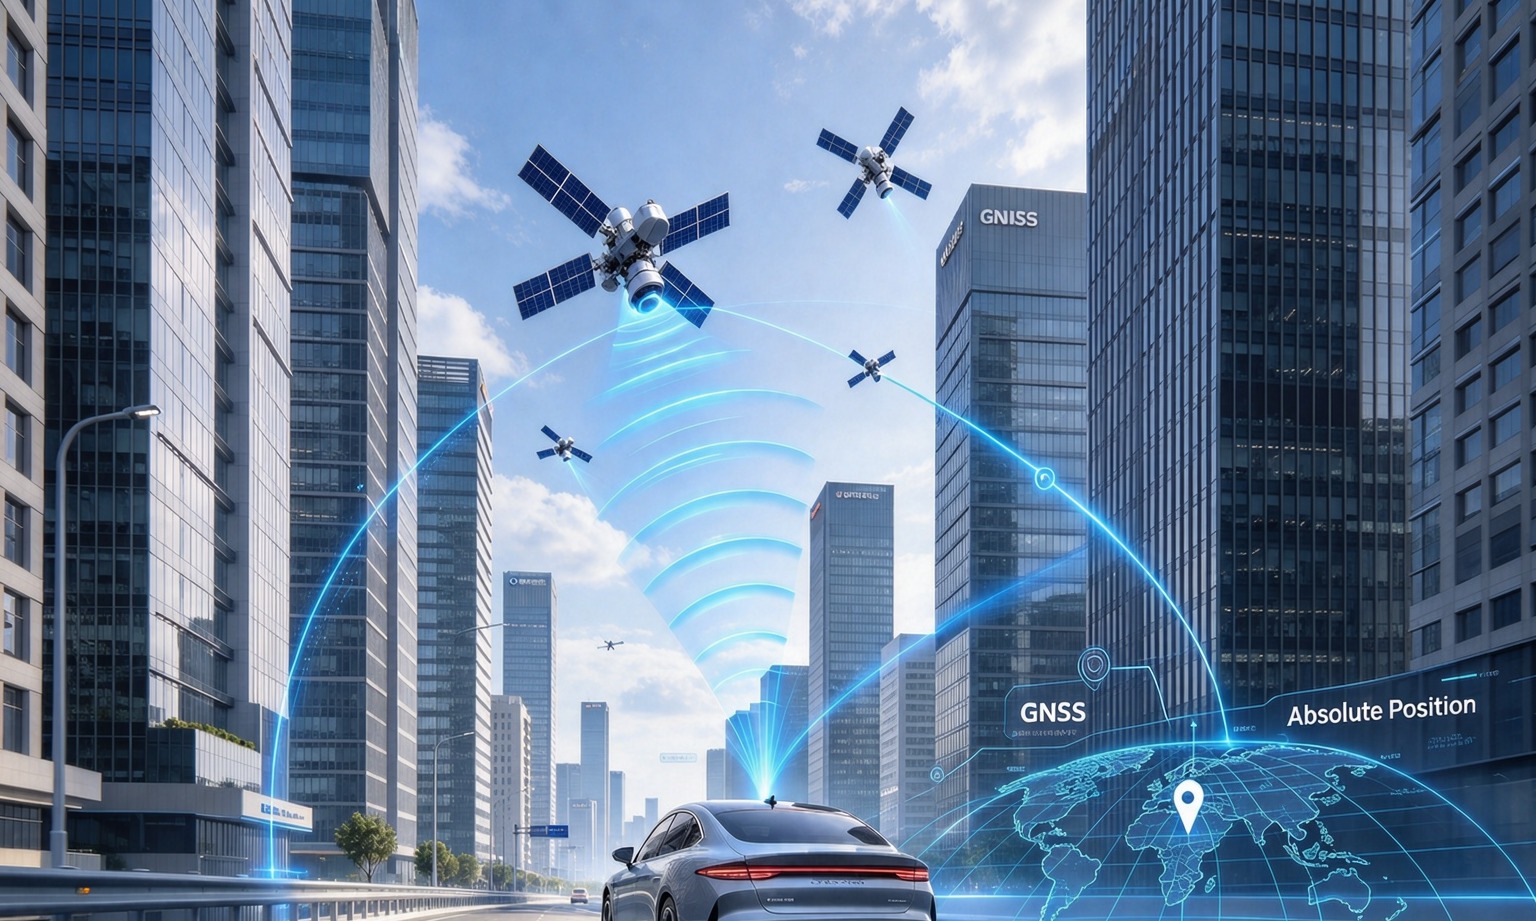
GNSS: Jedyny czujnik, który wie, gdzie jest "tutaj"
GNSS to jedyny czujnik, który może wskazać, gdzie się znajdujesz, nawet jeśli wcześniej tam nie byłeś. Wszystko inne zaczyna się od założenia; GNSS zaczyna się od planety.
Dzięki korekcjom RTK zapewnia absolutną pozycję na poziomie centymetrowym, a mechanizm ten warto jasno określić, ponieważ później wyjaśnia tryby awarii: stacja referencyjna na znanej współrzędnej mierzy aktualny błąd atmosfery i orbity, wysyła go jako korektę, a odbiornik go odejmuje. Korekta jest tak dobra, jak łącze, które ją przenosi, oraz widok nieba na antenie — dlatego właśnieRTK kontra PPKTo kwestia postprocessingu, ale nie pomaga w ruchu pojazdu.
Dwie właściwości są rutynowo błędnie odczytywane. Pierwsza to prędkość: 1–10 Hz to normalne, więc między dwoma punktami pojazd może pokonać pół metra z prędkością 50 km/h, a coś musi wypełnić tę lukę. Drugim jest to, że wartość dokładności opisuje rozkład w określonych warunkach, a nie obietnicę w każdej chwili. W miejskim kanionie pozycja, którą otrzymujesz, to często czyste rozwiązanie obliczane na podstawie odbitych sygnałów, co jest gorsze niż oczywista utrata miejsca, bo nic w wyjściu nie ostrzega. Mechanika tego jest omówiona wOgraniczanie wielościeżek w pozycjonowaniu miejskim.
IMU: szybki, płynny i błędny w ciągu kilku sekund
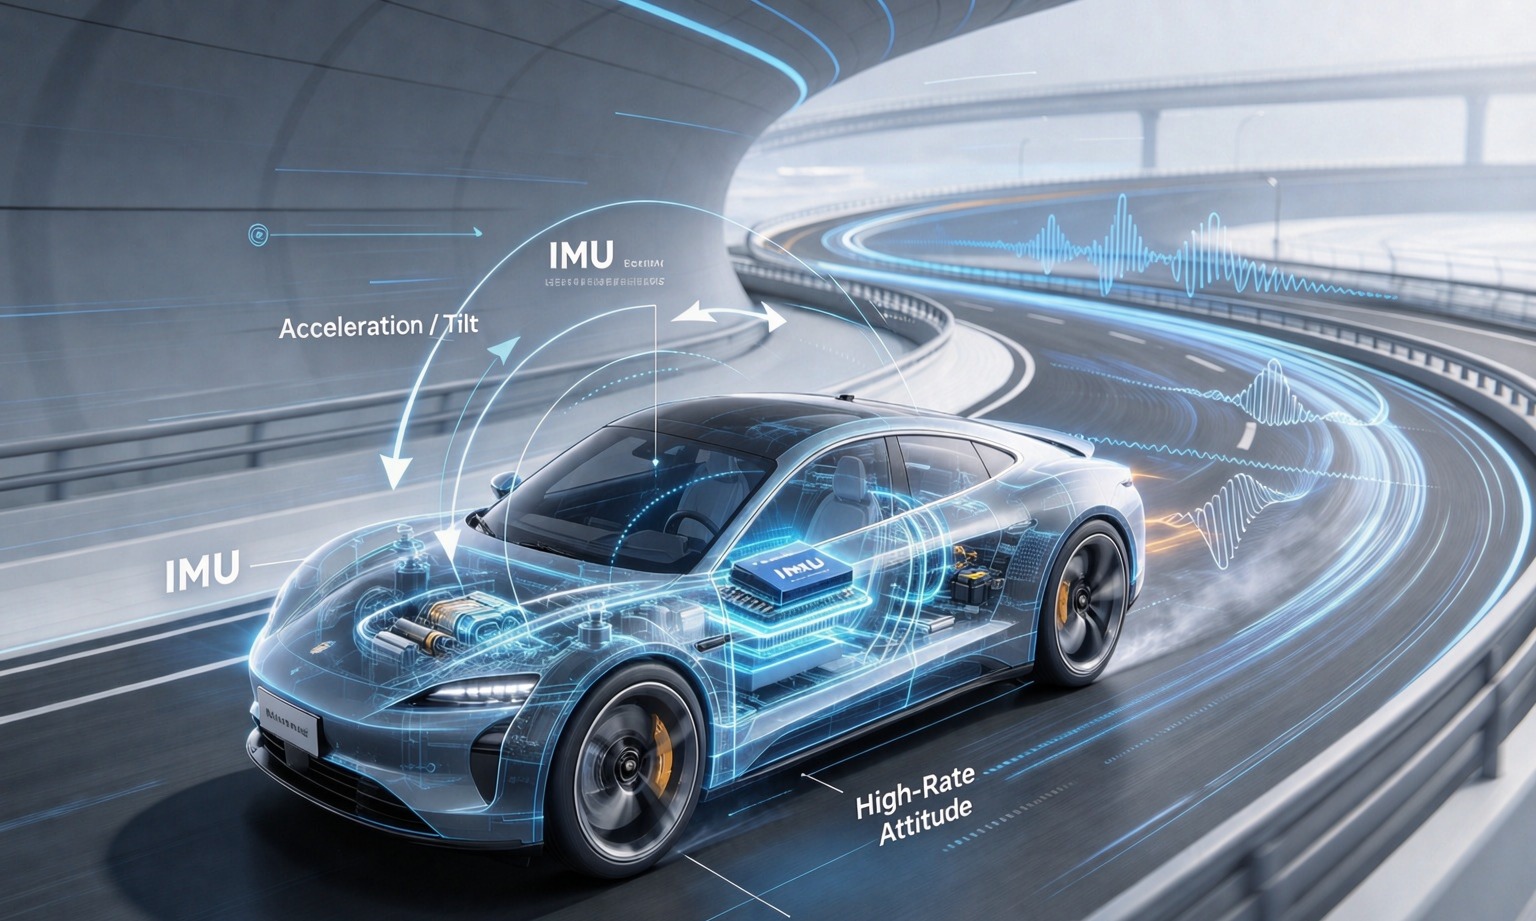
IMU to jedyny czujnik, który wie, co ciało zrobiło w ciągu ostatnich dziesięciu milisekund. Żyroskop mierzy prędkość obrotu, akcelerometr mierzy siłę właściwą, a całkowanie obu pozwala uzyskać orientację, potem prędkość, a następnie krótkoterminową pozycję na tyle płynną, by można było na niej sterować.
Jest też sensorem najczęściej nadmiernie ufnym: jego wyjście nigdy nie wygląda na uszkodzone. Brak przerwania, brak ostrzegawczej flagi, brak skoku. Tor po prostu delikatnie się oddala od drogi, a im dalej jedzie, tym bardziej wygląda wiarygodnie.
Arytmetyka nie jest skomplikowana. Żyroskop z polaryzacją resztkowym 0,5°/s powoduje błąd kursu o 5° po dziesięciu sekundach, jeśli nic go nie koryguje, a każdy przejechany metr po tym jest ustawiony w złym kierunku. Akcelerometr ma ten sam problem, ale w subtelniejszej formie: nie potrafi odróżnić stałego przyspieszenia od przechylenia, więc filtr potrzebuje GNSS, czyli prędkości koła, aby rozpoznać, co jest którym.
Karty katalogowe budzą zamieszanie, ponieważ specyfikacje inercyjne składają się z trzech jednostek. "Poziom centymetra przez 3 sekundy, poziom metrowy przez 10 sekund" to stanowisko i można je traktować dosłownie. "Błąd w granicach 5% po 120 sekundach utraty satelity" to zazwyczaj procent pokonanej odległości — 5% dwóch kilometrów to sto metrów. Oba mogą być prawdziwe dla tej samej części; Odpowiadają na różne pytania.
Prędkość kół: najtańszy obserwator, którego nikt nie posiada
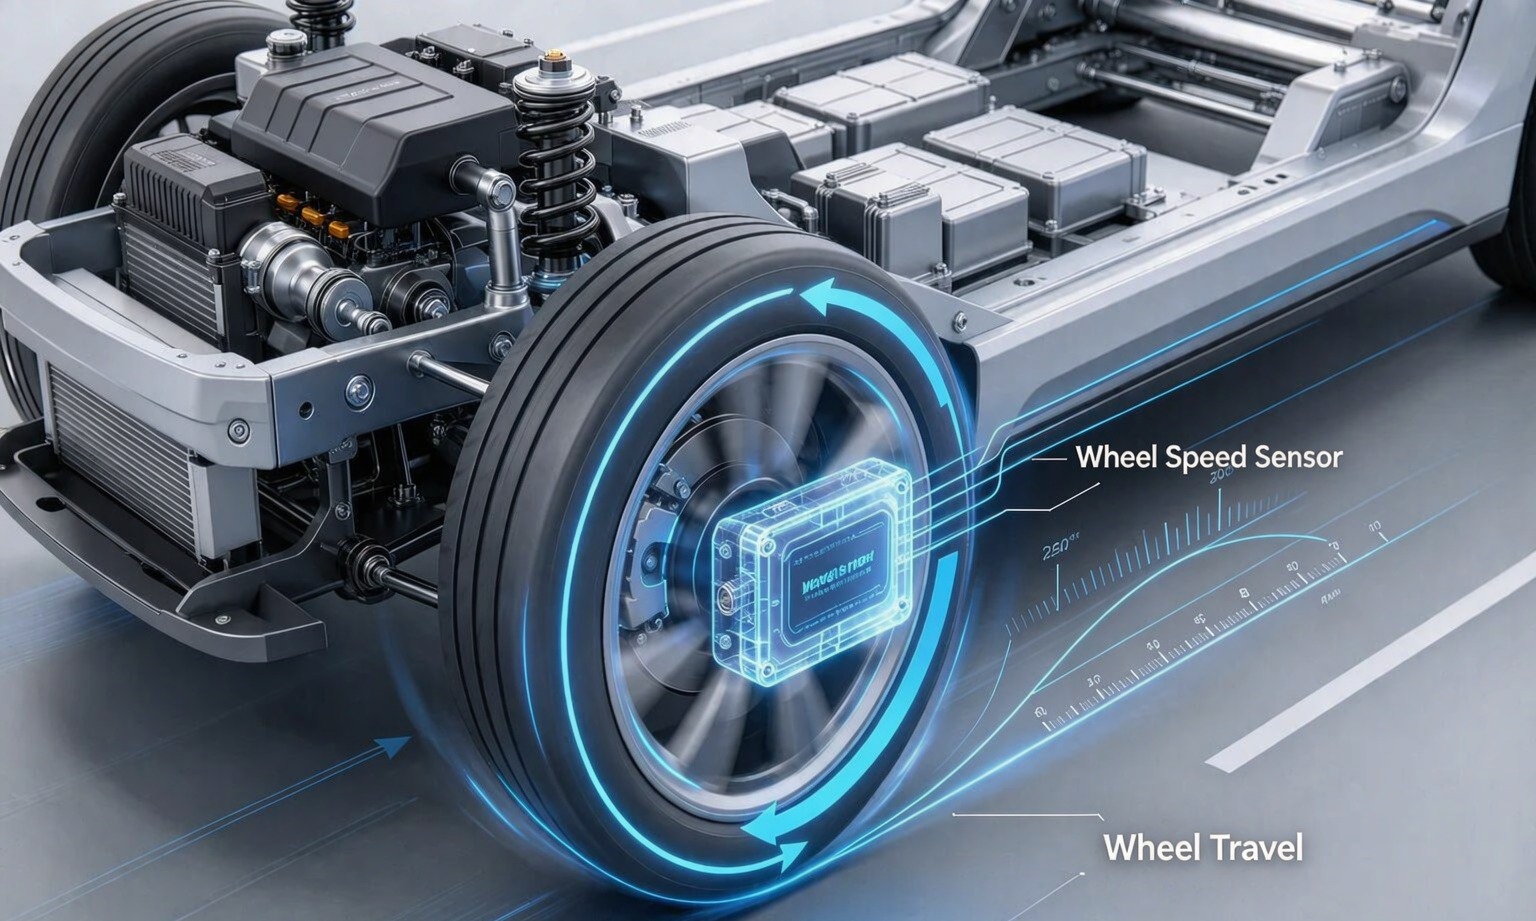
Prędkość kół to jedyny czujnik, który mierzy odległość przez kontakt z drogą — co jest trywialne w porównaniu z centymetrowym RTK, dlatego jest pomijane.
Jego rozdzielczość jest lepsza, niż większość ludzi zakłada. Z pierścieniem 48 zębów i obwodem toczenia 2 m, jeden impuls to około 4 cm ruchu, dostarczany dziesiątki razy na sekundę w tempie chodzenia — dokładnie tam, gdzie GNSS Doppler jest najsłabszy. Daje to również filtrowi odniesienie skalowe: bez niezależnego pomiaru odległości błąd skali w rozwiązaniu inercjalnym można skorygować dopiero wtedy, gdy GNSS wróci.
Jej słabość jest równie prosta. Czujnik prędkości koła pokazuje obrót, a nie ruch. Podczas hamowania, na lodzie, na żwirze lub przy zablokowanym kole, obrót i ruch przestają się zgadzać, a błąd nie jest mały — może to być pełna prędkość pojazdu. Dlatego użytecznym sygnałem są prędkości na cztery koła, a nie jedna uśredniona prędkość pojazdu: różnica między lewym a prawym sygnałem jest tym, co mówi filtrowi, że coś się ślizga.
Jest też rzeczywistość integracji, która decyduje o większości projektów. W samochodzie produkcyjnym prędkości na cztery koła już istnieją na magistrali podwozia, publikowane przez kontroler ABS lub ESC. Nie znajdują się one w odbiorniku GNSS, a moduł GNSS+INS — w tym nasz — ich nie odczytuje. Noga prędkości koła jest połączona na warstwie fusion lub kontrolerze domeny, przez CAN, z własnym opóźnieniem i skalowaniem. Jeśli dostawca powie Ci o module "bezpiecznik prędkości koła", to uczciwe pytanie brzmi, na którym złączu się pojawi.
Jak te trzy elementy pasują do siebie w prawdziwym pojeździe
Sama fuzja jest mało efektowna: to filtr, który przewiduje z IMU z dużą szybkością, koryguje GNSS, gdy pojawia się wiarygodna poprawka, i ogranicza prędkość koła pomiędzy tymi procesami. Różnica między pojazdami zależy od tego, który czujnik w danym momencie zawiera rozwiązanie.
| Stan | Przenoszenie rozwiązania | Co oglądać |
|---|---|---|
| Otwarta droga | GNSS, poprawione przez RTK | Nic szczególnego; To łatwy przypadek |
| Kanion miejski | IMU, z GNSS wracającym okresowo | Odbite poprawki, które wyglądają na wiarygodne |
| Krótki tunel | IMU plus prędkość koła | Błąd ponownego wejścia przy portalu |
| Długi tunel lub podziemny | Prędkość kół, degradacja IMU | Współczynnik skali i dryf kursu |
| Manewry przy niskich prędkościach | Prędkość koła plus źródło kursu | Czy kurs istnieje z prędkością 0 km/h |
| Powierzchnia o niskim tarciu | IMU, prędkość kół zmniejszona | Wykrywanie przesunięcia, nie założenie przesunięcia |
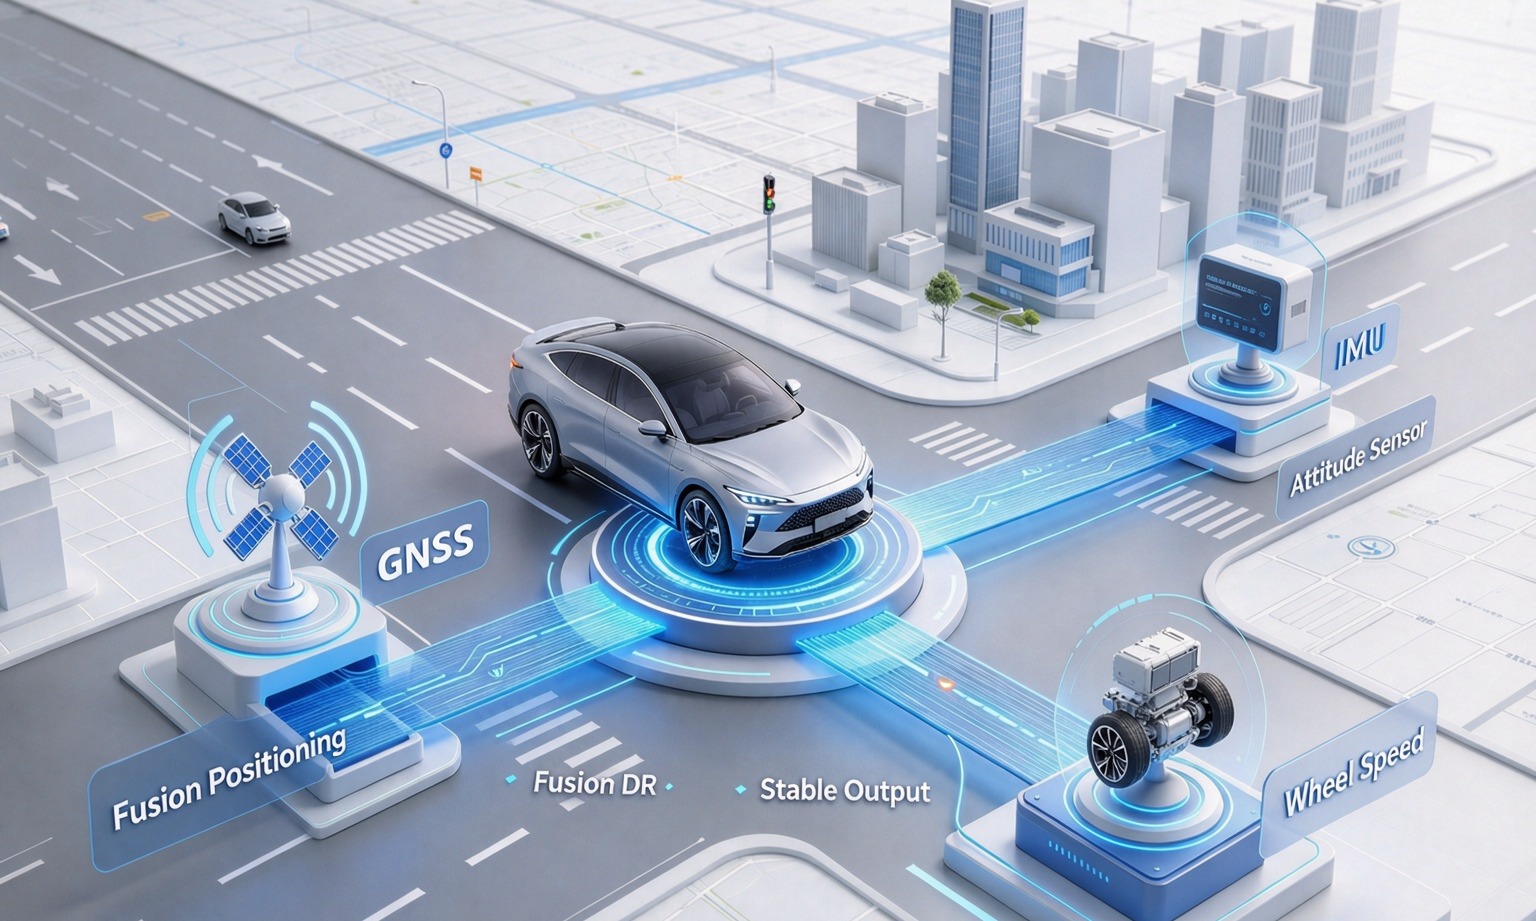
Co się łamie, gdy brakuje jednej nogi
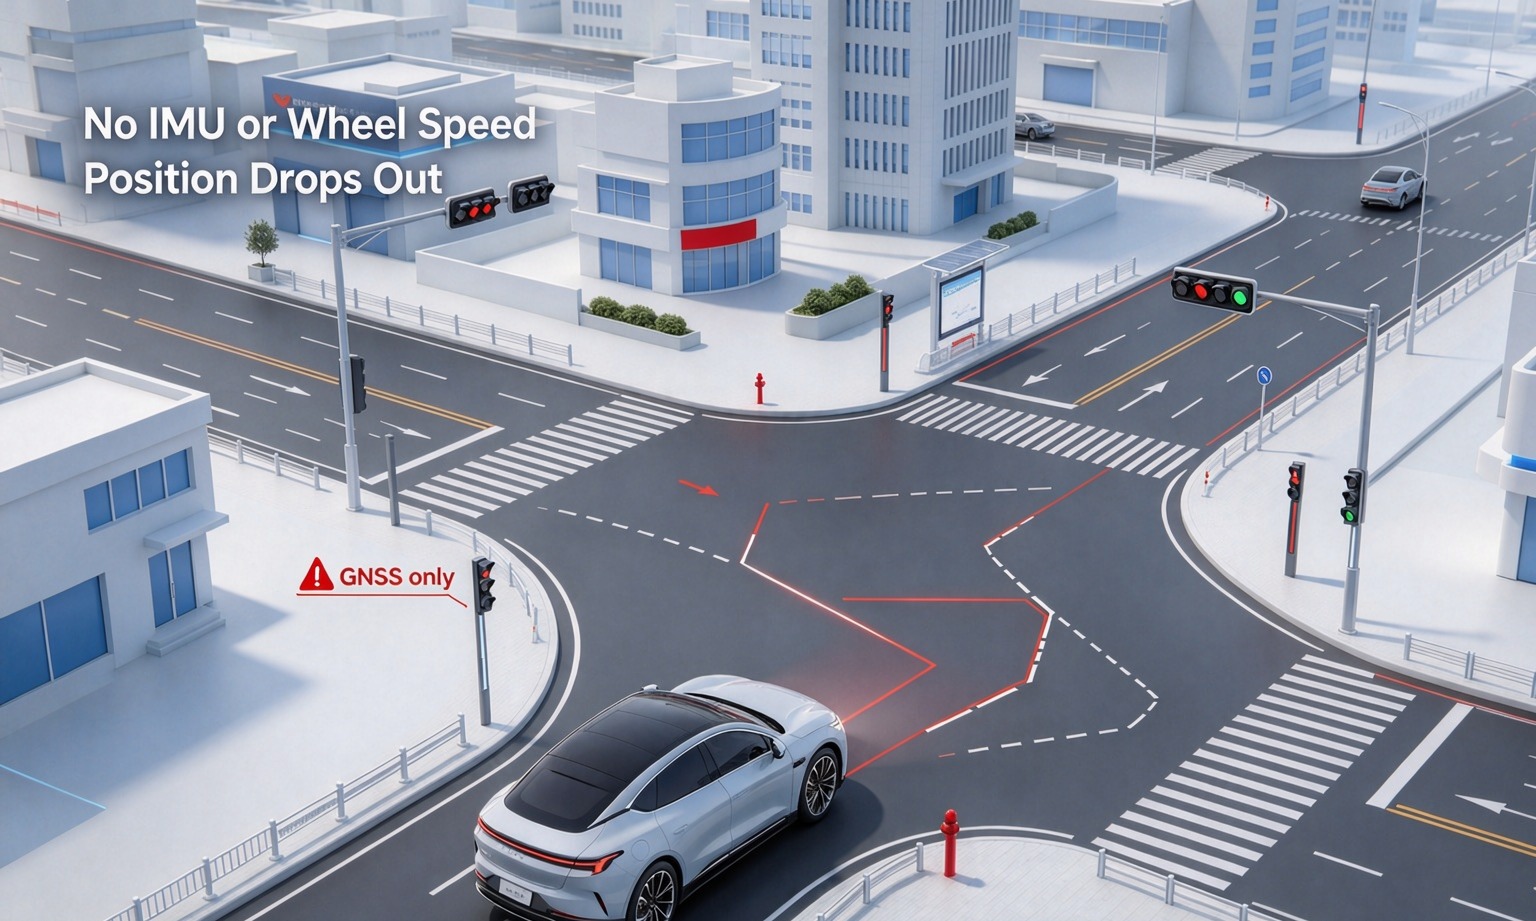
Usunięcie czujnika to najszybszy sposób, by zobaczyć, co robi; Te trzy sygnatury są na tyle różne, że można je zdiagnozować na podstawie dziennika.
Tylko GNSS: tor złożony z kropek
Przy częstotliwości 5–10 Hz wyjście to seria pozycji, w których nic się nie zmienia. W łuku z dużą prędkością przerwa między epokami to cięciwa, podczas gdy podwozie przemierza łuk. Wchodząc do tunelu i nie ma żadnego wyjścia, więc kontroler się zatrzymuje lub oddaje — to właściwe zachowanie i powód, dla którego ta konfiguracja nigdy nie jest dostępna bez sterownika.
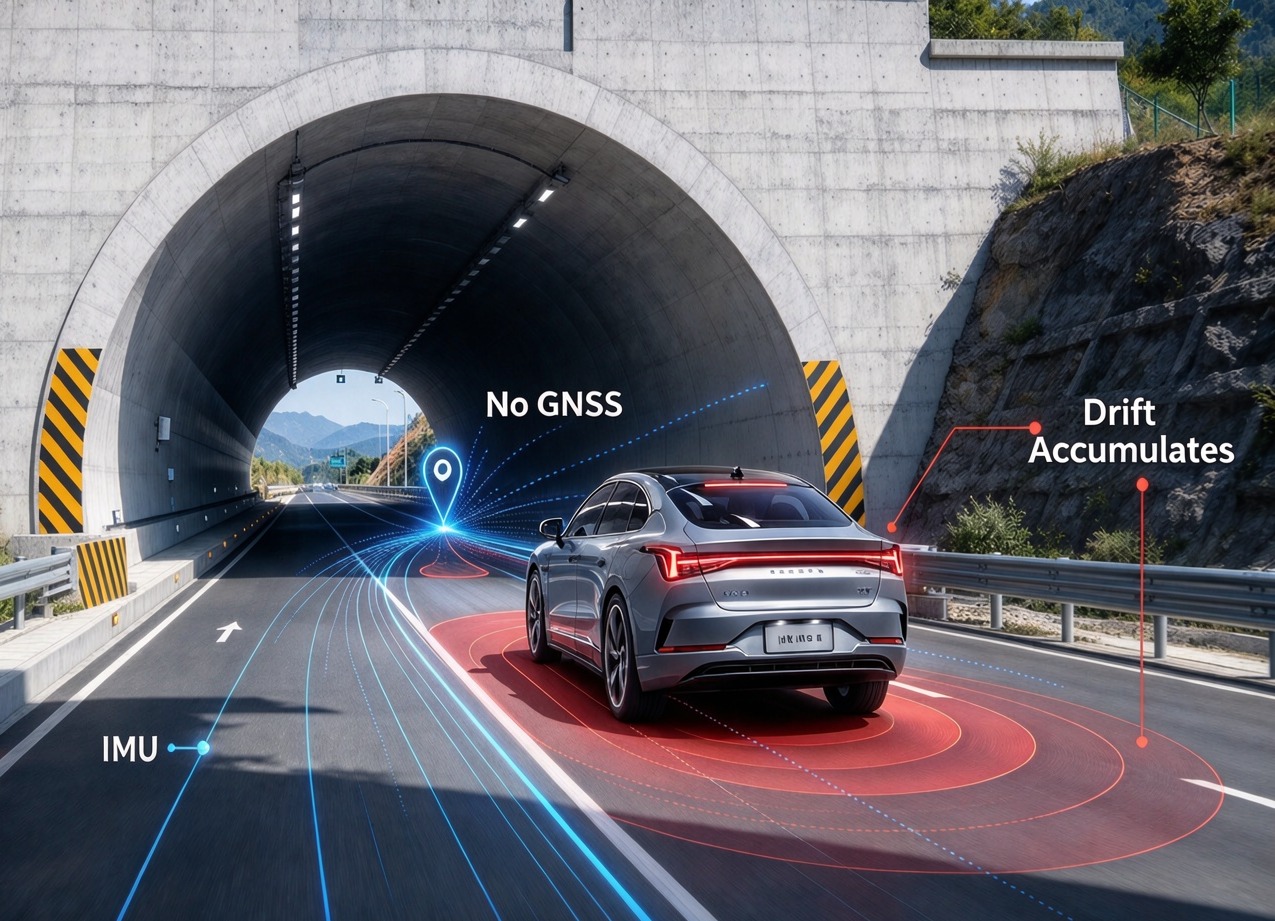
Tylko IMU: utwór, który uprzejmie się wygina
To jest niebezpieczne, bo wygląda na działający system. Pozycja pozostaje płynna, postawa wiarygodna, a błąd rośnie bez żadnej flagi ostrzegawczej. Sto metrów w tunelu pojazd może znajdować się o pas dalej od miejsca, gdzie system go uważa, a szacunkowa ocena pewności nadal wydaje się akceptowalna.
Prędkość tylko koła: odległość bez kierunku
Wiesz, jak bardzo się obróciły koła i nic więcej. Brak kursu, brak absolutnego odniesienia, a w momencie, gdy opona traci przyczepność, odległość jest błędna o tyle, o ile koło kręciło się szybciej niż podłoże. Jest dobrym obserwatorem i złym nawigatorem.
Pięć błędów integracyjnych, które widzimy najczęściej
Żaden z nich nie jest problemem algorytmicznym; Wszystkie przechodzą przegląd karty technicznej i pojawiają się na pojeździe.
- Dźwignia znajduje się na rysunku, a nie na samochodzie.Jeśli antena znajduje się 1,2 m przed tylną osią, system raportuje pozycję anteny, a nie osi, i każdy regulator dalej dziedziczy przesunięcie, dopóki ktoś nie zmierzy go na rzeczywistej konstrukcji.
- Obwód toczenia pochodzi z karty katalogowej opon.Ta wartość dotyczy opony bez obciążenia przy nominalnym ciśnieniu. Promień obciążenia, zużycie i ciśnienie zmieniają go o około procent, czyli 10 m na kilometr — wystarczająco, by pojazd wyszedł z pasa w długim tunelu. Zmierz to: przetocz pojazd dziesięć obrotów koła na wyznaczonej linii.
- Jedna średnia prędkość pojazdu zamiast prędkości czterech kół.Średnia zaniedbuje różnicę lewo-prawa, która jest jedynym tanim wskaźnikiem poślizgu.
- Zakłada się zgodność czasową, a nie jest pieczętowana.GNSS osiąga prędkość 1 Hz z krawędzią PPS; prędkości kół pojawiają się na CAN z opóźnieniem 10–40 ms. Przy 20 m/s, 20 ms to 40 cm błędu, którego nie usuwa żaden strojenie filtra.
- IMU jest zamontowane na czymś, co się ugina.Uchwyt, który rezonuje, lub pozycja w pobliżu głośnika czy kompresora, zamienia drgania w fałszywe przyspieszenie, które integruje się z pozycją. Sztywne, metal do metalu, tak blisko osi, jak pozwala upor uprzęży.
Dwa moduły obejmujące dwie z trzech etap
Gdy program pojazdowy prosi nas o GNSS i połowę inercyjną tego stosu, wybór zwykle sprowadza się do dokładności obudowy tunelowej. Obie poniższe części mają podwójne zastosowanie: RTK, gdy niebo jest otwarte, bezwładne, gdy nie jest. Żaden z nich nie rości sobie praw do trzeciego etapu — który należy do podwozia.
JS-C8A — Wielopasmowy GNSS + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- Straty sygnału 3 s: poziom cm; 10 s: poziom metrowy
- Żyroskop 250°/s, polaryzacja 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
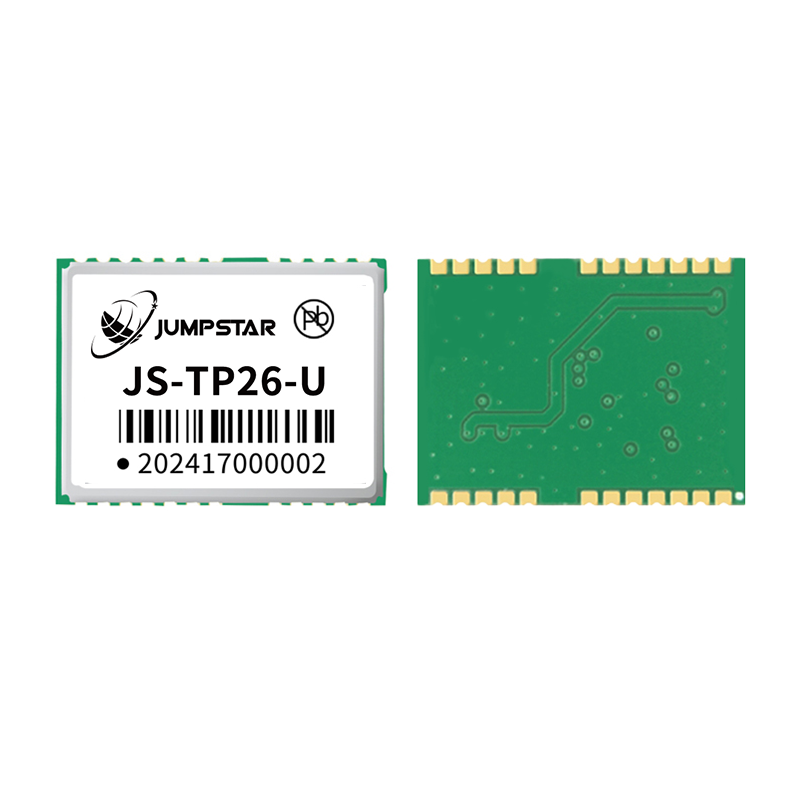
JS-TP26-U — L1+L5 GNSS + INS
- 135 kanałów (L1: 75 + L5: 60)
- Jednopunktowa H 1,0 m (L1+L5) / 2,5 m (L1)
- Sześcioosiowe MEMS; brak ograniczeń orientacji instalacji
- 16,0 × 12,2 × 2,4 mm, 3 × UART
Dwa kolejne należą do tej samej rodziny i są określane, gdy dominuje moc lub częstotliwość aktualizacji:JS-RK26-Uprzy 18–32 mA z wyjściem 10 Hz oraz jednopasmowymJS-RP26-Uprzy 20 Hz. Wszystkie cztery wymienione są poniżejModuły pozycjonowania martwego rozliczenia.
Jak przetestować fuzję przed podjęciem decyzji
Test laboratoryjny potwierdza, że moduł działa. To nie dowodzi, że trzy czujniki działają razem w twoim pojeździe. Trzy wymiary wystarczą.
- Błąd ponownego wejścia do portalu.Przejedź przez tunel, którym faktycznie korzysta twoja trasa, i porównaj pierwszy punkt po zjeździe z wyznaczonym punktem. Zapisz przesunięcie w metrach i jego kierunek, a nie "pozostało zablokowane". Można uruchomić to w obu kierunkach: błąd zależny od nagłówka wskazuje na montaż lub żyroskop.
- Współczynnik skali na badanej pętli.Zmierz prostą na 200 m ze stałą prędkością i porównaj odległość, jaką pokazuje wyjście fuzji z pomiarem. Następnie powtarzam na mokrej lub żwirowej powierzchni. Jeśli błąd zmienia się wraz z nawierzchnią, twoje obciążenie prędkości koła jest zbyt agresywne.
- Surowe kłody, dwadzieścia cztery godziny statyczne i jeden miejski bieg.Rozproszone pozycje wykresu z testu statycznego, następnie nakładane prędkości kół i status GNSS na trasie miejskiej. Prawie każdy "tajemniczy" skok, o który nas pytano, pojawia się tam jako naprawa, którą powinna była odrzucić, albo kanał koła nie zgadzający się z przeciwną stroną.
Pytania, które kupujący zadają najczęściej
Czy jeden moduł może obsłużyć wszystkie trzy czujniki?
Nie na samochodzie drogowym. Moduł GNSS+INS obejmuje dwie nogi; prędkości kół są publikowane przez podwozie. Moduł reklamujący wszystkie trzy elementy rodzi jedno pytanie: który złącze obsługuje prędkość koła?
Jak długo IMU naprawdę może utrzymać centymetry?
Około trzech sekund dla jednostki MEMS na poziomie centymetra, potem metry przez kilka sekund więcej. Wszystko, co podaje się w minutach, opisuje inną wartość — zwykle procent przebytej odległości.
Czy potrzebujemy źródła kursu z dwoma antenami?
Jeśli stos wymaga prawdziwego kursowania w miejscu, na wstecznie lub podczas wolnego manewru parkowania, to tak. Pojedyncza antena wyznacza kurs nad ziemią, definiowany tylko podczas ruchu, i nigdy nie mówi, w którą stronę skierowana jest jej ciało. Kompromisem jest druga antena, linia bazowa i montaż — pokryteKurs RTK z dwoma antenami.
Czy prędkość kół jest warta wysiłku, jeśli IMU jest dobre?
Tak, za tę cenę: to najtańszy sposób na ograniczenie błędu dystansu w długim osłonie i jedyne wejście działające w tempie chodzenia. Warto tylko na każde koło i z oznaczeniami czasu; średnia prędkość na wolnym autobusie niewiele wnosi poza to, co IMU już wie.
Nic z tego nie zastępuje starannego projektu fuzji prędkości kół GNSS IMU, ale sprawia, że rozmowa z dostawcami jest specyficzna. Dla szerszego spojrzenia systemowego,GNSS dla pojazdów autonomicznychpokrywa otaczającą architekturę, orazFuzja IMU w środowiskach odrzuconych przez GNSSIdzie głębiej na filtr.
Budujesz stos pozycjonujący dla pojazdu?
Podaj trasę, długości tuneli, magistralę obudowy i dokładność wymaganą przez kontroler. Powiemy wam, które dwie nogi moduł może unieść, a skąd trzecia musi pochodzić.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


