












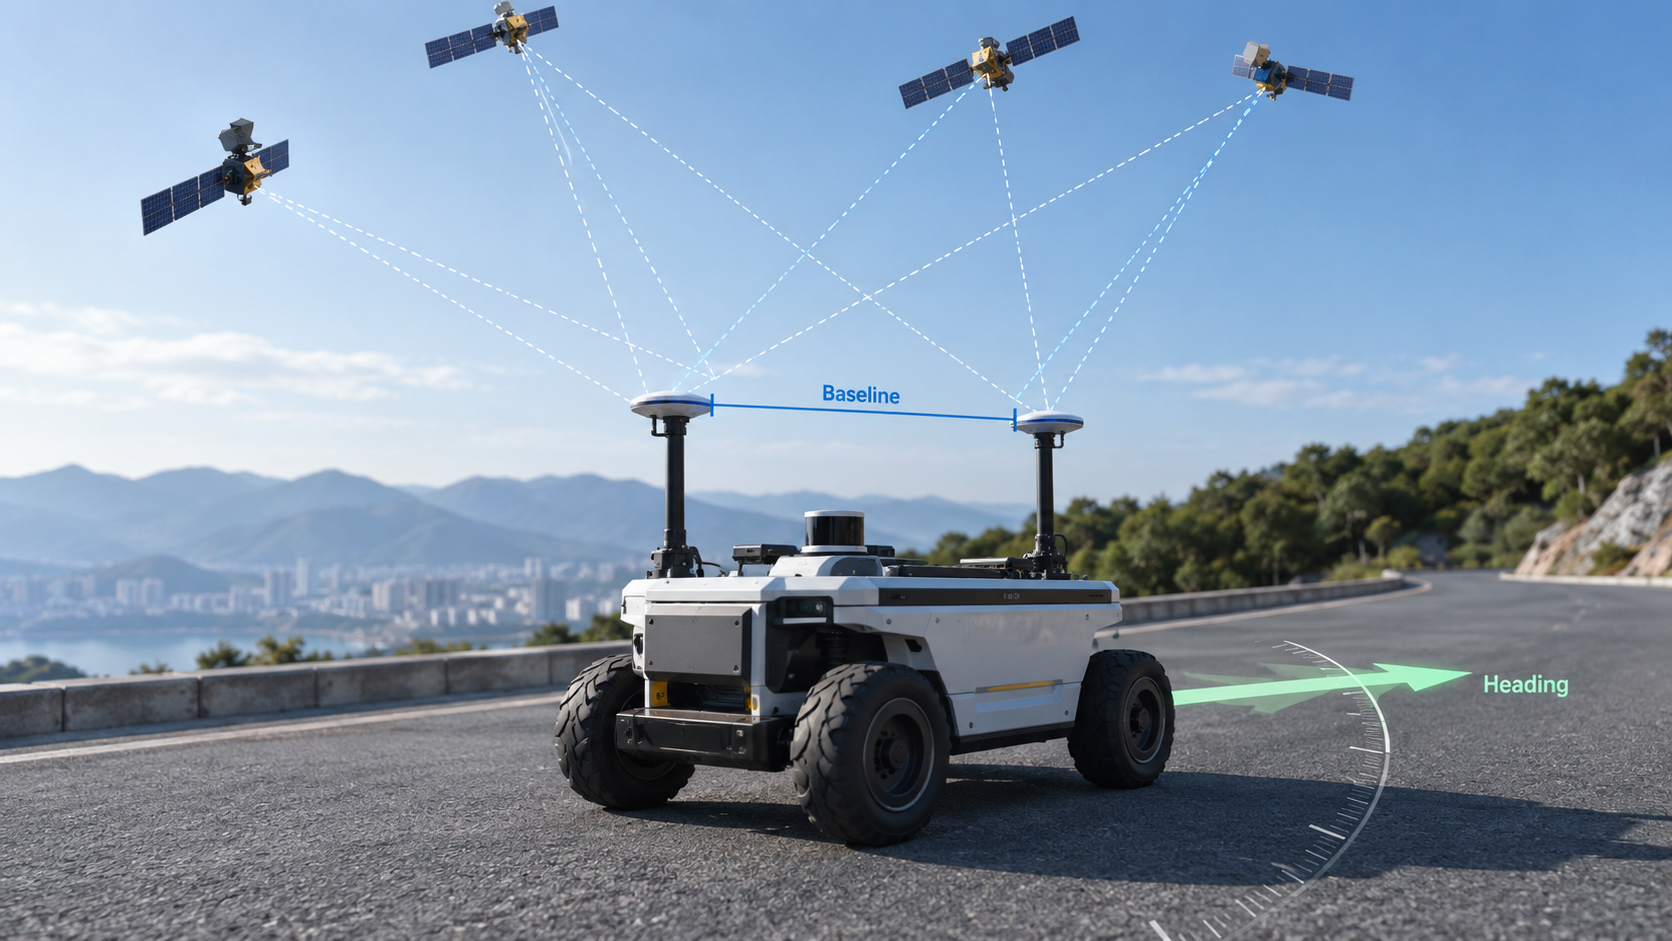
Standardowe pozycjonowanie GNSS informuje urządzenie, gdzie się znajduje. Większość platform autonomicznych musi również wiedzieć, w którą stronę są skierowane. Bezzałogowe statki powietrzne, pojazdy autonomiczne, roboty i maszyny rolnicze wszystkie polegają na danych orientacyjnych do nawigacji, sterowania ruchem i ustawiania czujników. Ten artykuł wyjaśnia, czym jest kurs GNSS, jak GNSS z dwoma antenami determinuje kierunek oraz jaką rolę odgrywa RTK w dostarczaniu niezawodnego rozwiązania kursu.
Czym jest nagłówek GNSS?
Pozycja mówi, gdzie znajduje się obiekt. Nagłówek pokazuje, w którą stronę jest skierowana. Te dwie rzeczy są różne: pojazd może być ustawiony na tej samej współrzędnej, zwrócony na północ, południe, wschód lub zachód, a system, który zna tylko współrzędną, nie może określić, w którą stronę jest skierowany.
Kurs GNSS łączy pozycjonowanie i orientację w jednym wyjściu nawigacji. Systemy autonomiczne wykorzystują oba te elementy do planowania ścieżek, kontroli ruchu oraz ustawiania czujników pokładowych. Bez kursowania platforma może się zlokalizować, ale nie może niezawodnie sterować, dokować ani skierować ładunku.
Jak GNSS z dwoma antenami określa kurs?
GNSS z dwoma antenami wykorzystuje dwie anteny zamontowane w znanej odległości od siebie na tej samej platformie. Obie anteny odbierają sygnały z tych samych satelitów w tym samym czasie, a odbiornik porównuje odczyty fazy nośnej między nimi.
Linia między dwoma antenami stanowi linię bazową. Mierząc, jak każdy sygnał satelitarny dociera na oba końca linii bazowej, odbiornik oblicza kierunek linii bazowej w przestrzeni i przekształca ten kierunek w kurs.
Dwie anteny → linii bazowej → kierunku → kursu
Ponieważ kurs pochodzi z geometrii, a nie ruchu, podejście z podwójną anteną działa, gdy platforma jest nieruchoma i nie dryfuje z czasem. Rozmieszczenie anteny, długość bazy i sztywność mechaniczna wpływają na wydajność.
Jaką rolę odgrywa RTK w nagłówku GNSS?
RTK zapewnia precyzyjne pozycjonowanie poprzez korekty fazy nośnej ze stacji bazowej lub usługi korekcyjnej. Sam RTK nie generuje kursu, ale wyostrza pomiary fazy nośnej, od których zależy silnik kursu z podwójną anteną.
Pomiary fazy czystszej oznaczają szybszą i bardziej wiarygodną rozdzielczość niejednoznaczności całkowitej, co poprawia stabilność wyjścia kursu. Odbiór na podwójnej częstotliwości potwierdza to dzięki bardziej niezależnym obserwacjom.
Krótko mówiąc, podwójne antenowe GNSS stanowi podstawę do wyznaczania kursu, podczas gdy RTK obsługuje precyzyjne pozycjonowanie i precyzyjne pomiary fazy nośnej. Oba te elementy łączą się w jeden strumień nawigacyjny.
GNSS z dwoma antenami a GNSS z jedną anteną
| Cechy | Jednoantenowy GNSS | Podwójny antenowy GNSS |
|---|---|---|
| Pozycjonowanie | Tak | Tak |
| Bezpośrednie wyznaczanie kursu | Limitowane | Tak |
| Nagłówek statyczny | Zazwyczaj ograniczone | Wspierane |
| Złożoność sprzętowa | Dolne | Wyżej |
| Typowe zastosowania | Pozycjonowanie | Pozycjonowanie + nagłówki |
Systemy z jedną anteną zazwyczaj szacują kurs na podstawie ruchu, IMU lub innych czujników, podczas gdy systemy z dwoma antenami mogą bezpośrednio określić kurs na podstawie względnego kierunku dwóch anten.
Dlaczego kierunek GNSS jest ważny dla systemów autonomicznych?
UAV i drony
Drony wykorzystują kierunek do autonomicznego lotu, nawigacji punktów nawigacyjnej, mapowania i ustawiania ładunku. Dokładny kurs poprawia stabilność lotu oraz jakość danych z pomiarów.
Pojazdy autonomiczne
Platformy autonomiczne wykorzystują kurs do orientacji pojazdu, nawigacji na poziomie pasa oraz sterowania ruchem. Dane kursu wspierają planowanie trajektorii i fuzję sensorów.
Robotyka
Mobilne roboty i AMR wykorzystują kierunek do podążania ścieżką, dokowania i nawigacji na zewnątrz. Kurs pozwala robotowi wyrównać się z zaplanowaną trasą, zamiast polegać wyłącznie na przebiegu kół.
Rolnictwo precyzyjne
Maszyny rolnicze służą do naprowadzania, kontroli pasów i operacji polowych. Dane dotyczące kursów pozwalają traktorom i narzędziom precyzyjnie dopasować się do rzędów upraw i zaplanowanych tras.
Kiełówek GNSS z IMU
GNSS dostarcza pozycję i kurs. IMU dodaje informacje o ruchu i orientacji podczas tymczasowych przerw w dostawie GNSS, takich jak pod mostami lub w pobliżu wysokich konstrukcji.
Integracja GNSS + IMU pomaga utrzymać ciągłość nawigacji, poprawia dynamiczną estymację ruchu i zmniejsza dryf kursu podczas przerw w sygnalizacji. IMU nie jest nieokreślonym substytutem GNSS, lecz uzupełniającym sensorem do wypełniania krótkich luk.
Na co powinni zwrócić uwagę inżynierowie przy wyborze rozwiązania GNSS do kursowania kursów?
- Konfiguracja anten:Pojedyncza antena vs. podwójna, w zależności od tego, czy aplikacja wymaga bezpośredniego kierowania.
- Punkt odniesienia:Odległość między antenami i sztywność montażu wpływają na osiągi kursu.
- Konstelacja GNSS i częstotliwość:GPS, BeiDou, GLONASS, Galileo oraz obsługa dwuczęstotliwościowych wpływają na odporność.
- Korekta RTK:Niezależnie od tego, czy projekt ma dostęp do odpowiedniej stacji bazowej lub sieci RTK.
- Integracja IMU:Przydatne na platformach dynamicznych lub środowiskach, gdzie sygnały GNSS są łatwo blokowane.
- Integracja systemu:Interfejsy, szybkość aktualizacji, rozmieszczenie anten, zasilanie i komunikacja.
JUMPSTAR GNSS Heading Solutions
JUMPSTAR dostarcza rozwiązania GNSS dla zastosowań wymagających zarówno precyzyjnego pozycjonowania, jak i informacji o kursie. Nasze portfolio obejmujeRozwiązania dla dwu-antenowych kursów GNSS, płytki pozycjonujące RTK oraz zintegrowane moduły GNSS + IMU zaprojektowane do integracji OEM i ODM.
Dla zespołów budujących na wysokoprecyzyjnym rdzeniu pozycjonowania RTK, JUMPSTAR oferuje również szeroki wybórModuły RTK o wysokiej precyzjiktóre wspierają architektury kursowania poprzez konfiguracje z podwójną anteną.
Podsumowanie
Pozycjonowanie GNSS informuje obiekt, gdzie się znajduje. Nakurs GNSS wskazuje kierunek, w którym jest skierowany. GNSS z podwójną anteną wyznacza kierunek na podstawie względnej pozycji dwóch anten. RTK i IMU dodatkowo wspierają wysoką precyzję i ciągłą nawigację.
Dla producentów OEM i integratorów systemów wybór odpowiedniej architektury kursów GNSS zależy od dokładności pozycjonowania, konfiguracji anteny, dostępności korekt oraz wymagań aplikacyjnych.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


