












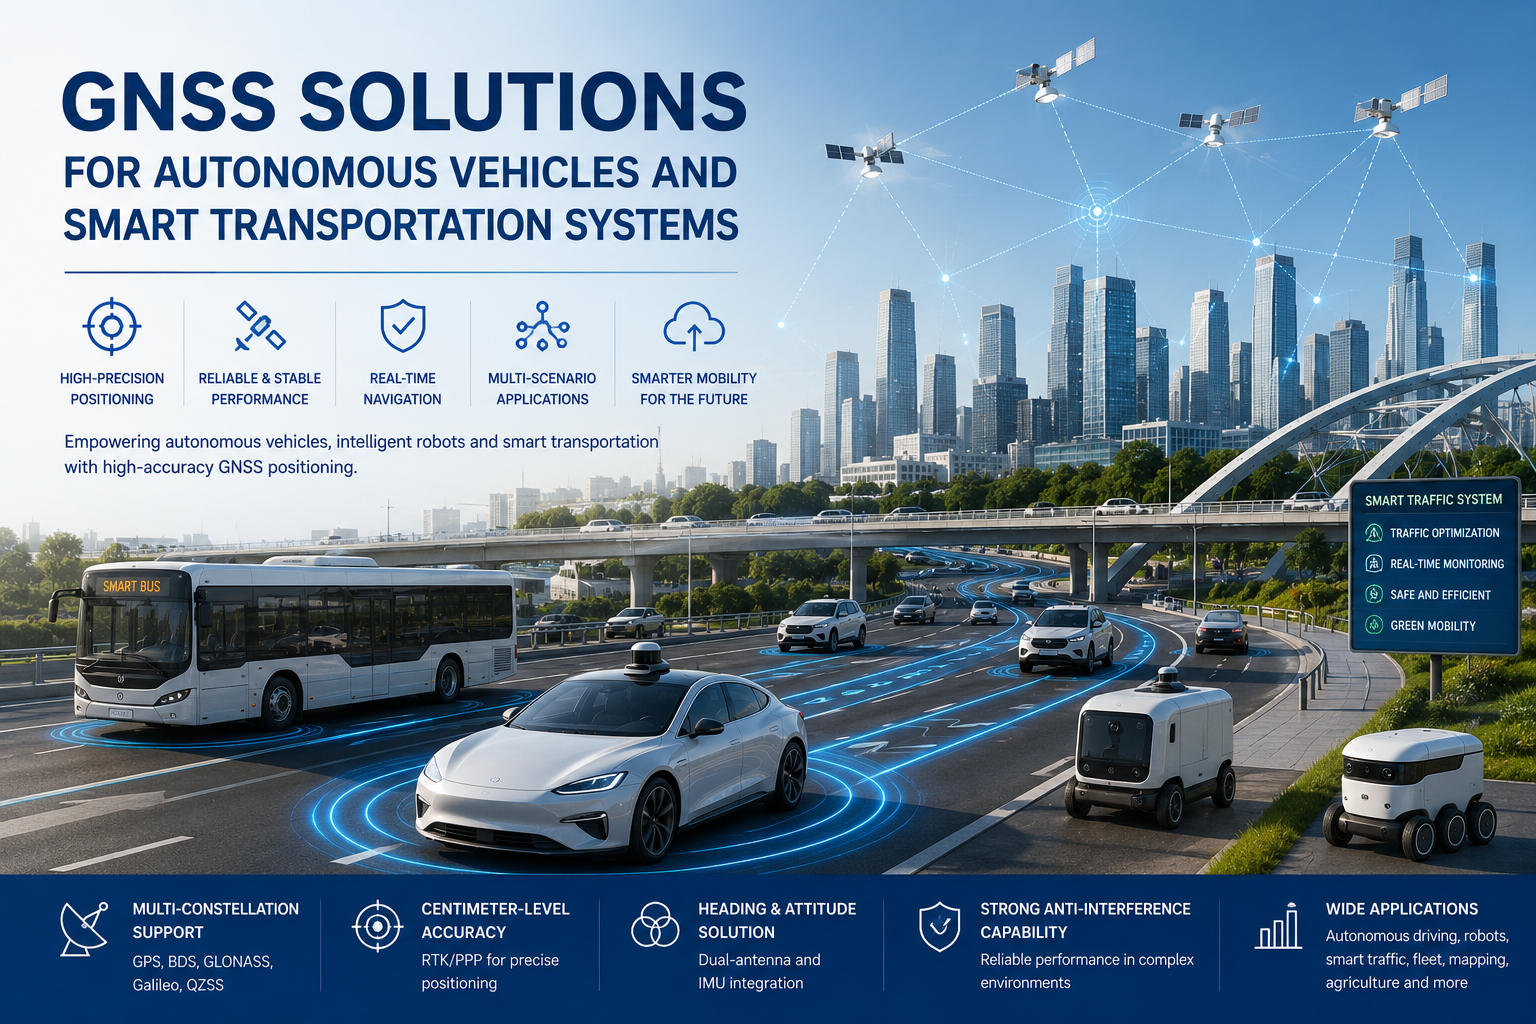
Pojazdy autonomiczne, autonomiczne roboty mobilne (AMR), autonomiczne kosiarki, inteligentne systemy transportowe oraz zautomatyzowane pojazdy logistyczne przechodzą z projektów pilotażowych do komercyjnego wdrożenia. Platformy te muszą wiedzieć, gdzie się znajdują, w którą stronę są zwrócone i jak się poruszają — niezawodnie i w czasie rzeczywistym. Przybliżone współrzędne GPS nie wystarczą, by robot podążał za trasą, traktor trzymał rząd na polu czy pojazd pozostawał na pasie na drodze publicznej.
Dlatego technologie wysokoprecyzyjnego pozycjonowania — RTK, odbiór wielokonstelacyjny i wieloczęstotliwościowy, kurs z podwójną anteną oraz nawigacja wspomagana IMU — stają się standardowymi elementami budulcowymi dla platform autonomicznych.Rozwiązania GNSS dla pojazdów autonomicznychPołącz te technologie w system pozycjonowania, który dostarcza informacje o pozycji, kursie, prędkości i ruchu z częstotliwością aktualizacji, na którą system sterowania może działać. Dla producentów OEM i integratorów systemów zrozumienie, jak te technologie ze sobą współpracują, jest pierwszym krokiem do wyboru odpowiedniego sprzętu.
Dlaczego pojazdy autonomiczne potrzebują czegoś więcej niż standardowego GPS
Standardowy GNSS klasy konsumenckiej raportuje pozycję z dokładnością na poziomie licznika. Dla platformy autonomicznej rzadko to wystarcza. Ograniczenia szybko pojawiają się w rzeczywistych środowiskach:
- Budynki odbijają sygnały satelitarne i tworząBłędy wielościeżkowektóre przesuwają zgłoszoną pozycję o kilka metrów.
- Drzewa, mosty i inne przeszkody blokują sygnały satelitarne i pogarszają jakość naprawy.
- Tunele i budynki parkingowe powodują całkowite przerwy w dostawie GNSS, choćby na krótko.
- Kaniony miejskie mogą tworzyć niestabilne, skaczące pozycje nawet wtedy, gdy niebo jest nominalnie widoczne.
- Autonomiczny pojazd potrzebujeInformacje o nagłówku, nie tylko szerokości i długości geograficznej — wiedza, gdzie się znajdujesz, nie jest tym samym, co świadomość, dokąd wskazujesz.
Nasilenie tych efektów różni się w zależności od środowiska. W gęsto zaludnionych obszarach miejskich wielościeżki i blokady mogą dominować w budżecie błędów, co ilustruje studium przypadkuNawigacja autonomicznymi pojazdami w miejskich kanionach. Dlatego autonomiczne platformy łączą wysokoprecyzyjny GNSS z czujnikami kursu i nawigacją inercyjną, zamiast polegać na jednym źródle pozycjonowania.
RTK GNSS do pozycjonowania pojazdów na poziomie centymetra
Pozycjonowanie Kinematyczne w czasie rzeczywistym (RTK) wykorzystuje dane korekcyjne ze stacji bazowej lub sieci korekcyjnej do usuwania wspólnych błędów w pomiarach satelitarnych. Efektem jest dokładność pozycjonowania na poziomie centymetra, która zmienia możliwości pojazdu:
- Precyzyjne śledzenie ścieżki.Pojazd może śledzić wcześniej zdefiniowaną trasę z powtarzalnością na poziomie decymetrów lub centymetrów.
- Powtarzalne pozycjonowanie.Operacje, które muszą wrócić do tej samej linii lub punktu — takie jak traktor pracujący na polu — mogą być odtwarzane kolejne przejazdy.
- Operacja na poziomie pasa.Pojazdy zautomatyzowane potrafią rozróżniać pasy i utrzymywać stałą pozycję boczną.
RTK jest szczególnie cenny dla autonomicznych traktorów, robotów mobilnych oraz pojazdów zautomatyzowanych, które podążają wcześniej wyznaczonymi trasami. Silnik korekcyjny i RF są zazwyczaj dostarczane przez sprzęt taki jak JUMPSTARModuły RTK o wysokiej precyzji, podczas gdy wybór źródła korekcji — stacji bazowej, RTK sieci lub PPK — zależy od obszaru wdrożenia, jak omówiono wMetody korekcji RTK kontra PPK. Warto jasno stwierdzić ograniczenie: RTK potrzebuje niezawodnego łącza korekcyjnego i rozsądnej widoczności nieba, więc nie może samodzielnie gwarantować ciągłej dokładności na poziomie centymetra w każdym środowisku.
Podwójny antenowy GNSS do precyzyjnego wyznaczania kursu
Pojazd autonomiczny musi odpowiedzieć na dwa pytania jednocześnie:gdzie jestemorazw którą stronę się zwracam?. Pozycja odpowiada na pierwsze; Na drugie pytanie odpowiada nagłówek. Pojedyncza antena GNSS określa położenie, aleGNSS z dwoma antenamiKonfiguracja mierzy linię bazową między dwoma antenami i wyprowadza kurs bezpośrednio z obserwacji fazy nośnej.
Prowadzenie z podwójną anteną oferuje praktyczne zalety dla platform autonomicznych:
- Dokładny kurs nawet w miejscu lub bardzo niskiej prędkości, gdzie szacunki oparte na kołach i żyroskopach dryfują.
- Zmniejszona zależność od czujników magnetycznych, które są zakłócane przez silniki, baterie i konstrukcje stalowe.
- Bardziej niezawodna orientacja pojazdu do kierowania, planowania trasy i unikania przeszkód.
- Stabilny punkt odniesienia wspierający fuzję sensorów z danymi inercjalnymi.
Do autonomicznego sterowania i nawigacji dwuantenowy GNSS stanowi silne uzupełnienie pozycjonowania RTK. JUMPSTAR oferujePłytki GNSS z dwoma antenamido tej roli; Jeśli platforma wymaga wiarygodnego kursu, druga antena jest zwykle lepszą inwestycją niż magnetometr.
GNSS + IMU dla ciągłości nawigacji
Bez względu na to, jak dobrze GNSS działa na otwartym niebie, sygnały stają się słabe lub niedostępne w określonych sytuacjach: tunelach, budynkach parkingowych, gęsto zaludnionych terenach miejskich, drzewiastych drogach, budynkach i środowiskach przemysłowych. W przypadku pojazdu autonomicznego, dwusekundowa przerwa może wystarczyć do utraty pozycji na pasie; dziesięciosekundowa przerwa w zasilaniu może zatrzymać misję.
Połączenie GNSS z jednostką pomiarową inercyjną (IMU) — czasem nazywanąGNSS/INSlubDead Reckoning— pozwala systemowi kontynuować generowanie szacunków pozycji, kursu i prędkości podczas krótkich przerw GNSS. IMU mierzy przyspieszenie i szybkość kątową; Silnik fuzyjne propaguje ostatni dobry punkt do przodu aż do powrotu satelitów. Strona internetowa JUMPSTAR szczegółowo opisuje wykorzystanie danych korekcyjnych RTK w połączeniu z danymi IMU dla pojazdów autonomicznych i platform mobilnych oraz szerszy tematFuzja czujników IMU w środowiskach odmroczonych GNSSszczegółowo wyjaśnia kompromisy.
Jedna kwestia musi być jasna: mosty martwego rozliczeniakrótkiprzerwy, ale nie mogą wyeliminować nagromadzonych błędów podczas długotrwałych przerw. Właściwym oczekiwaniem jest ciągłość przez tunel lub linię drzew — a nie immunitet w scenariuszu całkowicie odrzuconym przez GNSS.
Rozwiązania GNSS dla pojazdów autonomicznych i inteligentnego transportu
Te same podstawowe technologie są stosowane różnie w różnych obszarach zastosowań. Kilka scenariuszy pokazuje, jak wymagania przekładają się na wybory systemowe:
Autonomiczne roboty mobilne.AMR magazynowe i zewnętrzne wymagają precyzyjnego pozycjonowania, śledzenia trasy, informacji o kursie oraz nawigacji w czasie rzeczywistym. W zorganizowanym, ale gęstym magazynie, RTK z dead reckoning pozwala robotom poruszać się przez regały rackowe, gdzie satelity są częściowo zablokowane. GNSS dla robotów autonomicznych zazwyczaj łączy kompaktowy moduł z IMU i odometrią.
Autonomiczne kosiarki.Kosiarka musi wyznaczać precyzyjne granice, podążać powtarzalnymi trasami i omijać przeszkody. Pozycjonowanie na poziomie poniżej metra do centymetra, połączone z unikaniem przeszkód i głową, umożliwia bezpieczną pracę na granicach i efektywne pokrycie dużych obszarów.
Autonomiczne pojazdy rolnicze.Automatyczne sterowanie, śledzenie rzędów i powtarzalne operacje terenowe opierają się na precyzji na poziomie RTK. Efekt jest mierzalny: zmniejszone nakładanie się przejść, spójne odstępy rzędów oraz możliwość powrotu do tej samej linii w późniejszych operacjach.
Inteligentne Systemy Transportowe.Inteligentne systemy transportowe wykorzystują pozycjonowanie do śledzenia pojazdów, zarządzania flotą, nawigacji, koordynacji pojazdów oraz usług infrastrukturalnych. Wymagania są tutaj często mniej wymagające niż w robotyce terenowej — dokładność poniżej metra i niezawodne aktualizacje mają większe znaczenie niż powtarzalność na poziomie centymetra — ale ciągłość i interfejsy komunikacyjne są kluczowe.
Na co powinieneś zwrócić uwagę, wybierając rozwiązanie GNSS?
Wybór systemu pozycjonowania GNSS dla platformy autonomicznej sprowadza się do praktycznej listy ośmiu punktów:
- Dokładność pozycjonowania.Określ, czy aplikacja potrzebuje dokładności na poziomie miernika, poniżej metra czy centymetra — ta jedna decyzja napędza całą architekturę.
- Celność kursu.Wymagane do autonomicznego kierowania i orientacji pojazdu. Zastanów się, czy wystarczy pojedyncza antena plus magnetometr, czy też czy podwójna antena GNSS jest uzasadniona.
- Konstelacja i wsparcie częstotliwości.Wielokonstelacja i odbiór wieloczęstotliwościowy poprawiają dostępność i odporność, szczególnie wPasma częstotliwości L1/L2/L5oraz zasłonięte środowiska.
- Wsparcie korekcji RTK.Sprawdź, czy odbiornik potrafi przetworzyć format korekcji używany w Twoim regionie i aplikacji — RTCM, RTK sieciowy lub PPP-RTK.
- IMU / martwe rozliczenie.Ważne zawsze, gdy spodziewana jest tymczasowa blokada GNSS — tunele, garaże, osłony drzewne lub hale przemysłowe.
- Zdolność antyinterferencyjna.Rozważmy środowiska z zakłóceniami elektromagnetycznymi i efektami wielodrogowymi, gdzie odporność odbiornika determinuje rzeczywiste osiągi.
- Interfejsy komunikacyjne.Opcje CAN, UART, RS232, RS485, Ethernet lub bezprzewodowe muszą odpowiadać systemowi sterowania pojazdu i architekturze integracyjnej.
- Wymagania mechaniczne i środowiskowe.Rozmiar, zużycie energii, temperatura pracy, wodoodporność i odporność na wibracje wpływają na to, jaki sprzęt można wdrożyć.
Jak JUMPSTAR wspiera aplikacje autonomicznej nawigacji
JUMPSTAR to producent technologii GNSS, dostarczający sprzęt pozycjonujący dla systemów autonomicznych i robotyki. Portfolio systemów autonomicznych obejmuje płytki GNSS z dwoma antenami, moduły dead-reckoning, rozwiązania pozycjonowania RTK,Rozwiązania nawigacyjne GNSS/INSoraz terminale pozycjonowania pojazdów i flot, obejmująceModuły GNSS, płyty OEM i odbiorniki RTKw asortymencie produktów. Strony aplikacyjne firmy wskazują autonomiczne roboty mobilne, kosiarki oraz inteligentne systemy transportowe jako wspierane scenariusze.
Jako jedno z odniesień technicznych,X27jest wymieniony na oficjalnej stronie produktu jako odpowiedni dla systemów sterowania autonomiczną jazdą, pojazdów bezzałogowych i robotów. Chodzi nie o porównanie specyfikacji, lecz o wzór: dostawca, który nadaje nazwy tym aplikacjom, powinien być w stanie omówić cały łańcuch – od ustawienia anteny i linii kursu po źródła korekcji i interfejsy integracyjne.
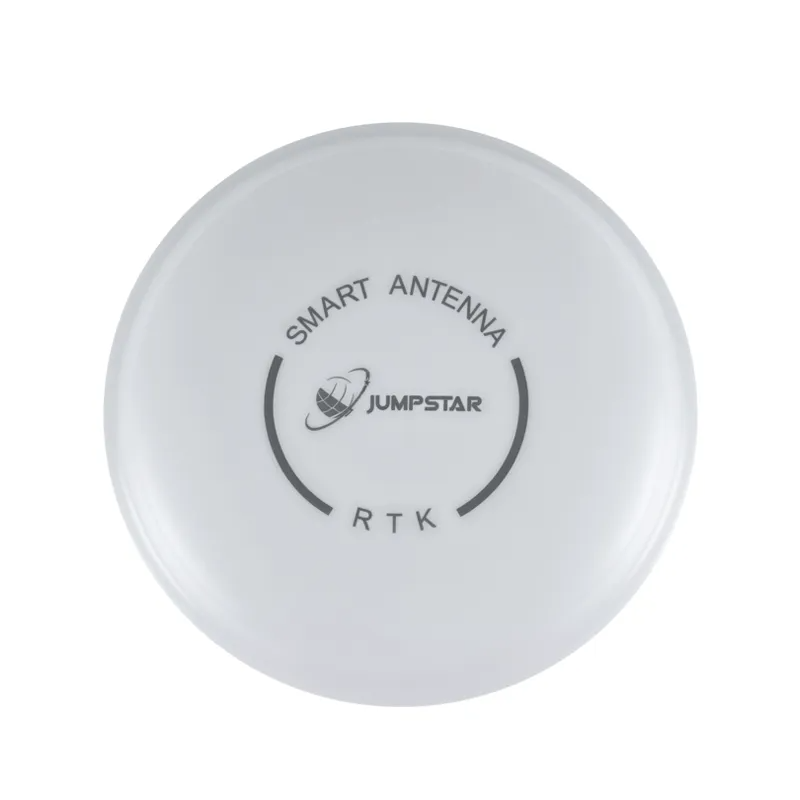
JGNSS X27 antena GNSS do autonomicznej jazdy, pojazdów bezzałogowych oraz zastosowań robotycznych.
Budowanie systemu pozycjonowania dla autonomicznego poruszania się
Pojazdy autonomiczne potrzebują systemów pozycjonowania, które dostarczają więcej niż tylko podstawowe współrzędne GPS. PraktyczneRozwiązania GNSS dla pojazdów autonomicznychłączy wielokonstelacyjne GNSS, RTK, kurs z dwoma antenami, IMU/dead reckoning oraz niezawodną komunikację — a odpowiednia konfiguracja zależy od typu pojazdu, wymaganej dokładności, środowiska operacyjnego, oczekiwanego blokowania GNSS i wymagań integracji. Magazynowy AMR, robot terenowy i pojazd drogowy będą miały różne kombinacje tych samych technologii.
Jeśli rozwijasz pojazd autonomiczny, robota mobilnego lub inteligentny system transportu, skontaktuj się z JUMPSTAR, aby omówić swoje wymagania dotyczące pozycjonowania i integracji GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


