












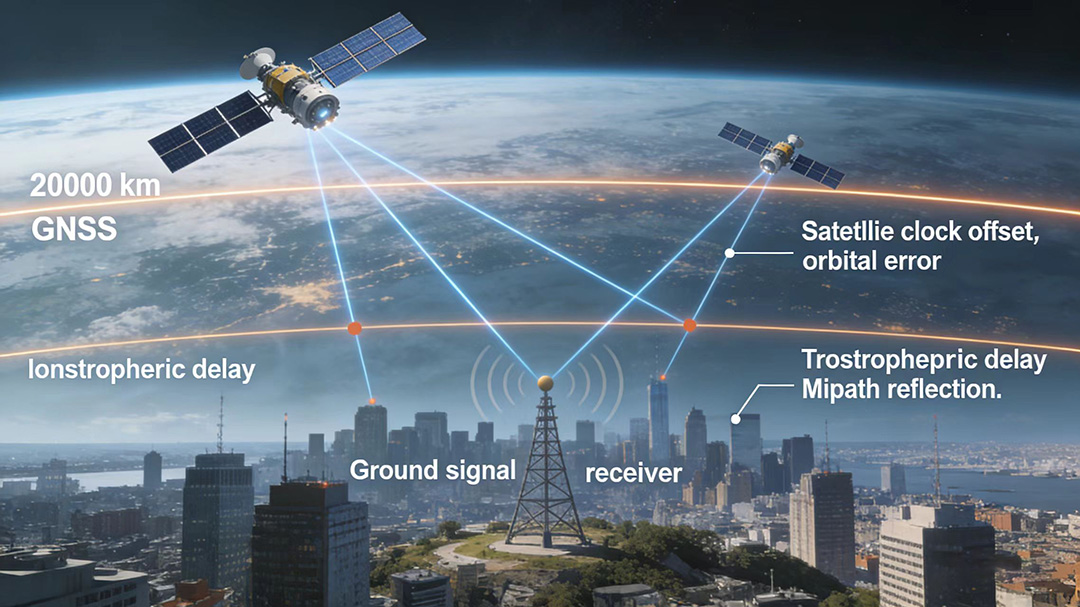
Podczas projektowania systemu GNSS o wysokiej precyzji jedną z najwcześniejszych i najbardziej istotnych decyzji jest wybór międzyKinematyka czasu rzeczywistego (RTK)orazKinematyka poprzetworzona (PPK)Metody korekcji. Obie techniki osiągają dokładność na poziomie centymetra poprzez rozwiązywanie niejednoznaczności fazy nośnika, ale zasadniczo różnią się pod względem przepływu pracy, wymagań infrastrukturalnych oraz przydatności aplikacji.
Niniejszy artykuł przedstawia techniczne porównanie RTK i PPK, analizując ich podstawowe zasady, ograniczenia operacyjne oraz scenariusze, w których każda metoda zapewnia optymalne rezultaty. Niezależnie od tego, czy rozwijasz platformy pomiarowe UAV, autonomiczne systemy nawigacyjne czy precyzyjny sprzęt rolniczy, zrozumienie tych różnic jest niezbędne dla skutecznej architektury systemów.
Jak działa RTK: dokładność centymetra w czasie rzeczywistym
RTK działa, przesyłając dane korekcyjne ze stacjonarnej stacji bazowej do mobilnego łazika w czasie rzeczywistym, zazwyczaj za pośrednictwem modemu radiowego, sieci komórkowej lub łącza satelitarnego. Stacja bazowa oblicza składowe błędu, opóźnienie jonosferyczne, opóźnienie troposferyczne, błędy zegara satelitarnego oraz błędy efemeryd, i nadaje je jako korekty różnicowe. Łazik stosuje te korekty do własnych pomiarów, umożliwiając natychmiastowe pozycjonowanie na poziomie centymetra.
- Czułość na opóźnienia:Wydajność RTK pogarsza się wraz ze wzrostem opóźnień korekcyjnych. Większość aplikacji wymaga poprawek wykonanych w ciągu 1-2 sekund, aby zachować optymalną dokładność.
- Uzależnienie od komunikacji:Ciągłe połączenie danych między bazą a łazikiem jest obowiązkowe. Przerwy łącza przekraczające kilka sekund zazwyczaj powodują, że łazik traci swój RTK i wraca do mniej precyzyjnego ustawienia różnicowego lub samodzielnego pozycjonowania.
- Wymagania infrastrukturalne:RTK wymaga albo lokalnej stacji bazowej z zasięgiem radiowym, albo subskrypcji sieci korekcyjnej NTRIP zapewniającej łączność komórkową lub internetową.
- Dopasowanie do zastosowania:Idealne do zastosowań wymagających natychmiastowej informacji zwrotnej pozycji, takich jak autonomiczne sterowanie, nawigacja w czasie rzeczywistym UAV oraz sterowanie maszynami budowlanymi.
RTK przekształca GNSS z pomocy nawigacyjnej w sygnał sterowania w czasie rzeczywistym. W momencie, gdy potrzebujesz maszyny do reagowania na dane pozycji, sterowania, wyzwalania lub korekty, RTK staje się jedyną realną opcją.
Jak działa PPK: Dokładność bez ograniczeń czasu rzeczywistego
PPK stosuje zasadniczo inne podejście. Zarówno stacja bazowa, jak i łazik niezależnie rejestrują surowe pomiary GNSS, w tym pseudoodległości, fazy nośne i obserwacje Dopplera, bez żadnej komunikacji w czasie rzeczywistym między nimi. Po zakończeniu misji pliki te są łączone w oprogramowaniu postprocessingowym, które rozwiązuje trajektorię łazika z precyzją na poziomie centymetra.
- Brak łącza komunikacyjnego:Ponieważ baza i łazik nie komunikują się podczas pracy, PPK działa w środowiskach bez zasięgu radiowego lub komórkowego, w tym w odległych obszarach pomiarowych i operacjach nad wodą.
- Wyższy wskaźnik napraw:Oprogramowanie do post-processingu może stosować zaawansowane algorytmy wygładzania do przodu i wstecz oraz techniki rozwiązywania wieloepokowych niejednoznaczności, które często osiągają wyższe wskaźniki utrwalania niż RTK w czasie rzeczywistym w trudnych warunkach.
- Narzut workflow:PPK wprowadza etap przetwarzania pomiędzy zbieraniem danych a dostarczaniem wyników. W zastosowaniach krytycznych czasowo takie opóźnienie może być nie do przyjęcia.
- Dopasowanie do zastosowania:Preferowane do fotogrametrii lotniczej, pomiarów hydrograficznych oraz w każdej aplikacji, gdzie ostateczna pozycja jest potrzebna godzinami lub dniami po zebraniu, a nie natychmiastowo.
Ramy decyzyjne dla projektantów systemów
Wybór między RTK a PPK rzadko jest absolutny; Wiele nowoczesnych odbiorników obsługuje oba tryby, pozwalając operatorom wybrać odpowiednią metodę dla każdej misji. Jednak wybór trybu podstawowego powinien być kierowany wymaganiami aplikacji w czasie rzeczywistym, infrastrukturą komunikacyjną oraz ograniczeniami workflow operacyjnymi.
W przypadku systemów autonomicznych wymagających sterowania zamkniętą pętlą, RTK jest obowiązkowy. W przypadku mapowania i pomiarów, gdzie dane można przetwarzać po fakcie, PPK często zapewnia wyższą dokładność i prostszą logistykę terenową. Zrozumienie wymagań dotyczących opóźnień od pozycji do akcji w Twojej aplikacji jest kluczem do podjęcia właściwej decyzji.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


