












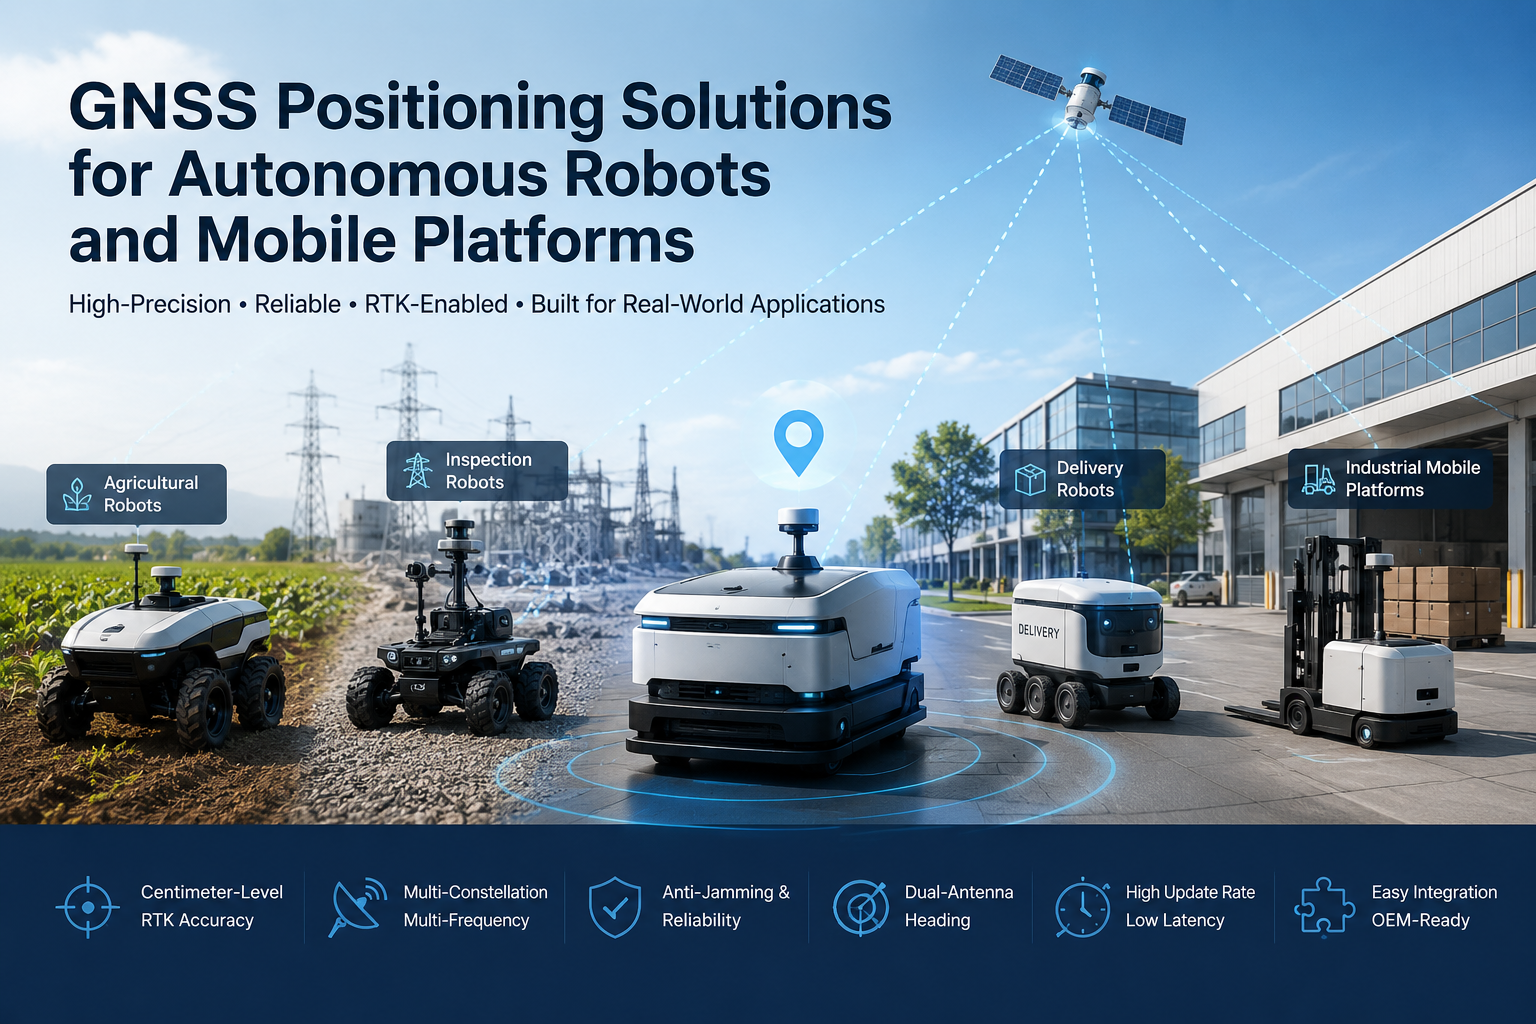
Autonomiczne roboty wykraczają poza kontrolowane środowiska wewnętrzne na zewnątrz i pół-zewnętrzne zastosowania: roboty rolnicze pracujące na polach, roboty inspekcyjne patrolujące infrastrukturę energetyczną i rurociągową, roboty dostarczające obsługę kampusów i parków przemysłowych, pojazdy autonomiczne oraz przemysłowe platformy mobilne działające w dużych obiektach zewnętrznych. Gdy tylko robot przejdzie poza stałe miejsce pracy, system musi nieustannie odpowiadać na trzy pytania: Gdzie jestem? Dokąd idę? Jak powinienem się tam przeprowadzić?
Pozycjonowanie GNSS dla autonomicznych robotów stanowi absolutny geograficzny punkt odniesienia, który kotwicuje cały system nawigacyjny. Odbiornik GNSS informuje kontrolera robota, gdzie znajduje się platforma w globalnych współrzędnych, a gdy aplikacja wymaga więcej, RTK dodaje pozycjonowanie na poziomie centymetra — pod warunkiem, że dane korekcyjne i odpowiednia widoczność nieba są dostępne. Niniejszy artykuł wyjaśnia, jak GNSS i RTK wpisują się w systemy autonomicznych robotów, gdzie dostarczają największą wartość, jak łączą się z IMU i innymi czujnikami oraz co producenci OEM powinni ocenić przy wyborze modułu GNSS dla platformy mobilnej.
Dlaczego pozycjonowanie jest kluczowe dla autonomicznych robotów
Niezawodne pozycjonowanie to fundament, na którym zbudowane są autonomiczne roboty zewnętrzne. Zastanów się, do czego kontroler robota potrzebuje danych pozycji:
- Dokładne oszacowanie pozycji— robot musi znać swoją pozycję w czasie rzeczywistym, zanim zaplanuje kolejne ruchy.
- Podążanie trasą— prowadzenie, opryskiwanie, koszenie i inspekcja wymagają, aby robot trzymał się wyznaczonej ścieżki, zamiast się błądzić.
- Powtarzalna nawigacja— w zakresie inspekcji, rolnictwa i logistyki te same trasy są wykonywane wielokrotnie, a każdy przejazd musi być zgodny z poprzednim.
- Geofencing i zarządzanie obszarem— dane pozycyjne pozwalają systemowi potwierdzić, że robot znajduje się w jego autoryzowanym obszarze operacyjnym i odpowiedzieć, jeśli tak nie jest.
- Koordynacja floty— gdy kilka platform mobilnych obsługuje to samo miejsce, współdzielone i wiarygodne informacje o pozycjach pomagają im rozwiązywać konflikty i koordynować pokrycie.
Ważne jest, aby precyzyjnie określać, co GNSS może, a czego nie może robić. Praca wewnątrz, gęsta korona i poważne przeszkody mogą całkowicie pogorszyć lub usunąć sygnał, dlatego produkcyjne systemy robotów łączą GNSS z innymi czujnikami. Jednak dla platform zewnętrznych GNSS pozostaje najbardziej praktycznym źródłem absolutnego, wolnego od dryfu odniesienia pozycji, a tę rolę trudno zastąpić pojedynczym alternatywnym czujnikiem.
Jak GNSS wspiera autonomiczne platformy mobilne
W typowym systemie robota sprzęt GNSS działa jako jedno wejście do stosu nawigacyjnego. Antena odbiera sygnały satelitarne, odbiornik lub moduł przetwarza je i wysyła dane o położeniu i prędkości, kontroler robota konsumuje te dane, a system nawigacyjny wykorzystuje je do planowania trasy i kontroli ruchu. Odbiorca może przekazywać kilka rodzajów informacji:
- Pozycja— współrzędnych bezwzględnych w szerokości geograficznej, długości geograficznej i wysokości.
- Prędkość— wyprowadzone z przesunięcia sygnałów Dopplera, często dokładniejsze i o niższym opóźnieniu niż rozróżnianie kolejnych pozycji.
- Czas— Odbiorniki GNSS generują precyzyjny czas, który może synchronizować podsystemy i rejestrowanie danych.
- Nagłówek— dzięki możliwości podwójnej anteny lub zintegrowanemu kompasowi, odbiornik może również raportować orientację platformy.
Kontroler robota łączy te dane z innymi wejściami — odometrią kół, IMU, kamerami, LiDAR — aby stworzyć oszacowywanie pozycji napędzającego siłowniki. GNSS to komponent, który utrzymuje tę szacunkową pozycję w rzeczywistości na długich dystansach i długich godzinach pracy, bez dryfu, który kumuluje czyste martwe rozliczenie.
RTK GNSS do precyzyjnej nawigacji robotów
Standardowy GNSS zapewnia dokładność na poziomie metru, co jest wystarczające do prostej nawigacji, ale nie do operacji powtarzalnych co do centymetrów. RTK — Real-Time Kinematic — zmniejsza tę lukę. Odbiornik RTK wykorzystuje pomiary fazy nośnej oraz korekty w czasie rzeczywistym ze stacji bazowej lub usługi sieciowej, a gdy osiągnie stałe rozwiązanie, raportuje pozycję z dokładnością na poziomie centymetra.
Wartość RTK dla robotów nie jest liczbą dokładności nagłówków; To właśnie ta dokładność umożliwia w praktyce: pozycjonowanie na poziomie centymetra zamiast mierników, lepsza powtarzalność, dzięki czemu wiosłowanie, trasy i przejazdy robocze powtarzają się konsekwentnie po przebiegu, oraz zmniejszenie błędów pozycjonowania, dzięki czemu dryf i polaryzacja, które uniemożliwiają precyzyjną pracę na poziomie metra, są w dużej mierze wyeliminowane.
RTK na poziomie centymetra ma największe znaczenie tam, gdzie narzędzia i decyzje robota zależą od dokładnej pozycji: precyzyjne roboty rolnicze, które muszą utrzymywać sprzęt w linii upraw, roboty inspekcyjne, które muszą ponownie odwiedzać to samo miejsce aktywów lub wad, autonomiczny sprzęt zewnętrzny wykonujący kontrolowane zadania oraz precyzyjne mobilne platformy działające blisko stałej infrastruktury. Porównanie z alternatywami do post-processingu znajdziesz w naszym przewodnikuMetody korekcji RTK vs. PPK.
Pozycjonowanie GNSS dla autonomicznych robotów na różnych platformach
Ta sama technologia pozycjonowania przybiera różne kształty w zależności od platformy i misji:
Roboty rolnicze
Roboty terenowe potrzebują autonomicznej nawigacji, która pozostaje zgodna z rzędami i granicami, a także powtarzalnych tras w ciągu sezonu. Pozycjonowanie RTK jest tu standardowym wyborem, ponieważ środowisko operacyjne jest otwarte niebo, a powtarzalność na poziomie centymetra bezpośrednio przekłada się na bardziej spójne operacje w terenie.
Roboty inspekcyjne
Platformy inspekcyjne patrolują infrastrukturę energetyczną, rurociągi i zasoby zewnętrzne wzdłuż wcześniej wyznaczonych tras i muszą wracać do tych samych punktów, aby porównywać warunki w czasie. Monitorowanie oparte na trasie zależy od tego, czy robot wie, z dokładnością kilku centymetrów, gdzie znajdował się w momencie wykonania każdego pomiaru.
Roboty dostarczające i serwisowe
Roboty dostawcze na zewnątrz, platformy logistyczne kampusu oraz systemy transportowe parków przemysłowych pokonują większe odległości po chodnikach i drogach wewnętrznych. Niezawodne pozycjonowanie absolutne utrzymuje robota na planowanej trasie między punktami nawigacyjnymi i zapewnia redundancję, która pozwala stosowi nawigacyjnemu odzyskiwać wypadek lokalnych błędów sensorów.
Przemysłowe platformy mobilne
Placy magazynowe, place budowy, porty i kopalnie mieszczą duży mobilny sprzęt działający w otwartym, ale surowym środowisku. Odbiorniki GNSS na tych platformach wspierają pozycjonowanie maszyn, zarządzanie trasami oraz świadomość lokalizacji, a także potrzebują odporności, by działać w warunkach wibracji, kurzu i ekstremalnych temperatur.
GNSS + IMU i fuzja czujników dla niezawodnej nawigacji robotycznej
System nawigacji robotów produkcyjnych rzadko opiera się na jednym czujniku, a GNSS nie jest wyjątkiem. W praktyce GNSS współpracuje z IMU, który zapewnia ruch i położenie w krótkich odstępach, odometrią kół, która raportuje ruch pojazdu między ustawieniami, oraz kamerami lub LiDAR, które dają robotowi lokalny widok otoczenia.
Każdy czujnik ma swoje mocne i słabe strony. GNSS daje bezwzględne odniesienie pozycji, które nie dryfuje, ale może być przerwane lub degradowane. IMU wypełnia te luki na krótkie okresy, ale z czasem się zmienia. Odometria jest samodzielna, ale gromadzi błędy. Vision i LiDAR wyróżniają się lokalnie, ale mają trudności z długoterminową pozycją i globalnym kotwiczeniem. Fuzja sensorów łączy te sygnały, dzięki czemu oszacowanie pozycji i kursu robota jest dokładniejsze i bardziej odporne niż pojedynczy czujnik mógłby to dostarczyć samodzielnie. Aby uzyskać głębsze spojrzenie na fuzję w warunkach odrzuconych przez GNSS, zobaczrola fuzji IMU i sensorów w środowiskach odmroczonych GNSS.
Dlaczego kurs z dwoma antenami ma znaczenie dla autonomicznych robotów
Robot, który porusza się na zewnątrz, musi wiedzieć nie tylko, gdzie się znajduje, ale także w którą stronę jest zwrócony. GNSS z pojedynczą anteną raportuje pozycję, a kurs musi pochodzić z innego miejsca — zazwyczaj z kompasu lub IMU. Kompas mierzy pole magnetyczne Ziemi, które jest niezawodne na otwartych przestrzeniach, ale może być zakłócane przez metalowe konstrukcje, silniki elektryczne i inne źródła zakłóceń magnetycznych powszechne na platformach robotów.
GNSS z dwoma antenami rozwiązuje to inaczej: mierząc różnicę faz między dwoma antenami zamontowanymi w znanej odległości od anten, odbiornik oblicza orientację platformy bezpośrednio na podstawie sygnałów satelitarnych. Ponieważ nie zależy od pomiarów magnetycznych, może zapewnić stabilniejszy punkt odniesienia kursu w środowiskach elektromagnetycznie złożonych. Tam, gdzie odbiornik to obsługuje, ta sama geometria podwójnej anteny może również generować wysokość i toczenie się.
Ma to znaczenie dla pojazdów autonomicznych, robotów mobilnych i maszyn rolniczych, których pętle sterowania zależą od precyzyjnej orientacji — na przykład utrzymania urządzenia w linii prostej lub kierowania pojazdem po linii prostej pod wpływem drgań. GNSS z dwoma antenami nie zastępuje IMU; To ją uzupełnia. Wiele systemów wykorzystuje kurs GNSS razem z IMU, gdzie kurs GNSS pełni rolę stabilnego punktu odniesienia, który zapobiega dryfowaniu szacowanej orientacji połączonej orientacji.
Wyzwania GNSS w rzeczywistych środowiskach robotów
Prawdziwe środowiska robotyczne rzadko są idealne dla GNSS. Zrozumienie trybów awarii pomaga producentom OEM określić odpowiedni sprzęt:
- Blokada sygnału— budynki, drzewa i mosty mogą ukrywać satelity i zmniejszać liczbę użytecznych sygnałów.
- Wielościeżkowa— sygnały odbite od budynków i metalowych konstrukcji docierają do anteny po bezpośrednim sygnale, uszkadzając pomiar.
- Zakłócenia elektromagnetyczne— sprzęt przemysłowy, silniki i elektronika mocy mogą wprowadzać szumy do środowiska RF.
- Ruch dynamiczny— szybki ruch i drgania nakładają większe wymagania na pętle śledzenia odbiornika i jego częstotliwość aktualizacji.
- Warunki miejskie i pół-zewnętrzne— miejskie kaniony łączą częściową widoczność nieba z sygnałami odbitymi, a częściowo osłonięte obszary znajdują się pomiędzy pełnym otwartym niebem a pracą w pomieszczeniach.
Odpowiedzi inżynieryjne na te wyzwania są dobrze ugruntowane: wielokonstelacja i odbiór wieloczęstotliwościowy, aby zmaksymalizować użyteczność satelitów (patrz nasz artykuł oPasma wielokonstelacyjne GNSS oraz L1/L2/L5), techniki filtrowania front-end i antyzakłóceń w celu odporności na zakłócenia, algorytmy wielodrogowe do odrzucania sygnałów odbitych, wysokie częstotliwości aktualizacji i niskie opóźnienia, by nadążyć za dynamiką, oraz fuzję sensorów do wypełniania luk, w których sam GNSS nie jest w stanie dostarczyć.
Na co producenci OEM powinni zwracać uwagę w rozwiązaniu GNSS?
Wybór modułu lub odbiornika GNSS oznacza dopasowanie technologii do misji. Kryteria oceny, które są najważniejsze:
- Dokładność pozycjonowania— wybierz klasę dokładności, której aplikacja faktycznie wymaga: poziom miernika do podstawowej nawigacji, podmetr tam, gdzie jest ostrzej, lub RTK na poziomie centymetra do pracy precyzyjnej.
- Update rate— platforma szybko poruszająca się potrzebuje wyższej wydajności wyjściowej, aby sterownik zawsze miał świeżą pozycję; częstotliwości 10 Hz i wyższe są powszechne w robotyce dynamicznej, a dokładne wymagania zależą od rzeczywistej specyfikacji produktu.
- Opóźnienia— opóźnienie między pomiarem pozycji a przekazaniem do kontrolera; Niskie opóźnienia mają znaczenie dla pętli sterowania w czasie rzeczywistym.
- Zdolność kursowania— jeśli robot wymaga orientacji, rozważ odbiornik lub moduł z podwójnym obsługą kursu antenowego i oceń dokładność kursu razem z długością linii bazowej anteny.
- Konstelacje GNSS— sprawdzić wsparcie dla GPS, BDS, GLONASS, Galileo, QZSS, NavIC i SBAS dostępnych w produkcie; Więcej konstelacji oznacza większą redundancję.
- Wsparcie częstotliwości— jednoczęstotliwościowe jest prostsze, dwuczęstotliwościowe poprawiają niezawodność RTK, a wieloczęstotliwościowe dodają odporności; porównaj zasięg L1, L2 i L5.
- Interfejsy— dopasować interfejsy elektryczne (UART, CAN, I2C, USB, Ethernet) do dostępnych magistrali kontrolera robota.
- Rozmiar i moc— dla małych platform mobilnych wymiary, masa i zużycie energii to podstawowe ograniczenia projektowe.
- Niezawodność środowiskowa— roboty zewnętrzne mierzą się z ekstremalnymi temperaturami, drganiami, wstrząsami, kurzem i wilgocią; Potwierdź zakres działania produktu oraz ochronę dla zamierzonego środowiska.
Właściwa odpowiedź zależy od profilu misji robota, a specyfikacja musi być zweryfikowana w rzeczywistym środowisku operacyjnym — otwarte pole, linia drzew, zagroda portowa czy teren przemysłowy zachowują się zupełnie inaczej.
JUMPSTAR GNSS Rozwiązania dla Autonomicznych Robotów
JUMPSTAR dostarcza moduły GNSS, odbiorniki RTK, płyty OEM, terminale pozycyjne oraz powiązane rozwiązania GNSS do zastosowań wysokoprecyzyjnego pozycjonowania, z ofertą produktów zaprojektowanych do integracji OEM, a nie do użytku laboratoryjnego. Trzy z jego produktów bezpośrednio odpowiadają potrzebom twórców autonomicznych robotów i platform mobilnych:
TheJS-RK43-3jest dwupasmowym (L1+L5) wysokoprecyzyjnym modułem pozycjonowania GNSS, który pasuje do kompaktowych wbudowanych platform robotów i UAV. Zintegrowana antena, 200 kanałów dużych prędkości oraz wydajność RTK na poziomie centymetra (poziome 1,0 cm + 1 ppm) występują w obudowie o pojemności około Φ48 × 43,2 × 37 mm, ważącej poniżej 23,2 g, ze średnim prądem roboczym 58 mA przy napięciu 5,0 V. Dla małych platform, gdzie rozmiar i moc są ograniczone, można go zintegrować z systemami robotów, sprzętem rolniczym i nawigacją UAV, a także wspiera działanie łazika i stacji bazowej.
Gdy robot musi znać swoją orientację oraz pozycjęJS-SK43H-AHjest kompaktowym wielopasmowym modułem antenowym RTK do pozycjonowania i prowadzenia kierunków. Śledzi 789 kanałów sprzętowych, osiąga dokładność RTK 0,6 cm + 0,5 ppm, a jego konstrukcja z dwoma antenami zapewnia ultra-krótki kurs bazowy do 0,03°. Opóźnienia sygnału poniżej 10 ms (99,9%) sprzyjają platformom wysokodynamicznym, a technologie zakłóceń AIM+, LOCK+, IONO+ i APME+ pomagają utrzymać stabilne pozycjonowanie w złożonych środowiskach elektromagnetycznych.
Dla platform o wysokiej dynamice, które wymagają najszybszych aktualizacji pozycji,JS-X6Sjest wielopasmowym, wielokonstelacyjnym odbiornikiem GNSS z 448 kanałami sprzętowymi i częstotliwością aktualizacji 100 Hz oraz opóźnieniem poniżej 10 ms. Dostępny jest w wersjach z jedną anteną (pozycjonowanie) oraz z dwoma antenami (pozycjonowanie oraz kurs i orientacja), łącząc ochronę przed zakłóceniami AIM+, LOCK+, APME+, IONO+ i RAIM+ z bogatymi interfejsami — trzema UART-ami, Type-C USB oraz portem Ethernet — oraz kompatybilnością z popularnymi autopilotami open-source.
Pełną gamę modułów, odbiorników i anten JUMPSTAR można eksplorować naStrona produktów JUMPSTAR.
Projektowanie systemu pozycjonowania GNSS dla autonomicznych robotów
Odbiornik lub moduł GNSS jest jednym ogniwem w większym łańcuchu, a system działa tylko tak dobrze, jak jego najsłabsze ogniwo. Kompletny system pozycjonowania oparty na GNSS dla platformy robotycznej zazwyczaj obejmuje:
- Odbiornik lub moduł GNSS— silnik pozycjonujący generujący pozycję, prędkość i opcjonalnie kurs.
- Antena GNSS— wybrane ze względu na pasma częstotliwości i środowisko wielodrogowe; Rozmieszczenie anteny na platformie ma równie duże znaczenie jak odbiornik.
- Dane korekcyjne RTK— stacja bazowa lub usługa sieciowa dostarczająca korekty RTCM, gdy wymagana jest dokładność na poziomie centymetra.
- Kontroler robotów— komputer, który przetwarza dane pozycjonujące i obsługuje logikę nawigacji.
- Fuzja sensorów— łącząc GNSS z IMU, odometrią i innymi czujnikami dla ciągłości i odporności.
- Nawigacja i sterowanie ruchem— algorytmy, które zamieniają pozycję bezpiecznika i kurs w komendy kierowania i napędu.
Rzeczywista wydajność tego systemu zależy od czegoś więcej niż tylko specyfikacja odbiornika: instalacja anteny i widok nieba, jakość danych korekcyjnych, widoczność satelitarna, środowisko RF, architektura kontrolera, algorytm fuzji oraz stos oprogramowania – wszystko to ma znaczenie. OEM, który traktuje podsystem GNSS jako część zaprojektowaną — określoną, zintegrowaną i zweryfikowaną razem z anteną, korektami i oprogramowaniem — zapewnia znacznie bardziej niezawodną nawigację niż taki, który przykręca odbiornik do obudowy na końcu projektu.
Podsumowanie
GNSS stanowi kluczowy absolutny punkt odniesienia pozycjonowania dla autonomicznych robotów i platform mobilnych, a pozycjonowanie GNSS dla autonomicznych robotów stało się kluczową decyzją technologiczną dla producentów OEM budujących platformy zewnętrzne. RTK dodatkowo poprawia dokładność do poziomu centymetrów w zastosowaniach wymagających precyzyjnej, powtarzalnej nawigacji. W zależności od platformy, odpowiednim wyborem może być kompaktowy moduł GNSS do integracji wbudowanej, odbiornik RTK do pracy na poziomie centymetra, rozwiązanie z podwójną anteną tam, gdzie kurs ma znaczenie, odbiornik o wysokiej częstotliwości aktualizacji do sterowania dynamicznego lub system wieloczęstotliwościowy dla maksymalnej odporności w trudnych warunkach.
Bez względu na kierunek, w którym podąży aplikacja, praktyczna ścieżka jest ta sama: zdefiniować budżet pozycjonowania na podstawie misji, zweryfikować technologię w rzeczywistym środowisku i zintegrować podsystem GNSS jako zaprojektowaną część robota, a nie jako dodatek na marginesie.
Budujesz autonomicznego robota lub platformę mobilną?
JUMPSTAR dostarcza moduły GNSS, odbiorniki RTK oraz rozwiązania pozycjonowania zaprojektowane do integracji OEM w zakresie autonomicznych robotów, platform mobilnych, UAV oraz zastosowań o wysokiej precyzji.
Skontaktuj się z JUMPSTAR, aby omówić swoje wymagania dotyczące GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


