












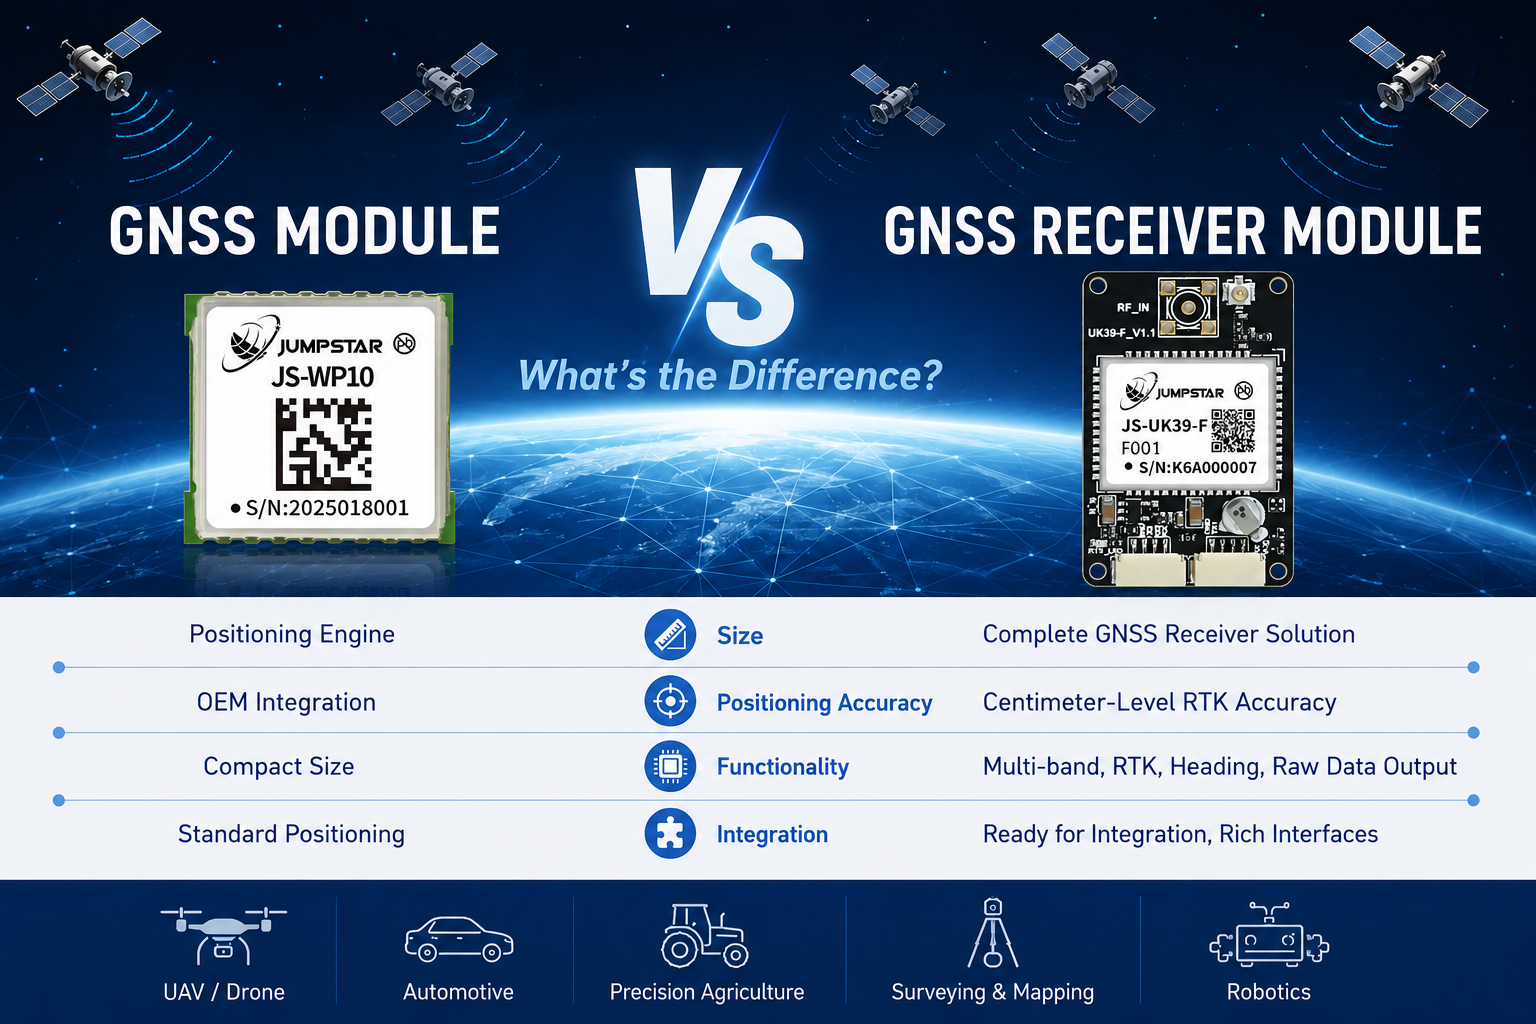
Gdy inżynierowie OEM i integratorzy systemów zaczynają oceniać sprzęt pozycjonujący GNSS dla swoich produktów, jedno z pierwszych pytań, na które się napotykają, brzmi: czy powinienem używać modułu GNSS, czy potrzebuję modułu odbiornika GNSS? Terminy te brzmią podobnie i wielu dostawców używa ich zamiennie, ale oba te elementy reprezentują zasadniczo różne poziomy integracji sprzętowej, możliwości przetwarzania sygnałów oraz wydajności pozycjonowania.
Wybór złego rozwiązania może oznaczać nadmierną inżynierię prostego urządzenia śledzącego z niepotrzebnym sprzętem RTK lub, co gorsza, zaprojektowanie precyzyjnego systemu autonomicznego wokół podstawowego modułu GNSS, który nie jest w stanie dostarczyć dokładności wymaganej przez aplikację. Decyzja ta dotyczy nie tylko listy materiałów. Kształtuje to projekt sprzętu, wysiłek firmware, budżet energetyczny, koszt produktu i ostatecznie czas wprowadzenia na rynek.
Ten artykuł opiera się na rzeczywistym doświadczeniu integracyjnym, aby wyjaśnić, co odróżniaModuł GNSSodModuł odbiornika GNSS, gdyModuł odbiornika RTK GNSSstaje się konieczne, a jak zdecydować, jaki poziom sprzętu pozycjonującego pasuje do Twojej aplikacji. Użyjemy konkretnych przykładów produktów zJUMPSTAR GNSSKażdy koncept osadzić w prawdziwym sprzęcie, ale ramy decyzyjne mają zastosowanie niezależnie od tego, którego dostawcę ostatecznie wybierzesz.
Czym jest moduł GNSS?
AModuł GNSSjest kompaktowym, zintegrowanym komponentem pozycjonującym zaprojektowanym do bezpośredniego osadzania w produkcie OEM. Można to wyobrazić sobie jako samodzielny silnik nawigacji satelitarnej na małej płytce PCB. Zawiera chipset GNSS, interfejs RF oraz niezbędne pasywne komponenty zamontowane na jednej płycie, gotowe do lutowania na głównej PCB systemu lub podłączenia przez standardowy interfejs.
Kluczowe cechy modułu GNSS
- Kompaktowy format— zazwyczaj mierzące poniżej 15 mm × 15 mm, moduły te zajmują minimalną powierzchnię na płycie i łatwo mieszczą się w projektach o ograniczonych przestrzeni.
- Niskie zużycie energii— zoptymalizowane do pracy zasilanej bateriami, z typowym poborem prądu sięgającym kilkudziesięciu miliamperów podczas ciągłego śledzenia.
- Odbiór na pojedynczym zespole— większość wbudowanych modułów GNSS działa na paśmie L1, zapewniając dokładność pozycjonowania 2–3 metrów w warunkach otwartego nieba.
- Integracja OEM gotowa— standardowe interfejsy komunikacyjne, takie jak UART, I²C czy SPI, umożliwiają proste połączenie z mikrokontrolerem hosta.
- Wsparcie dla wszystkich konstelacji— nowoczesne moduły śledzą jednocześnie GPS, GLONASS, BeiDou i Galileo, poprawiając niezawodność i czas do pierwszej poprawy.
Moduł GNSS wymaga zewnętrznej anteny podłączonej przez podkładkę wejściową RF lub złącze U.FL. System gospodarza odpowiada za zarządzanie energią, parsowanie danych (NMEA lub protokół binarny) oraz wszelkie przetwarzanie danych pozycji na poziomie aplikacji. Sam moduł obsługuje wewnętrznie pozyskiwanie satelitów, śledzenie i obliczanie pozycji.
Przykład: wbudowany moduł GNSS JUMPSTAR JS-WP10
JS-WP10 ilustruje, jak typowy moduł wbudowanego GNSS wygląda w praktyce. Mierząc zaledwie 10,5 × 9,7 mm, zapewnia standardową precyzję pozycjonowania z częstotliwością aktualizacji 5 Hz oraz 210 kanałów akwizycji i śledzenia. Obsługuje jednoczesny odbiór we wszystkich czterech głównych konstelacji pasma L1, osiągając autonomiczną dokładność pozycjonowania na poziomie około 2,0 metra.
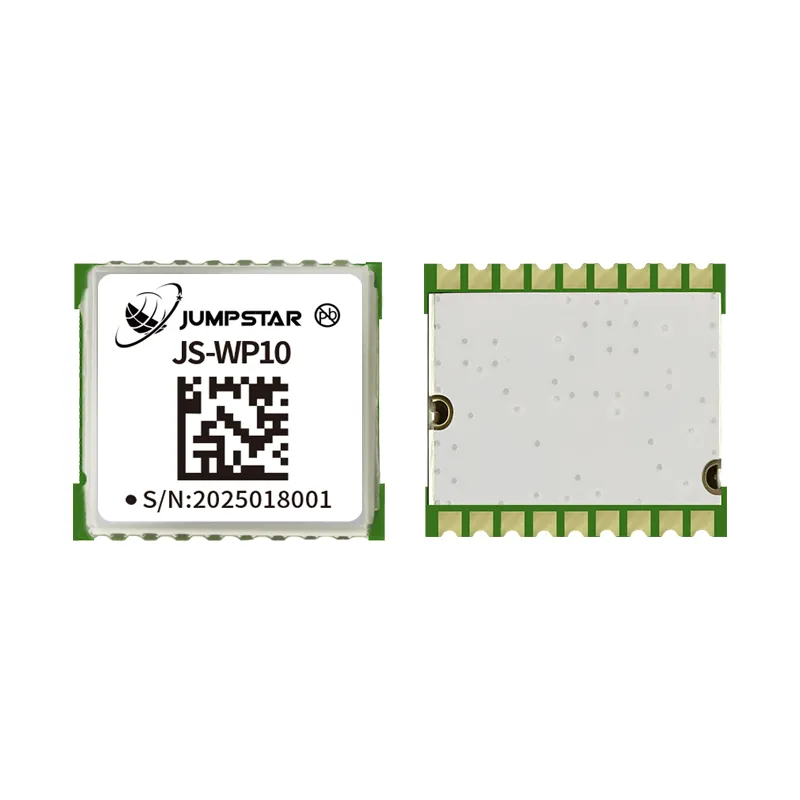
Wbudowany moduł GNSS JS-WP10
Standardowo-precyzyjny moduł L1 GNSS z 210 kanałami, częstotliwością aktualizacji 5 Hz i jednoczesnym odbiorem w całej konstelacji. Kompaktowy model 10,5 × 9,7 mm, zaprojektowany do bezpośredniej integracji OEM z dronami, urządzeniami IoT oraz elektroniką użytkową.
Zobacz szczegóły produktu →Inżynier integrujący JS-WP10 musi jedynie zapewnić antenę, stabilne zasilanie 3,3V oraz połączenie UART z MCU macierzystego. Zdania NMEA trafiają do skonfigurowanej prędkości transmisji, a oprogramowanie układowe gospodarza analizuje szerokość, długość geograficzną, wysokość i prędkość. Wysiłek integracyjny mierzy się w dniach, a nie tygodniach. Ta prostota sprawia, że wbudowane moduły GNSS są domyślnym wyborem dla aplikacji, które wymagają niezawodnego pozycjonowania bez złożoności precyzyjnego przetwarzania korekcji.
Czym jest moduł odbiornika GNSS?
AModuł odbiornika GNSS— szczególnieModuł odbiornika RTK GNSS— stanowi znaczący krok naprzód w integracji sprzętowej, możliwości przetwarzania sygnałów oraz dokładności pozycjonowania. Podczas gdy podstawowy moduł GNSS zapewnia autonomiczne pozycjonowanie w zakresie 2–3 metrów, moduł odbiornika RTK GNSS zapewnia dokładność na poziomie centymetra poprzez zastosowanie korekt kinematycznych w czasie rzeczywistym do pomiarów fazy nośnej.
Czym różni się moduł odbiornika RTK GNSS?
Moduł odbiornika RTK GNSS opiera się na fundamentach standardowego modułu GNSS, ale dodaje kilka kluczowych funkcji umożliwiających precyzyjne pozycjonowanie:
- Odbiór wieloczęstotliwościowy— zamiast tylko L1, te moduły śledzą sygnały L1/L2 (a czasem L5) jednocześnie. Praca na podwójnej częstotliwości pozwala modułowi obliczać i kompensować opóźnienie jonosferyczne, które jest największym źródłem błędu pozycjonowania GNSS.
- Śledzenie fazy nośnej— poza pomiarami pseudoodległości (faza kodowa), moduły RTK śledzą fazę fali nośnej sygnałów GNSS. Zapewnia to znacznie dokładniejsze pomiary zasięgu, które są niezbędne do pozycjonowania na poziomie centymetra.
- Przetwarzanie korekcji RTCM— moduł przyjmuje dane korekcji formatu RTCM ze stacji bazowej lub sieci NTRIP i stosuje korekty różniczkowe w czasie rzeczywistym, aby rozwiązywać niejednoznaczności całkowite w pomiarach fazy nośnej.
- Praca dwutrybowa bazowy/łazikowy— wiele modułów odbiorników RTK może być skonfigurowanych jako stacja bazowa (nadawca korekt), albo łazik (odbiór i stosowanie poprawek), co zapewnia elastyczność w rozmieszczaniu.
- Wyższa liczba kanałów— dedykowane kanały wyszukiwania i śledzenia obsługują dodatkowe obciążenie obliczeniowe związane z przetwarzaniem sygnałów wieloczęstotliwościowych i wielokonstelacji.
Przykład: moduł odbiornika GNSS JUMPSTAR JS-UK39-F RTK
JS-UK39-F pokazuje, co zapewnia produkcyjny moduł odbiornika RTK GNSS. Działa na częstotliwościach L1 i L2 w konstelacjach GPS, GLONASS, BeiDou i Galileo, dysponując 192 kanałami poszukiwawczymi i 60 dedykowanymi kanałami śledzenia. Dokładność pozycjonowania RTK osiąga poziomo 1 cm + 1 ppm, z częstotliwością aktualizacji do 25 Hz. Czułość do -167 dBm dla śledzenia, co umożliwia niezawodne działanie w trudnych warunkach, gdzie standardowy moduł traciłby blokadę.

Moduł odbiornika JS-UK39-F RTK GNSS
Moduł pozycjonowania RTK na poziomie centymetra z obsługą dwuczęstotliwościowej L1/L2, 192 kanały śledzenia + wyszukiwanie, czułość śledzenia -167 dBm, częstotliwość aktualizacji 25 Hz oraz tryb dwutrybowy Base/Rover. Zaprojektowany do nawigacji UAV, rolnictwa precyzyjnego, geodezji oraz systemów autonomicznych.
Zobacz szczegóły produktu →Integracja JS-UK39-F wymaga więcej wysiłku projektowego niż podstawowy moduł. Inżynier musi obsługiwać strumień danych korekcyjnych (zazwyczaj docierający przez osobny łącze komunikacyjne, takie jak 4G lub UHF), implementować parsowanie i przekazywanie RTCM do modułu oraz zarządzać konfiguracją modułu pod kątem pracy bazy lub łazika. Nagrodą za tę dodatkową złożoność są o dwa rzędy wielkości lepsza dokładność pozycjonowania: centymetry zamiast metrów. W zastosowaniach, gdzie precyzja pozycjonowania bezpośrednio decyduje o wartości produktu — autonomiczne naprowadzanie maszyn, pomiary geodetyczne, precyzyjne trasy lotu UAV — ten kompromis nie jest tylko uzasadniony; Jest niezbędny.
Moduł GNSS vs moduł odbiornika GNSS: kluczowe różnice
Poniższa tabela podsumowuje kluczowe różnice inżynieryjne między standardowym modułem GNSS a modułem odbiornika RTK GNSS. Użyj tego jako szybkiego punktu odniesienia przy ocenie sprzętu pod kątem nowego projektu.
| Parametr | Moduł GNSS | Moduł odbiornika RTK GNSS |
|---|---|---|
| Integracja sprzętowa | Chipset + RF front-end na jednej płycie; MCU hosta obsługuje logikę aplikacji | Pełny silnik GNSS z wielopasmowym przetwarzaniem RF, RTK oraz korekcyjnym przetwarzaniem danych na pokładzie |
| Dokładność pozycjonowania | 2–3 metry (autonomicznie) | 1 cm + 1 ppm (RTK stałe) |
| Wsparcie częstotliwości | Tylko L1 (jednopasmowy) | L1/L2 dwuczęstotliwościowe; niektóre obsługują L5 |
| Zdolność RTK | Niedostępne | Tak— Korekcja RTCM wejściowa, śledzenie fazy nośnej, rozwiązywanie niejednoznaczności |
| Dane korektne | Brak wymagany | RTCM ze stacji bazowej lub przelewnika NTRIP wymagany do obsługi RTK |
| Liczba kanałów | ~200 wyszukiwań + śledzenia razem | 192+ kanałów wyszukiwania plus 60+ dedykowanych kanałów śledzących |
| Czułość | Zazwyczaj śledzenie od -165 do -162 dBm | -167 dBm czułość śledzenia; lepsze pozyskiwanie sygnału w środowiskach o słabym sygnale |
| Update Rate | Typowe 1–10 Hz | Do 25 Hz; Wspiera aplikacje o wysokiej dynamice |
| Tryb bazowy/łazikowy | Brak poparcia | Tak— konfigurowalny jako stacja bazowa lub łazik |
| Złożoność rozwoju | Low— antena + zasilanie + UART; Wyjście NMEA gotowe do użycia | Średnie do wysokie— obsługa danych korekcyjnych, protokół RTCM, wymagane zarządzanie konfiguracją |
| Zużycie energii | Typowe 30–80 mW | Typowe 200–500 mW (dodatkowe przetwarzanie i podwójne łańcuchy RF) |
| Typowe zastosowania | Śledzenie zasobów, czujniki IoT, drony konsumenckie, urządzenia noszone | Sprzęt geodezyjny, pojazdy autonomiczne, rolnictwo precyzyjne, nawigacja UAV, robotyka |
| Koszty | Niskie — minimalne koszty BOM i wysiłek integracyjny | Wyższe — odzwierciedla dodatkowy sprzęt, firmware i wydajność |
Kluczowe wnioski
Jeśli twoja aplikacja wymaga dokładności lepszej niż 1 metr, prawie na pewno masz do czynienia z modułem odbiornika RTK GNSS. Standardowy moduł GNSS fizycznie nie jest w stanie osiągnąć takiego poziomu precyzji, niezależnie od jakości anteny czy optymalizacji oprogramowania firmware.
Moduł GNSS vs RTK GNSS Moduł odbiornika: różnice w architekturze sprzętowej
Zrozumienie różnic architektonicznych między tymi dwoma rozwiązaniami pomaga inżynierom skuteczniej planować projektowanie systemów. Wymagania integracyjne różnią się znacząco zarówno pod względem sprzętu, jak i oprogramowania firmware.
Standardowa architektura modułów GNSS
Standardowy moduł GNSS implementuje prosty łańcuch sygnałów:
- Wejście antenowe— antena pasywna lub aktywna podłączona przez U.FL lub padę lutowniczą.
- Filtr SAW + LNA— filtrowanie pasmowe i niskoszumowe wzmacnianie sygnałów GNSS L1.
- RF front-end + procesor bazowy— konwersja sygnału w dół, pozyskiwanie i śledzenie.
- Obliczanie pozycji— wbudowane oprogramowanie układowe oblicza PVT (Position, Velocity, Time) na podstawie pomiarów pseudoodległości.
- Wyjście szeregowe— zdania NMEA lub specyficzne dla dostawcy protokoły binarne wysyłane do MCU hosta za pomocą UART/I²C/SPI.
Z perspektywy systemu gospodarza moduł GNSS jest w zasadzie peryferyjnym. Host MCU odczytuje strumień szeregowy, wyodrębnia potrzebne pola i przekazuje dane do aplikacji. Nie ma danych korekcyjnych do zarządzania, nie ma stacji bazowej do skonfigurowania ani nie ma rozwiązywania niejednoznaczności do monitorowania. Architektura systemu jest po prostu:
Zastosowanie → zastosowanie → modułu GNSS GNS→S
Architektura modułu odbiornika RTK GNSS
Moduł odbiornika RTK GNSS wymaga bardziej zaawansowanej architektury systemowej. Poza standardowym łańcuchem sygnałów GNSS dodaje kilka krytycznych warstw przetwarzania:
- Wielopasmowy interfejs RF— oddzielne łańcuchy RF dla L1 i L2 (oraz L5, jeśli są obsługiwane), każdy z dedykowanym filtrowaniem i wzmacnianiem.
- Równoległe przetwarzanie sygnałów— procesor bazowy obsługuje jednoczesne śledzenie fazy kodu i fazy nośnej we wszystkich aktywnych pasmach częstotliwości i konstelacjach.
- Silnik RTK— to jest kluczowy czynnik wyróżniający. Silnik RTK stosuje dane korekcyjne do pomiarów fazy nośnej, rozwiązuje niejednoznaczności całkowite i generuje stałe rozwiązanie RTK.
- Interfejs danych korekcyjnych— moduł musi otrzymywać dane korekcyjne RTCM z zewnętrznego źródła (stacja bazowa, przekaźnik NTRIP lub łącze radiowe). Zazwyczaj przychodzi to osobnym kanałem komunikacyjnym.
- Produkcja o wysokiej wydajności— RTK-korygowane dane o położeniu, prędkości i orientacji danych wyjściowych w zakresie 10–25 Hz, wspierające zastosowania dynamiczne.
Architektura systemu rozwiązania RTK dodaje zewnętrzną ścieżkę danych korekcyjnych:
Zastosowanie →→ zastosowanie modułu odbiornika GNSS → odbiornika RTK
↑ Dane korekcyjne (RTCM przez 4G/UHF/NTRIP)
Ta dodatkowa złożoność ma praktyczne konsekwencje dla zespołu projektowego. Inżynier sprzętowy musi dodać do BOM modem danych korekcyjnych (moduł 4G lub radio UHF). Inżynier oprogramowania musi wdrożyć parsowanie i przekazywanie wiadomości RTCM, obsługiwać łączność klienta NTRIP oraz zarządzać trybem pracy odbiornika (baza vs. łazik) i konfiguracją. Zespół walidacyjny musi testować czas nabycia RTK fix, wydajność ponownego nabycia oraz dokładność na różnych odległościach bazowych i warunkach środowiskowych.
Kiedy warto wybrać moduł GNSS?
Standardowy moduł GNSS to właściwy wybór, gdy wymagania aplikacyjne mieszczą się w następujących granicach:
Wystarczająca jest dokładność pozycjonowania 2–3 metry
Jeśli Twój produkt musi wiedzieć, na której ulicy znajduje się pojazd, na jakim polu jest rozmieszczony węzeł czujnika lub przybliżoną lokalizację pakietu, standardowy moduł GNSS zapewnia więcej niż wystarczającą precyzję. Zastosowania takie jak telematyka flot, trackery zasobów czy czujniki środowiskowe IoT działają dobrze w tym zakresie dokładności.
Żywotność baterii jest najważniejszym problemem
Wbudowane moduły GNSS pobierają znacznie mniej energii niż odbiorniki RTK — zazwyczaj od jednej piątej do jednej dziesiątej prądu. W przypadku urządzeń zasilanych bateriami, które muszą działać przez miesiące lub lata między ładowaniami, oszczędność energii standardowego modułu jest decydująca. Na przykład JS-WP10 może wchodzić w tryby śledzenia o niskiej porze mocy, co znacznie wydłuża żywotność baterii, jednocześnie zachowując okresowe aktualizacje pozycji.
Przestrzeń PCB i koszt BOM są ściśle ograniczone
Standardowe moduły GNSS o powierzchni poniżej 12 mm × 12 mm integrują się nawet w najbardziej ograniczonej przestrzeni projektach. Przy minimalnej liczbie zewnętrznych komponentów — zazwyczaj tylko antena, kondensatory rozdzielające i kondensator zapasowy dla RTC — całkowita powierzchnia PCB i koszt BOM pozostają niskie.
Harmonogram rozwoju jest agresywny
Integracja standardowego modułu GNSS to dobrze poznany proces. Większość modułów domyślnie generuje zdania NMEA, a projekty referencyjne, notatki aplikacyjne i zasoby społecznościowe są szeroko dostępne. Doświadczony inżynier wbudowany może mieć moduł generujący wiarygodne ustalenia pozycji na prototypowej płytce PCB w ciągu jednego dnia roboczego.
Najlepsze dopasowanie
Typowe zastosowania standardowych modułów GNSS obejmują drony konsumenckie z podstawową funkcjonalnością RTH (Return to Home), tagi śledzące zasoby, węzły czujników rolniczych, obroże do śledzenia dzikiej fauny oraz każde urządzenie IoT, gdzie znajomość pozycji w odległości kilku metrów spełnia dane zastosowanie.
Kiedy warto wybrać moduł odbiornika RTK GNSS?
Moduł odbiornika RTK GNSS staje się niezbędny, gdy aplikacja wymaga dokładności pozycjonowania, której standardowy moduł zasadniczo nie jest w stanie zapewnić. Oto scenariusze, w których RTK jest właściwym wyborem:
Potrzebujesz dokładności na poziomie centymetra
Sprzęt geodezyjny, sterowanie maszynami budowlanymi oraz precyzyjne nawigowanie narzędzi rolniczych wymagają dokładności pozycjonowania w zakresie centymetrów. Odchylenie nawet 10–20 centymetrów sprawia, że systemy te są nieużyteczne do zamierzonego przeznaczenia. JS-UK39-F zapewnia dokładność RTK 1 cm + 1 ppm, czyli poziom precyzyjności, na którym polegają profesjonalni geodeci i systemy sterowania maszynami.
Twoja aplikacja działa w środowiskach z problemami sygnałowymi
Kaniony miejskie, korony drzew i bliskie metalowe konstrukcje tworzą wielodrożność i tłumienie sygnału. Moduły odbiornikowe RTK z czułością śledzenia -167 dBm i obsługą wieloczęstotliwościową mogą utrzymać blokadę i dostarczać niezawodne poprawki w warunkach, gdy standardowe moduły często występują w zawieszeniu. Praca na dwóch częstotliwościach zapewnia również korektę jonosferyczną, która poprawia dokładność w okresach wysokiej aktywności słonecznej.
Produkt musi działać zarówno jako baza, jak i łazik
Niektóre aplikacje wymagają tego samego sprzętu do działania jako stacja bazowa lub łazik, w zależności od zastosowania. Zespoły geodezyjne, na przykład, mogą konfigurować jedną jednostkę jako tymczasową stację bazową, podczas gdy inne działają jako łaziki. Moduły takie jak JS-UK39-F obsługują pracę w trybie dwu-modowym, eliminując potrzebę projektowania i zaopatrzenia w dwa oddzielne SKU sprzętowe.
Wymagana jest wysoka wydajność dynamiczna
Bezzałogowe statki powietrzne latające z prędkością 15–20 m/s, autonomiczne pojazdy naziemne poruszające się z dużą prędkością oraz systemy robotyczne wykonujące szybkie manewry wymagają aktualizacji pozycji z częstotliwościami znacznie przekraczającymi 10 Hz. Moduły odbiornikowe RTK zazwyczaj obsługują prędkości wyjściowe 20–25 Hz, zapewniając dane pozycyjne o niskim opóźnieniu i wysokiej dokładności, których wymagają kontrolerzy lotu i systemy nawigacyjne dla stabilnych pętli sterowania.
Ważne
Moduły odbiorników RTK GNSS to nie tylko "dokładniejsze moduły GNSS". To zasadniczo różne platformy sprzętowe oparte na innej architekturze przetwarzania sygnałów. Decyzja o użyciu tego produktu powinna zależeć od tego, czy kluczowe jest dokładność na poziomie centymetra, przetwarzanie wieloczęstotliwościowe czy wsparcie korekcji RTK.
Kiedy potrzebujesz kompletnego rozwiązania odbiornika RTK?
W hierarchii pozycjonowania GNSS istnieje trzeci poziom poza modułami wbudowanymi:kompletne rozwiązanie odbiornika RTK. Jest to w pełni zintegrowane, gotowe do obudowy, urządzenie, które pakuje silnik RTK, wielopasmowy RF, modem danych korekcyjnych oraz zewnętrzne interfejsy w jedną jednostkę. Zajmuje on szczyt piramidy integracji:
Moduł GNSS → RTK GNSS Moduł odbiornika → kompletne rozwiązanie odbiornika RTK
Kompletne rozwiązania odbiornikowe są odpowiednim wyborem w zastosowaniach, gdzie wymagana jest maksymalna wydajność, a wysiłek inżynieryjny związany z integracją i certyfikacją rozwiązań na poziomie modułu nie ma sensu ekonomicznego. Są szczególnie dobrze przystosowane do:
- Autonomiczna nawigacja UAV i drona— gdzie kursowanie z dwoma antenami, antyzakłócenia i podszywanie są niezbędne dla bezpiecznej pracy poza zasięgiem wzroku.
- Robotyka i autonomiczne pojazdy naziemne— gdzie dane o pozycji i orientacji o ultra-niskich opóźnieniach trafiają bezpośrednio do algorytmów sterowania w czasie rzeczywistym.
- Profesjonalne systemy geodezyjne— gdzie odbiornik jest głównym przyrządem pomiarowym i musi spełniać standardy dokładności pomiarowej od razu po wyjęciu z pudełka.
- Szybkie prototypowanie i produkcja niskomasowa— gdzie koszt NRE integracji na poziomie modułu przekracza premię za jednostkę pełnego odbiornika.
Przykład: JUMPSTAR X43H-AH Profesjonalny odbiornik RTK
X43H-AH pokazuje, co oferuje kompletne rozwiązanie odbiornika RTK. Posiada 789 kanałów sprzętowych do przetwarzania sygnałów w całości konstelacji, wieloczęstotliwościowych (L1/L2/L5), możliwości podwójnego antenowego kierunku oraz poziomej dokładności RTK 0,6 cm + 0,5 ppm. Zaprojektowany z myślą o systemach autonomicznych, zawiera ochronę przeciwzakłócającą i spoofingową oraz ultra-niskie opóźnienia wyjściowe pozycyjne do 20 Hz.
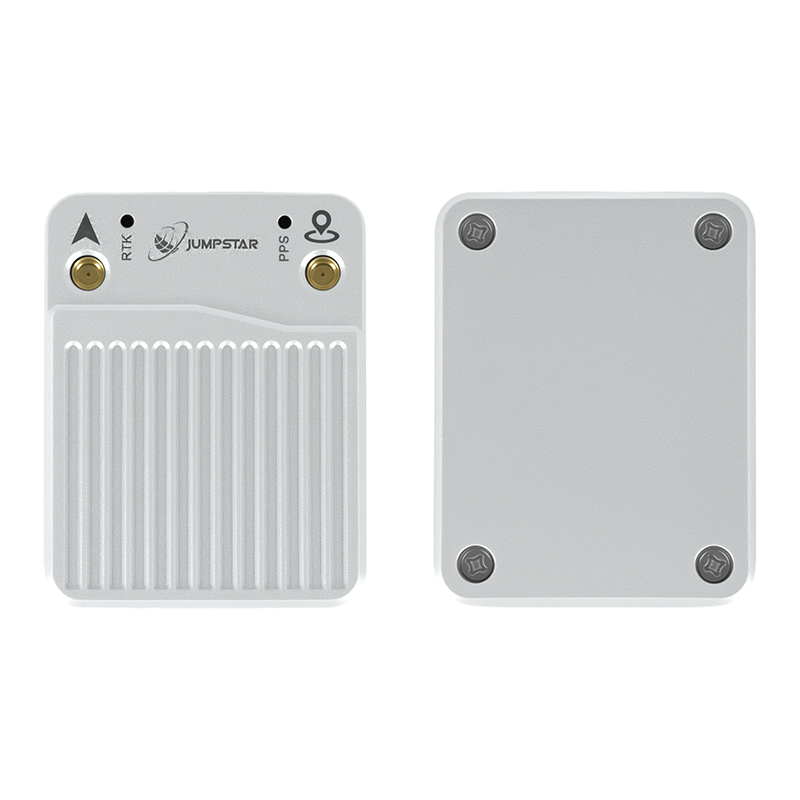
Rozwiązanie dla X43H-AH Professional RTK
Kompletny system pozycjonowania RTK z 789 kanałami sprzętowymi, wsparcie wieloczęstotliwościowe L1/L2/L5, podwójne antenowe kierowanie, dokładność RTK 0,6 cm + 0,5 ppm, ochrona przed zakłóceniami i spoofingiem oraz ultra-niskie opóźnienia. Stworzony do nawigacji UAV, robotyki oraz integracji systemów autonomicznych.
Zobacz szczegóły produktu →Decyzja między integracją modułu a wdrożeniem kompletnego odbiornika sprowadza się do kompromisu między inwestycją inżynieryjną a kosztem jednostkowym. Integracja modułów wymaga większego wysiłku projektowego, ale daje niższe koszty jednostki BOM przy dużej liczbie. Kompletne rozwiązanie odbiorcze skraca czas wprowadzenia na rynek i eliminuje ryzyko integracji, a jednocześnie wiąże się z wyższym kosztem sprzętu za jednostkę. Dla wielu twórców systemów autonomicznych skrócony czas rozwoju i zweryfikowana wydajność kompletnego rozwiązania czynią ją preferowaną drogą.
Jak wybrać odpowiednie rozwiązanie GNSS
Wybór odpowiedniego sprzętu pozycjonującego GNSS dla Twojego produktu wymaga przepracowania czterech kluczowych punktów decyzyjnych. Odpowiadanie na każde pytanie uczciwie i w kontekście wymagań produktowych wskaże Ci właściwy poziom rozwiązania.
1. Określ wymagania dotyczące dokładności
To jest najważniejszy filtr. Jeśli Twój produkt może działać z dokładnością 2–3 metrów, standardowy moduł GNSS jest niemal na pewno właściwym wyborem — będzie mniejszy, tańszy i łatwiejszy do integracji. Jeśli potrzebujesz dokładności poniżej metra do nawigacji na poziomie pasa lub precyzyjnego naprowadzania, potrzebujesz co najmniej odbiornika obsługującego DGNSS lub SBAS. Jeśli potrzebujesz dokładności na poziomie centymetra do pomiarów, sterowania maszyną lub autonomicznej pracy, RTK jest niepodważalne.
- Standardowe pozycjonowanie (2–3 m)→ Moduł GNSS
- Pozycjonowanie poniżej metra→ Moduł odbiornika GNSS z SBAS/DGNSS
- Pozycjonowanie RTK na poziomie centymetra→ RTK GNSS Receiver Module lub kompletny odbiornik RTK
2. Rozważ wymagania integracyjne
Ile zasobów projektowych i rozwojowych dysponujesz do integracji z GNSS? Podejście na poziomie modułu wymaga projektowania sprzętu, rozwoju oprogramowania i walidacji. Kompletne rozwiązanie odbiornika ogranicza integrację do mechanicznego montażu, okablowania zasilania i konfiguracji interfejsu danych. Bądź realistą co do przepustowości i wiedzy swojego zespołu.
3. Ocena środowiska aplikacyjnego
Środowisko pracy wpływa zarówno na wymaganą czułość, jak i na potrzebę wsparcia wieloczęstotliwościowego. Aplikacje działające pod otwartym niebem z dobrą widocznością satelitarną mogą osiągnąć cele celowe dzięki prostszemu sprzętowi. Zastosowania w środowiskach miejskich, pod koronami drzew lub w pobliżu powierzchni odbijających odbić wymagają lepszej czułości, wieloczęstotliwościowej korekcji jonosferycznej oraz ewentualnie funkcji antyzakłócających.
- Otwarte niebo, stacjonarne lub niskie dynamiki→ standardowy moduł GNSS może być wystarczający.
- Kaniony miejskie, częściowa przeszkoda→ wielokonstelacyjnym modułem odbiornika o wyższej czułości.
- Środowiska przemysłowe, o wysokim poziomie zakłóceń→ odbiornik RTK z ochroną przed zakłóceniami i podszywaniem.
4. Uwzględnić zasoby rozwojowe i harmonogram
Integracja modułu GNSS zazwyczaj wymaga 2–4 tygodni pracy inżynieryjnej dla kompetentnego zespołu wbudowanego, a także dostrajania i walidacji anten. Moduł odbiornika RTK GNSS dodaje zarządzanie danymi korekcyjnymi, implementację klienta NTRIP oraz walidację wydajności RTK — spodziewaj się 6–12 tygodni na gotowość do produkcji konstrukcję. Kompletne rozwiązanie odbiornika RTK można zintegrować w ciągu kilku dni, co stanowi najszybszą drogę do wejścia na rynek.
Rozwiązania pozycjonowania GNSS JUMPSTAR
JUMPSTAR dostarcza sprzęt pozycjonujący GNSS na wszystkich trzech poziomach piramidy integracyjnej, pozwalając klientom OEM wybrać poziom rozwiązania odpowiadający ich wymaganiom aplikacji i zasobom rozwojowym:
- Wbudowane moduły GNSS— kompaktowe, niskoenergooszczędne komponenty pozycjonujące do bezpośredniej integracji OEM. Nadaje się do urządzeń IoT, dronów konsumenckich, trackerów zasobów oraz wszelkich zastosowań, gdzie priorytetem jest standardowa dokładność i minimalny wpływ na BOM.
- Moduły odbiornika RTK GNSS— moduły pozycjonowania wieloczęstotliwościowe, na poziomie centymetra z wsparciem korekcji RTK, pracą dwutrybową bazą/łazikiem oraz wyjściem 25 Hz. Zbudowany do sprzętu geodezyjnego, rolnictwa precyzyjnego, nawigacji UAV oraz systemów autonomicznych.
- Profesjonalne rozwiązania odbiorników RTK— kompletne, gotowe do obudowe systemy pozycjonowania z 789 kanałami, podwójnym antenowym nagłówkiem, ochroną przeciwzakłóceniową i przeciw spoofingowi oraz ultra-niskim opóźnieniom. Idealne do autonomicznych UAV, robotyki oraz profesjonalnych zastosowań geodezyjnych.
Kluczem do wyboru odpowiedniego rozwiązania jest zrozumienie, gdzie Twoja aplikacja plasuje się na spektrum dokładności kontra integracja.Przeglądaj pełną ofertę produktówlubskontaktuj się z zespołem inżynieryjnym JUMPSTARAby omówić Twoje konkretne wymagania.
Najczęściej zadawane pytania
Jaka jest różnica między modułem GNSS a modułem odbiornika GNSS?
Moduł GNSS to podstawowy wbudowany komponent pozycjonowania, który zapewnia autonomiczne pozycjonowanie z dokładnością 2–3 metrów, wykorzystując odbiór jednopasmowy (L1). Moduł odbiornika GNSS, szczególnie moduł odbiornika RTK GNSS, dodaje wsparcie dla wieloczęstotliwościowego, śledzenie fazy nośnej, przetwarzanie korekcji RTCM oraz pracę dwutrybową baza i łazik, umożliwiając dokładność pozycjonowania na poziomie centymetra. Moduł odbiornika posiada znacznie większe możliwości przetwarzania sygnału i wymaga zewnętrznych danych korekcyjnych do pracy RTK.
Czy moduł odbiornika RTK GNSS jest dokładniejszy niż standardowy moduł GNSS?
Tak, mniej więcej o dwa rzędy wielkości. Standardowy moduł GNSS zazwyczaj osiąga autonomiczną dokładność 2–3 metry. Moduł odbiornika RTK GNSS osiąga 1 cm + 1 ppm w warunkach RTK stałych. Poprawa dokładności wynika z podwójnego śledzenia fazy nośnej oraz przetwarzania korekcji różniczkowej w czasie rzeczywistym — możliwości, których standardowe moduły GNSS nie posiadają.
Czy moduły GNSS potrzebują zewnętrznego procesora?
Tak. Moduły GNSS generują dane pozycyjne (zazwyczaj w formacie NMEA) przez interfejs szeregowy, ale wymagają mikrokontrolera hosta do analizy danych, zarządzania konfiguracją modułu oraz integracji informacji o pozycjonowaniu w aplikacji. Główny MCU obsługuje zarządzanie energią, protokoły komunikacyjne oraz wszelkie przetwarzanie specyficzne dla aplikacji.
Które rozwiązanie GNSS jest lepsze do zastosowań UAV?
To zależy od profilu misji UAV. Drony konsumenckie i hobbystyczne wykonujące podstawowe funkcje Return-to-Home mogą korzystać ze standardowego modułu GNSS. Profesjonalne bezzałogowe statki powietrzne wykonujące precyzyjne pomiary, autonomiczną inspekcję lub opryski rolnicze wymagają modułu odbiornika RTK GNSS dla dokładności na poziomie centymetra. Autonomiczne bezzałogowe statki powietrzne działające poza zasięgiem wzroku mogą wymagać kompletnego rozwiązania odbiornika RTK z podwójnym antenowym kursem i ochroną przeciwzakłócającą dla nawigacji krytycznej dla bezpieczeństwa.
Kiedy powinienem wybrać pozycjonowanie RTK zamiast standardowego GNSS?
Wybierz RTK, gdy podstawowa funkcja Twojej aplikacji zależy od dokładności pozycjonowania większej niż 1 metr. Obejmuje to pomiary i mapowanie, rolnictwo precyzyjne (automatyczne sterowanie i kontrola sekcji), nawigację maszyn budowlanych, autonomiczną nawigację pojazdów oraz wszelkie zastosowania, w których błąd pozycjonowania nawet o kilkadziesiąt centymetrów mógłby zagrozić wydajności lub bezpieczeństwu produktu.
Czy moduły odbiorników GNSS można zintegrować z produktami OEM?
Zdecydowanie. Moduły odbiorników RTK GNSS są specjalnie zaprojektowane do integracji OEM. Zazwyczaj dostarczane są jako produkty na poziomie płyty, które można zamontować wewnątrz obudowy systemu hosta i podłączyć do MCU za pomocą standardowych interfejsów szeregowych. Główne dodatkowe kwestie projektowe w porównaniu do modułu podstawowego to korekcyjne łącze komunikacyjne oraz zwiększone wymagania dotyczące mocy i powierzchni PCB.
Jaka jest różnica między modułem GNSS a płytą OEM?
Terminy te bywają używane zamiennie, ale moduły GNSS to zazwyczaj mniejsze, tańsze wbudowane komponenty z podstawową możliwością pozycjonowania i minimalnymi zewnętrznymi interfejsami. Płyty OEM to większe, bardziej zaawansowane odbiorniki RTK z bogatszym I/O, wyższymi częstotliwościami aktualizacji i oprogramowaniem typu survey. Płyta OEM jest bliższa kompletnemu rozwiązaniu odbiornikowi niż podstawowemu modułowi GNSS i zazwyczaj wymaga mniej przetwarzania po stronie hosta niż integracja na poziomie modułu.
Czy potrzebuję stacji bazowej, żeby RTK działało?
Tak, pozycjonowanie RTK wymaga źródła danych korekcyjnych. Może to być fizyczna stacja bazowa skonfigurowana w znanej lokalizacji, sieć RTK (NTRIP) dostępna przez internet lub lokalna sieć CORS (Continuous Operating Reference Station). Dane korekcyjne są przesyłane w formacie RTCM i muszą być przekazywane do modułu odbiornika RTK GNSS przez łącze komunikacyjne, takie jak 4G komórkowe, radio UHF lub Wi-Fi.
Powiązane zasoby:
•Produkty JUMPSTAR GNSS— Przeglądaj pełne portfolio produktów
•Skontaktuj się z JUMPSTAR— Omów swój projekt z inżynierem aplikacji
•Karta katalogowa JS-WP10— Standardowy moduł precyzyjny GNSS
•Karta katalogowa JS-UK39-F— Moduł odbiornika RTK GNSS
•Karta katalogowa X43H-AH— Profesjonalne rozwiązanie odbiornika RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


