












Jeśli określaszModuł RTK GNSSDla drona, robota, trackera czy ręcznego urządzenia pomiarowego, liczba dokładności na pierwszej stronie karty danych jest najmniej użyteczną liczbą. Każdy poważny moduł w tej klasie reklamuje RTK na poziomie centymetrowym. To, co odróżnia elementy, które mają poprawkę w twojej budowie, od tych, które nie mają, to to, czy moduł jest w stanie osiągnąć i utrzymać stałe rozwiązanie w warunkach, w jakich faktycznie działa Twój produkt — częściowy widok nieba, wibrująca rama, wspólna szyna zasilania, czy korekcyjne ogniwo, które na kilka sekund się wyłącza.
Ten przewodnik podąża za kolejnością, w jakiej inżynierowie zwykle podejmują następujące decyzje: co naprawdę oznacza twierdzenie o dokładności, które sześć specyfikacji decyduje o wyborze, jak dopasować moduł do typu platformy oraz co zweryfikować przed zatwierdzeniem projektu na PCB.
Co faktycznie obiecuje "RTK na poziomie centymetrowym"
Jak dokładny jest moduł RTK GNSS w rzeczywistym zastosowaniu?
Moduł RTK generuje rozwiązanie pozycyjne, a jakość tego rozwiązania to stan, a nie stała własność. Odbiorca podaje, w którym stanie się znajduje. Projektuj przeciwko państwu, nie przeciwko numerowi nagłówkiem:
| Stan rozwiązania | Dokładność pozioma | Jak go używać |
|---|---|---|
| Jednopunktowy (bez korekt) | Poziom metrowy | Za lokalizację zasobów, bezużyteczne do prowadzenia czy obserwacji |
| DGPS / różnica kodów | Submetr | To plan awaryjny, a nie cel projektowy |
| Platforma RTK | Poziom decymetrów | Traktuj jako "jeszcze nienaprawione" — nie pozwól, by logika sterowania go pochłonęła |
| RTK stały | Poziom centymetrowy | Jedyny stwierdzenie, które twoja specyfikacja dokładności powinna cytować, powinna być |
Zasada praktyczna: oprogramowanie powinno odczytać stan rozwiązania ze strumienia NMEA i zablokować wszelkie zachowania zależne od precyzji na nim. Moduł, który raportuje stałe 95% czasu i utrzymuje się na fali przez pozostałe 5%, to zupełnie inny produkt niż ten, który raportuje stałe 60% czasu — mimo że oba podają tę samą wartość centymetrową. Poproś dostawców o stałą stawkę w określonych warunkach nieba, a nie tylko o dokładność przy stałym stanowaniu.
Dlaczego termin "+1 ppm" jest ważniejszy niż sama suma
Specyfikacje dokładności RTK zawierają składnik zależny od odległości. Ocena zapisana jako 1,0 cm + 1 ppm oznacza 1 cm stałego błędu plus 1 mm na każdy kilometr linii bazowej między łazikiem a stacją referencyjną. Przy 10 km bazie ten drugi okres dodaje około 1 cm; na 30 km, około 3 cm. Własna dokumentacja modułu JUMPSTAR stwierdza tę samą zależność w prostszym języku — dokładność spada o około 1 cm na każde 10 km od stacji bazowej.
Konsekwencja dla projektowania: jeśli Twój produkt działa na dużym obszarze, baza jest częścią budżetu na dokładność, a nie szczegółem środowiska. Lokalizacja stacji referencyjnej lub użycie gęstej usługi korekcji sieci pozwala odzyskać większą dokładność niż przejście na droższy moduł.
Sześć specyfikacji decydujących o wyborze
Większość porównań modułów RTK utknie na dokładności, bo to najłatwiejsza do znalezienia liczba. Te sześć osób decyduje, czy część przetrwa kontakt z Twoimi ograniczeniami mechanicznymi, elektrycznymi i produkcyjnymi:
| Specyfikacja | Pytanie, które warto zadać | Jaką wymianę podejmujesz |
|---|---|---|
| Pasma i konstelacje | Jednopasmowy L1, czy L1+L5 / wielokonstelacja? | Więcej pasm kosztuje więcej prądu i BOM, ale lepiej trzymaj fix przy częściowym niebie |
| Rozmiar i moc | Jaki jest obszar zarządu i jaki obecny budżet? | Najmniejsze części mają najmniejszy prąd, ale często integrują mniej RF na czołówce |
| Interfejsy | Jak poprawki trafiają i jak pozycje są wyrzucane? | Drugi UART dedykowany RTCM pozwala uniknąć sporów o protokół |
| Integracja anten | Zintegrowana antena czy zewnętrzna przez złącze RF? | Zintegrowane usuwa pracę z układem RF; Zewnętrzny pozwala na wybór ustawienia i wzmocnienia |
| Czas na pierwszą naprawę | Jak długo po włączeniu zanim naprawię naprawę? | Szybka inicjalizacja ma znaczenie przy zatrzymaniu i odruchu oraz częstym włączaniu zasilania |
| Update rate | 1 Hz, 10 Hz czy 20 Hz? | Wyższe prędkości wymagają szybszego dostarczania korekt i większej przepustowości hosta |
Czy potrzebuję jednopasmowego czy dwupasmowego?
Oceniaj to po widoku na niebo, a nie po ambicji. Jeśli antena widzi większość nieba — otwarte pole, bezzałogowe statki powietrzne na dużych wysokościach, morskie — dobrze zaimplementowany jednopasmowy moduł L1 osiąga stałe rozwiązanie niezawodnie i kosztuje mniej zarówno częściowo, jak i prądowo. Jeśli produkt działa obok budynków, pod koroną drzew lub blisko powierzchni odbijających się od świata, drugie pasmo ponosi swój koszt: daje odbiornikowi niezależną obserwację do rozwiązywania niejednoznaczności i skraca czas spędzony w pływaku.
Przydatny skrót: policz, jak często Twoje urządzenie będzie pozbawione otwartego nieba. Łazik geodezyjny używany w terenach jest kandydatem na jednopasmowy model. Robot dostawczy pracujący wzdłuż elewacji budynków już nie.
Ile miejsca i mocy na planszy mogę mu dać?
Moduły RTK w tej klasie rozciągają się na rzędy wielkości w obu wymiarach. Najmniejsze mają około 16 × 12 mm i mają około 20 mA; większe części zintegrowanej anteny zajmują powierzchnie klasy 40 mm i pobierają prąd 100–220 mA. Oba są uzasadnione — pytanie brzmi, które ograniczenie jest wiążące dla Twojego produktu.
W przypadku trackera zasilanego bateriami, który musi działać tygodniami, jedyną realną opcją jest niskoprądowa część i projektujesz antenę wokół niej. Jeśli chodzi o urządzenie zasilane z sieci lub pojazdem, prąd jest niemal darmowy i powinieneś wydać go na więcej pasm oraz lepszy interfejs.
Który interfejs obsługuje korekty, a który pozycję?
Niedostosowanie tego jest jednym z najczęstszych błędów integracji. Moduł RTK musi jednocześnie wykonywać dwie rzeczy: wysyłać wyjście pozycyjne (NMEA lub protokół binarny) do hosta oraz przyjmować wejście korekcyjne (RTCM 3.x) z radia, modemu lub klienta sieciowego. Na jednym UART-ie te dwa strumienie rywalizują, chyba że twój host jest ostrożny w planowaniu i buforowaniu.
Moduły udostępniające drugi port szeregowy dedykowany wejściu RTCM całkowicie eliminują problem — korekcje płyną nieprzerwanie, podczas gdy port główny pozostaje wolny na wyjście konfiguracyjne i pozycyjne. Jeśli twoje łącze korekcyjne to komórkowy klient NTRIP, a nie radio, sprawdź, czy domyślna prędkość transmisji modułu na tym porcie jest wystarczająco wysoka dla zestawu wiadomości RTCM, który zamierzasz wysłać.
Czy antena powinna być zintegrowana z modułem?
Zintegrowana antena eliminuje trasowanie śladów RF, dopasowanie impedancji, wybór złącza oraz większość ryzyka zgodności wynikającego z projektu. To prawdziwe przyspieszenie dla zespołów bez doświadczenia RF oraz dla produktów, gdzie moduł może mieć czysty widok na niebo.
Zewnętrzna antena wygrywa, gdy ważne jest jej umiejscowienie: gdy moduł musi znajdować się wewnątrz metalowej obudowy, gdy antena musi być zamontowana na maszcie lub dachu, z dala od elektroniki, albo gdy potrzebny jest specyficzny wzór wzmocnienia, na przykład helikalna antena dla UAV, która przechyla się podczas lotu. Jeśli wybierzesz zewnętrzną, zaplanuj na złącze, straty kabla i płaszczyznę masy — dokładność w układzie modułu zakłada kompetentną antenę, a nie tylko antenę.
Jak szybko dochodzi do stałego rozwiązania?
Czas na pierwszą naprawę jest zwykle podawany jako zimny start z dobrym niebem. W przypadku produktów zasilanych nieprzerwanie — stacji bazowej, stałej maszyny — to niewiele znaczy. W przypadku produktów, które budzą, naprawiają i usypiają — tracker raportujący co godzinę, urządzenie przenośne używane sporadycznie — to on dominuje w doświadczeniu użytkownika.
Technologie natychmiastowej inicjalizacji RTK skracają rozwiązania fixed-cold start do kilku sekund, a ta zdolność jest warta zapłacenia właśnie w przypadku cyklu obowiązkowego. Zapytaj, pod jakim poziomem mierzono tę liczbę: gorący start z niedawnymi efemerydami i zimny start po wyłączonej nocy to różne testy.
Jakiej częstotliwości aktualizacji potrzebuje ta platforma?
Aplikacje statyczne lub wolno poruszające się są idealnie obsługiwane przez 1 Hz. Wszystko, co porusza się na tyle szybko, by opóźnienie pozycji miało znaczenie — UAV z prędkością przelotową, pojazd przy prędkości autostradowej, ramię robota — potrzebuje 10 Hz, a platformy o wysokiej dynamice mogą wymagać 20 Hz.
Wyższe stawki wiążą się z dwoma ograniczeniami. Po pierwsze, łącze korekcyjne musi nadążyć: radio o niskim paśmie, które komfortowo nadaje korekty 1 Hz, może nie utrzymać 10 Hz. Po drugie, nie każdy moduł obsługuje najwyższą wydajność na standardowym firmware — praca 20 Hz na niektórych częściach wymaga specjalnego oprogramowania, więc potwierdzij to przed projektowaniem wokół tego.
Dopasowywanie modułu RTK GNSS do platformy
Cztery moduły poniżej są uporządkowane według ograniczeń, które zazwyczaj decydują o ich wyborze, a nie według ceny czy dokładności. Każdy z nich rozwiązuje inny problem inżynierski.
Który moduł RTK pasuje do ładowanego trackera lub urządzenia kompaktowego?
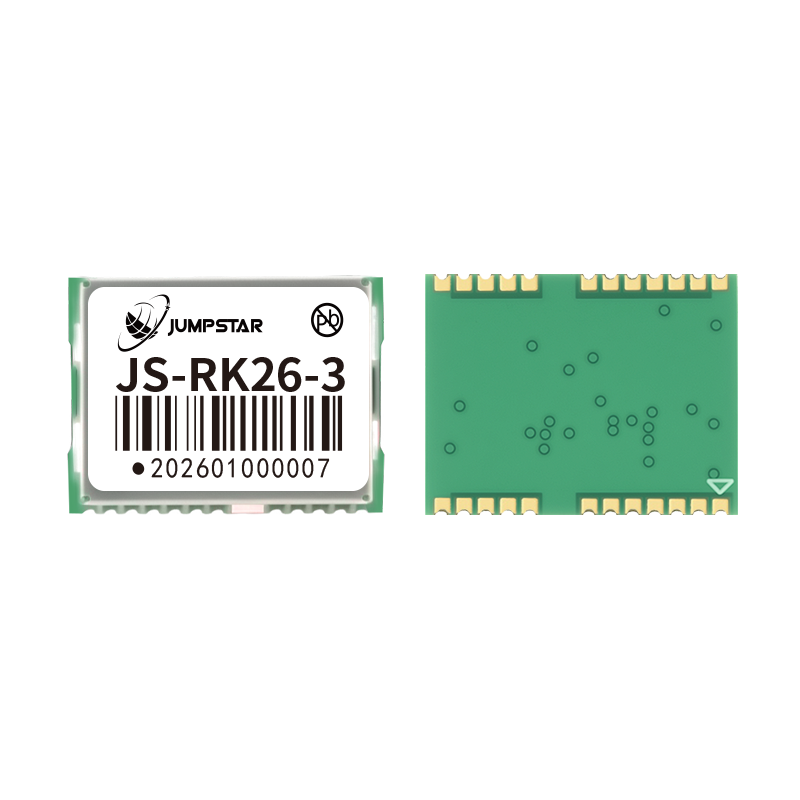
JS-RK26-3 — Ultrakompaktowy, bardzo niski pobor mocy
- Dokładność RTK: 1,0 cm + 1 ppm CEP poziomo, 1,5 cm + 1 ppm CEP pionowo
- Rozstaw 16,2 × 12,2 × 2,3 mm; typowy prąd 20 mA przy 3,3 V
- Prąd czuwaniowy 14 μA przy 3,3 V dla długiej żywotności baterii
- Interfejsy: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, kopia zapasowa VBAT
- Działa z antenami pasywnymi lub aktywnymi (zalecany aktywny zysk 15–30 dB)
- Temperatura pracy i przechowywania od −40 °C do +85 °C
Wybierz to, gdy powierzchnia płyty i energia są wiążącymi ograniczeniami: urządzenia noszone, trackery zasobów, moduły sensorów, cokolwiek, co musi przez większość czasu spać. Jego 14 μA jest wartością umożliwiającą — moduł może utrzymać swoją domenę zapasową przy życiu podczas uśpienia hosta, co umożliwia szybkie ponowne naprawienie po zdarzeniu wybudzenia.
Który moduł RTK naprawia to najszybciej i nie wymaga konstrukcji RF?
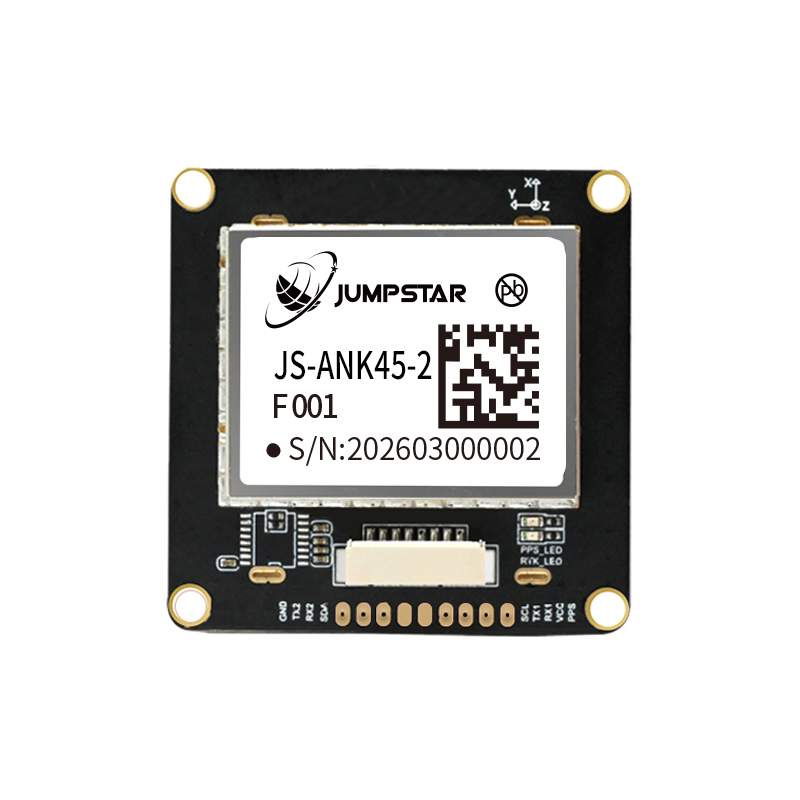
JS-ANK45-2 — Zintegrowana antena, natychmiastowy RTK
- Natychmiastowa inicjalizacja RTK: zazwyczaj osiąga stałe rozwiązanie w mniej niż 5 sekund
- Zintegrowana pasywna antena o wysokim zysku, a także wbudowane TCXO, LNA, SAW-filtr i RTC
- 1408 superkanałów z dedykowanymi jednostkami antyzakłóceniowymi
- Interfejsy: UART (TTL), RS232 i I2C, z konfigurowalnymi wariantami
- Opcje magnetometru: IST8310 domyślne, QMC5883L lub VCM5883 wybieralne
Wybierz to, gdy Twój zespół nie ma możliwości układu RF lub gdy produkt często się wyłącza i nie może czekać na konwencjonalną konwergencję. Zintegrowana antena, TCXO, LNA, SAW-filtr i RTC sprawiają, że moduł jest bliski podsystemu pozycjonowania typu drop-in — praca PCB ogranicza się do zasilania, masy i dwóch linii sygnałowych.
Który moduł RTK pasuje do produktu wchodziącego do produkcji masowej?
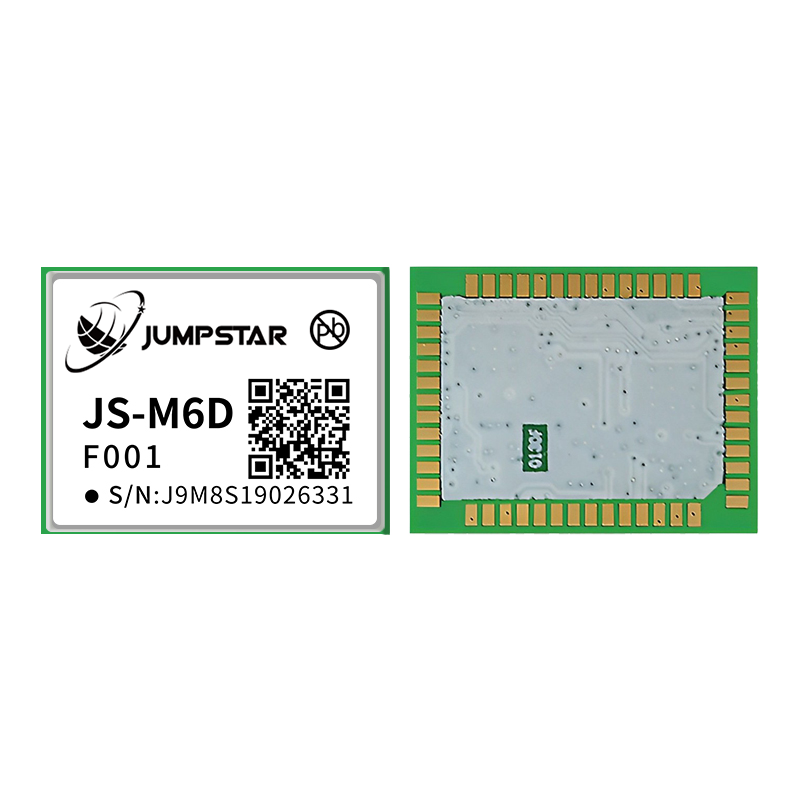
JS-M6D — Pełnopasmowy, gotowy do SMT
- Celność RTK: 2 cm + 1 ppm poziomo w obrębie 30 km bazowej
- Sześć punktów częstotliwości: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Obudowa LGA 22,0 × 17,0 × 2,4 mm, standardowy system pick-and-place i reflow SMT
- Typowy prąd 105 mA przy 3,3 V, szczyt 130 mA; Zapasowe zasilanie 1,8–3,6 V
- Gorący start poniżej 1 s, zimny start wspomagany AGNSS poniżej 3 s
- Wbudowana detekcja otwartego/zwarcia anteny oraz kontrola mocy anteny
Wybierz taką metodę, gdy projekt trafi do linii SMT i produkt będzie dostarczany w dużych ilościach. Dwie cechy mają nieproporcjonalnie duże znaczenie na skalę: pakiet LGA obsługuje standardowe wybieranie i przelewanie bez ręcznego montażu, a wykrywanie otworu/zwarcia anteny zamienia awarię pola, która wymagałaby diagnozy laboratoryjnej, w flagę, którą host może zgłosić.
Który moduł RTK ma miejsce, gdzie niebo jest częściowo zasłonięte?
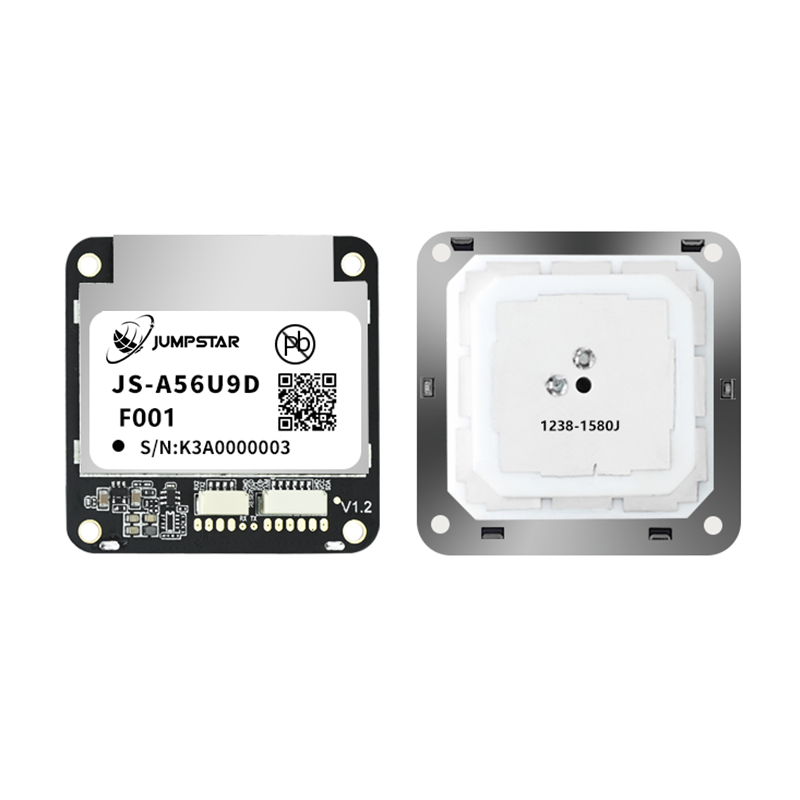
JS-A56U9D — Dual UART, strojenie Urban-Canyon
- Działa zarówno w trybie stacji bazowej, jak i łazika
- UART1 do komunikacji hosta (UBX, NMEA, RTCM); UART2 dedykowany RTCM3 i NMEA
- Antena o wysokim zysku, zintegrowana — nie jest potrzebna zewnętrzna elektronika RF
- Architektura wielopasmowa z równoczesnym śledzeniem wielokonstelacyjnym utrzymuje wysoką stałą szybkość przy częściowej przeszkodzie
Wybierz to dla pojazdów, sprzętu przydrożnego i miejskich robotów — wszędzie tam, gdzie widok na niebo jest regularnie przecięty przez budynki lub roślinność. Dedykowanym drugim UART jest zaleta strukturalna: korekty nieprzerwanie napływają na własnym porcie, podczas gdy port hosta pozostaje dostępny, co jest dokładnie tym, czego potrzebuje klient NTRIP w sieci komórkowej.
A co jeśli platforma też wymaga kursu?
Pojedynczy moduł RTK daje pozycję, a nie orientację. Jeśli Twoja platforma musi wiedzieć, w którą stronę jest skierowana — dokowanie AGV, maszyna rolnicza podążająca za rzędem, pojazd portowy ustawiający się do kontenera — potrzebujesz dwóch anten na znanej linii bazowej oraz odbiornika, który oblicza wektor między nimi. To inna kategoria produktu: płyta głowowa z dwoma antenami zamiast pojedynczego modułu RTK. JUMPSTAR'sTablice nagłówkowe i pozycjonującesą do tego stworzone, a dokładność zależy od długości bazy i jakości montażu znacznie bardziej niż od samego odbiornika.
Sprawdzanie integracji przed commitowaniem
Cztery pytania pojawiają się z opóźnieniem, gdy zmiana modułu jest kosztowna. Zapytaj ich przed założeniem:
- Skąd biorą się poprawki?Usługa korekcji sieci wymaga zasięgu komórkowego i planu danych; Lokalna stacja bazowa potrzebuje kogoś, kto ją zlokalizuje, zasili i zbada. Wiele wdrożeń korzysta z obu tych urządzeń, a lokalna baza jest dostępna tylko tam, gdzie zasięg sieciowy zawodzi.
- Gdzie fizycznie znajduje się antena?Dokładność modułu zakłada czysty widok nieba i rozsądną płaszczyznę gruntu. Metal w odległości kilku centymetrów od anteny, rama z włókna węglowego nad nią lub bateria obok, wszystko to kosztuje Cię stały czas pracy.
- Co dzieje się podczas przerwy w działaniach korekcyjnych?Zdecyduj z wyprzedzeniem, czy gospodarz cofa się, by unosić się na powierzchni, do fuzji sensorów dead-reckoning, czy do ostatniej znanej pozycji. Moduły wZasięg martwego rozliczeniaIstnieją właśnie dlatego, że tunele i podziemne parkowanie czynią to normalnym przypadkiem dla pojazdów, a nie wyjątkiem.
- Jak zweryfikowacie dokładność produkcji?Zaplanuj test: przebadany punkt odniesienia, określony okres obserwacji oraz zarejestrowana stała stopa. Bez niej nie masz możliwości odróżnienia problemu z modułem od problemu z anteną w zwróconym urządzeniu.
Gdzie zacząć w serii JUMPSTAR
JUMPSTAR buduje moduł, płytkę i antenę, więc wybór zwykle zależy od tego, które ograniczenie jest wiążące, a nie od którego dostawcy się użyć. Trzy punkty wejścia obejmują większość projektów:
- Moduły RTK o wysokiej precyzji— części na poziomie centymetra do pomiarów, sterowania maszynami, robotyki i prac UAV.
- Moduły o standardowej precyzji— właściwą odpowiedzią, gdy aplikacja potrzebuje lokalizacji, a nie wskazówek, a obecny budżet dominuje.
- Tablice pozycjonujące RTK— zintegrowane tablice z anteną i interfejsami na jednym nośniku, dla zespołów, które chcą podsystemu pozycjonowania zamiast komponentu.
Jeśli wymagania dotyczące dokładności wynikają z zachowania anteny, a nie z możliwości odbiornika — stabilność w środku fazowym, odrzucenie wielościeżkowe, wzór wzmocnienia — zacznij odZasięg anteny GNSSzamiast tego. W zastosowaniach na niebie marginalnym wybór anteny przesuwa stałą prędkość bardziej niż wybór modułu.
Podsumowanie
OkreślenieModuł RTK GNSSSprowadza się do czterech decyzji, w tej kolejności. Po pierwsze, zdecyduj, na którym stanie rozwiązania Twój produkt faktycznie może działać — i zaprojektuj oprogramowanie tak, by odczytywało ten stan, zamiast zakładać centymetry. Po drugie, zidentyfikować ograniczenie wiązania między rozmiarem, prądem, liczbą pasm, integracją anteny, szybkością inicjalizacji i częstotliwością aktualizacji; Moduł, który wygrywa na ograniczeniu, którego nie masz, to kiepska wymiana. Po trzecie, potwierdzić, że plan interfejsu zawiera korekty i pozycje bez sporów. Po czwarte, sprawdź, czy istnieje rzeczywisty produkt do przenoszenia anteny i linku korekcyjnego, który właśnie określiłeś.
Wartość dokładności jest wynikiem tych decyzji, a nie ich wkładem. Zespoły, które przechodzą przez nie w tej kolejności, kończą z modułem, który zawiera ustalone rozwiązanie w terenie; Zespoły, które zaczynają od nagłówka karty technicznej, zwykle znajdują lukę podczas integracji, kiedy jest jej najdroższe zamknięcie.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


