












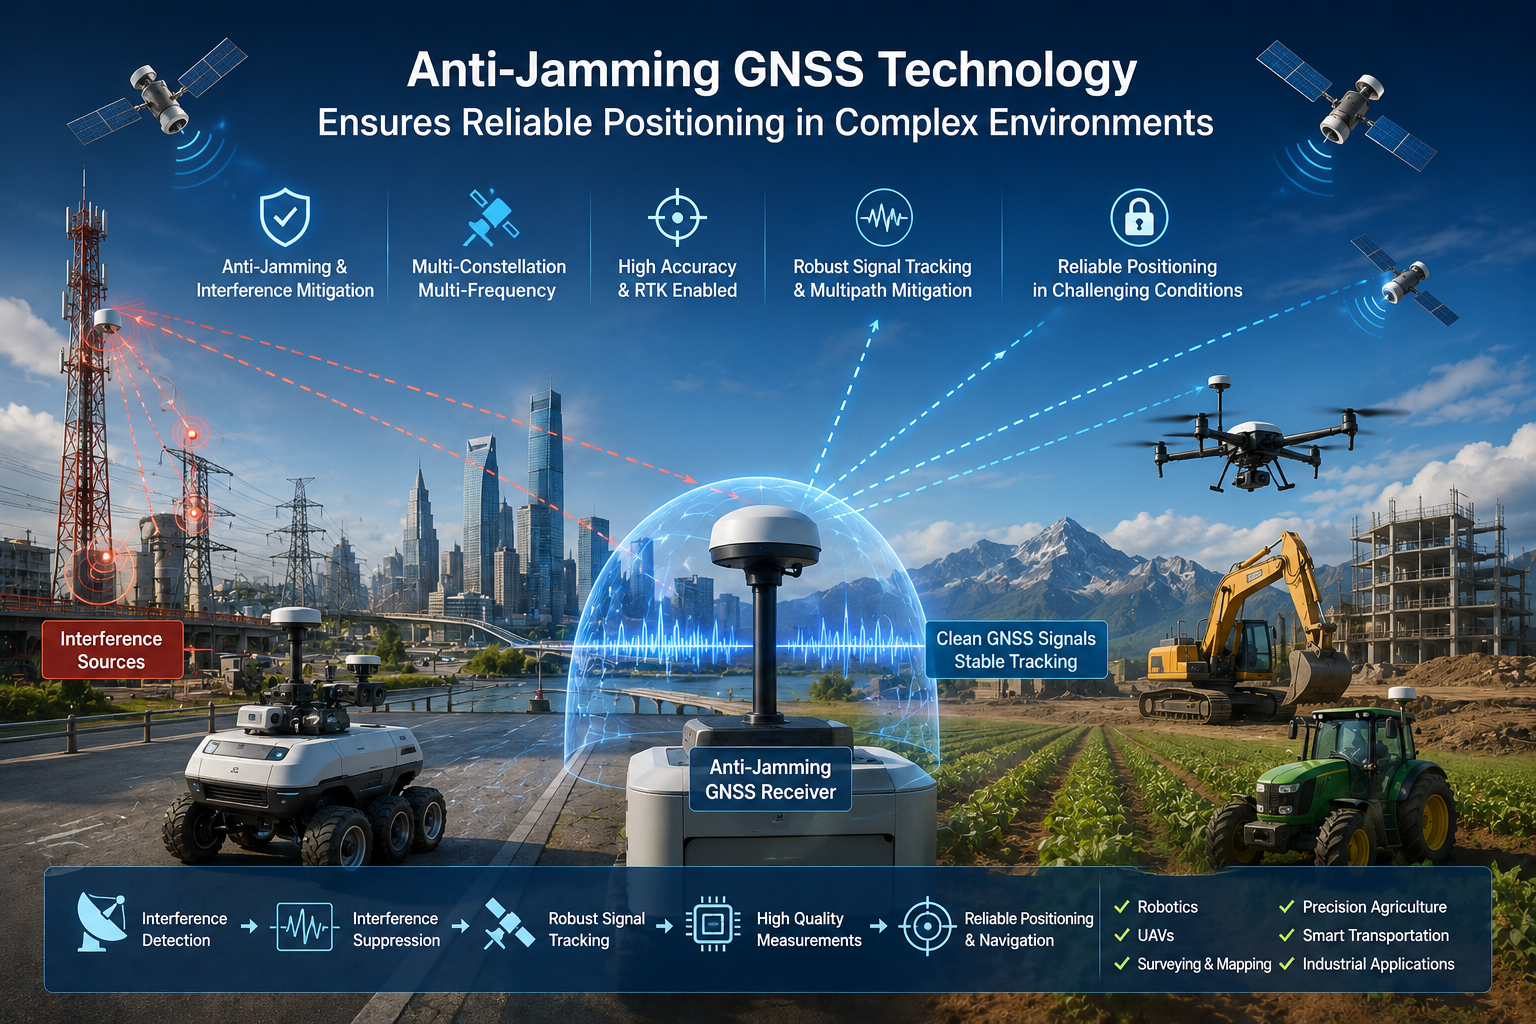
Zastosowania GNSS trafiają do coraz bardziej wymagających środowisk: autonomicznych robotów, UAV latających w pobliżu infrastruktury energetycznej, inteligentnego transportu w obszarach miejskich, pomiarów wokół metalowych konstrukcji oraz precyzyjnych maszyn rolniczych na otwartych polach. Sygnały satelitarne docierają na powierzchnię Ziemi z bardzo niską mocą — znacznie słabszą niż większość innych sygnałów radiowych w pobliżu — co czyni odbiornik podatnym na niepożądane sygnały RF oraz sygnały odbite od budynków, pojazdów i metalowych konstrukcji.
Z tego powodu sama wysoka dokładność pozycjonowania już nie wystarcza. Odbiornik może wyglądać świetnie na papierze, ale jeśli nie może utrzymać stabilnej poprawki, gdy środowisko RF staje się wrogie, aplikacja zawodzi. Niezawodność pod zakłóceniami liczy się równie ważnie, jak dokładność, i właśnie tutaj wchodzi w grę technologia GNSS przeciwzakłócającej. Ten artykuł wyjaśnia, czym jest interferencja GNSS, jak degraduje pozycjonowanie, jak działają techniki antyzakłóceniowe oraz co producenci OEM powinni ocenić przy wyborze odbiornika lub modułu GNSS z zagłuszającymi zakłóceniami.
Czym jest zakłócenie GNSS?
Odbiornik GNSS musi wykrywać i przetwarzać bardzo słabe sygnały satelitarne — zazwyczaj około −125 dBm lub niższe na antenie. Gdy inne sygnały RF trafiają do frontu odbiornika, mogą przytłoczyć ten niewielki sygnał: zmniejszając warunki sygnał-szum, przerywając blokadę satelitarną, zwiększając błędy pozycjonowania, spowalniając zbieżność RTK, a w trudnych przypadkach powodując całkowitą utratę dostępności pozycjonowania.
Kluczowa idea jest prosta. Problem nie polega na tym, że satelity znikają z nieba; odbiornik może po prostu nie być w stanie oddzielić użytecznych sygnałów GNSS od niechcianej energii RF docierającej do tej samej anteny. Gdy to rozdzielenie zawodzi, pomiary ulegają degradacji, a wraz z nimi spada sygnał wyjściowy pozycji. Redukcja zakłóceń GNSS pozwala na użyteczność pomiarów nawet wtedy, gdy obecna jest niepożądana energia RF.
Skąd pochodzi zakłócenie GNSS?
Źródła zakłóceń dzielą się na trzy szerokie kategorie, a rzeczywiste wdrożenie może napotkać kilka z nich jednocześnie.
Celowa ingerencja
Celowe zakłócenia obejmują zakłócenia i inne formy celowego zakłócenia RF mające na celu zakłócenie odbioru GNSS — na przykład przesyłanie energii RF w lub w pobliżu pasm częstotliwości GNSS, co utrudnia lub uniemożliwia śledzenie satelitarne. Jest to kwestia bezpieczeństwa i odporności dla infrastruktury krytycznej oraz każdego systemu, którego działanie zależy od ciągłego pozycjonowania.
Niezamierzona ingerencja
Większość ingerencji w środowiskach przemysłowych jest niezamierzona. Elektronika przemysłowa, elektronika mocy, silniki, sprzęt komunikacyjny oraz słabo ekranowana elektronika mogą emitować energię mieszczącą się w pasmach GNSS lub emitować szumy szerokopasmowe, których przednie źródło odbiornika nie jest w stanie w pełni przefiltrować. Źródła te często znajdują się blisko anteny, co czyni je szczególnie szkodliwymi.
Zakłócenia na poziomie platformy
Trzecim źródłem jest sama platforma. Roboty, UAV i pojazdy przenoszą zasilacze przełączające, silniki, elektronikę cyfrową oraz moduły komunikacyjne, które mogą wysyłać zakłócenia w kierunku anteny GNSS zamontowanej na tej samej platformie. Ustawienie anteny, uziemienie, ekranowanie i filtrowanie front-end decydują o tym, ile tego szumu dociera do odbiornika.
Jak zakłócenia GNSS wpływają na wydajność pozycjonowania
Efekty interferencji na układ pozycjonowania tworzą kaskadę. W zależności od nasilenia, producent może zauważyć jeden z następujących objawów:
- Utrata możliwości śledzenia satelitarnego— odbiornik zrzuca blokadę na pojedyncze satelity, zmniejszając geometrię dostępną do rozwiązania pozycji.
- Zmniejszona dostępność pozycjonowania— system może przestać wykonywać pozycję lub przełączać się na tryb o niższej dokładności na kilka minut lub dłużej.
- Problemy zbieżności RTK— zakłócenia powodują, że pomiary fazy nośnej są bardziej szumowe, przez co inicjalizacja i utrwalanie RTK stają się wolniejsze i mniej stabilne.
- Zwiększone błędy pozycjonowania— nawet gdy poprawka jest utrzymana, degradowane pomiary mogą powodować pozycje, które skaczą, dryfują lub wypadają poza oczekiwany budżet błędów.
- Niestabilność nawigacji— na bezzałogowcach, robotach i pojazdach autonomicznych niestabilny sygnał pozycyjny propaguje się bezpośrednio do pętli nawigacyjnej i sterującej sterujących platformą.
Niezawodność pozycjonowania jest wymogiem na poziomie systemu, a nie tylko specyfikacją dokładności. Odbiornik, który osiągnie celność na otwartym poligonie, może nadal zawieść w terenie, jeśli nie poradzi sobie z warunkami RF w rzeczywistym środowisku.
Technologia GNSS przeciwzakłócająca: jak działa?
Technologia przeciwzakłóceniowa GNSS to nie jedna funkcja, lecz zestaw technik obejmujących RF frontend, przetwarzanie sygnałów i silnik pozycjonowania odbiornika. Odporne odbiorniki antyzakłócające łączą kilka warstw:
- Wykrywanie zakłóceń— odbiornik nieustannie monitoruje środowisko RF, wykrywając nieprawidłową energię RF lub nagłe zmiany w warunkach sygnału, które wskazują na obecność zakłóceń.
- Tłumienie zakłóceń— po zidentyfikowaniu zakłóceń techniki tłumienia zmniejszają ich wpływ na przetwarzanie sygnałów, na przykład poprzez odrzucenie zakłóceń wąskopasmowych lub jednotonowych wewnątrz pasm częstotliwości GNSS.
- Odporne śledzenie sygnału— pętle śledzące są zaprojektowane tak, aby utrzymywać sygnały satelitarne tak długo, jak to możliwe w trudnych warunkach, utrzymując blokadę tam, gdzie konwencjonalny odbiornik mógłby się poddać.
- Odbiór wielokonstelacji— przetwarzając jednocześnie GPS, BDS, GLONASS, Galileo, QZSS i inne konstelacje (w zależności od produktu), system ma więcej użytecznych sygnałów i większą redundancję, gdy niektóre są dotknięte.
- Odbiór wieloczęstotliwościowy— śledzenie L1, L2 i L5 dodaje różnorodności: zakłócenia rzadko wpływają na każde pasmo jednakowo, więc odbiór wieloczęstotliwościowy daje silnikowi pozycjonowania alternatywy do pracy.
Ważne jest, aby precyzyjnie określać, co te techniki mogą, a czego nie mogą robić. Wielokonstelacja i odbiór wieloczęstotliwościowy znacząco poprawiają odporność, ale nie eliminują całkowicie zakłóceń — potężny zagłuszacz nadal może przytłoczyć każdy odbiornik. Celem technologii antyzakłóceniowej jest rozszerzenie zakresu warunków, w których system utrzymuje użyteczne pozycjonowanie, co jest dokładnie tym, czego potrzebują zastosowania przemysłowe. Aby uzyskać tło, zobacz nasz artykuł oGNSS wielokonstelacyjny oraz pasma częstotliwości L1, L2 i L5.
Antyzakłócenia to nie to samo co łagodzenie wielodrogowości
Efekty interferencyjne, wielodrogowe i jonosferyczne są często omawiane razem, ale są to różne problemy z różnymi metodami leczenia.
- Zakłóceniaodnosi się do niechcianej energii RF, która pogarsza odbiór i przetwarzanie sygnału GNSS — na przykład zakłócacz lub nadajnik przemysłowy w pobliżu anteny.
- WielościeżkowaWystępuje, gdy sygnały GNSS odbijają się od budynków, konstrukcji metalowych lub pojazdów i docierają do anteny zarówno bezpośrednio, jak i przez ścieżki odbicia. Sygnały odbite nakładają się na sygnał bezpośredni i wprowadzają błędy pomiarowe, których samo filtrowanie nie jest w stanie skorygować.
- Efekty jonosferycznesą spowodowane zmianami w jonosferze, które wpływają na propagację sygnału GNSS, szczególnie w określonych warunkach i regionach. Zmieniają opóźnienie sygnału w sposób, który musi być modelowany lub korygowany.
Problemy te mogą występować jednocześnie, dlatego system GNSS o wysokiej niezawodności obsługuje jednocześnie kilka obszarów: łagodzenie zakłóceń, łagodzenie wielościeżek, łagodzenie jonosfery, integralność sygnału oraz odbiór wieloczęstotliwościowy. Odbiornik, który dobrze radzi sobie z zakłóceniami, może nadal mieć problemy z wielościeżkami w miejskim kanionie i odwrotnie. Więcej informacji znajdziesz w naszym przewodniku poŁagodzenie wielu ścieżek i zaawansowane algorytmy pozycjonowania w miastach.
Dlaczego antyzakłócenia są ważne w przypadku wysokiej precyzji RTK
RTK podnosi poprzeczkę w zakresie wydajności odbiornika. Rozwiązanie RTK nie tylko generuje pozycję; Potrzebuje stabilnego śledzenia fazy nośnej, niezawodnego przetwarzania korekcji, szybkiej i stabilnej zbieżności oraz ciągłych rozwiązań stałych — wszystkie te rozwiązania są podatne na zakłócenia:
Interferencja dodaje szum do pomiarów fazy nośnej, utrudniając rozstrzygnięcie niejednoznaczności całkowitych i utrzymanie stałego rozwiązania. W efekcie jest wolniejsza inicjalizacja, częstsza utrata stałości oraz dłuższe okresy pogorszonej dokładności. W geodezjach, mapowaniu UAV, maszynach rolniczych, autonomicznych robotach i inspekcji energii system RTK, który przestaje być stały w hałaśliwym środowisku, może być równie zakłócający, jak taki, który nigdy nie osiąga dokładności centymetrowej.
Dlatego zdolność antyzakłócająca może mieć równie duże znaczenie jak teoretyczna dokładność. Odbiornik, który traci swoje stanowisko za każdym razem, gdy sterownik silnika się przełącza lub pobliski nadajnik staje się aktywny, jest w praktyce mniej użyteczny niż taki, który utrzymuje ciągłe rozwiązanie stałe w tych samych warunkach. Tłumienie zakłóceń GNSS i stabilna wydajność RTK idą w parze.
GNSS Anty-Zakłócanie dla różnych zastosowań przemysłowych
Znaczenie działania przeciwzakłóceń różni się w zależności od zastosowania:
UAV i drony
Platformy UAV są małe, szybkie i szumiące elektrycznie. Integracja musi być lekka, pozycjonowanie stabilne podczas dynamicznego ruchu, a środowisko RF — własna elektronika, łącza wideo i łączniki sterujące UAV-a — może być zatłoczone. Niskie opóźnienia i wysoka częstotliwość aktualizacji mają równie duże znaczenie jak odrzucenie zakłóceń.
Autonomiczne roboty
Roboty zewnętrzne potrzebują podążania za trasą i powtarzalnego pozycjonowania przez długie godziny pracy. Ich własne silniki, zasilacze i moduły komunikacyjne generują zakłócenia na poziomie platformy, podczas gdy budynki i metalowe oprawy dodają wielodrożności. Ciągłe pozycjonowanie ma znaczenie, ponieważ przerwa w podaniu pozycji przerywa zadanie robota.
Rolnictwo precyzyjne
Sprzęt rolniczy porusza się po otwartych polach dzięki powtarzalnym trasom, nawigacji maszyn i autonomicznych narzędzi. Źródeł zakłóceń jest mniej niż w miastach, ale niezawodność na dużych polach i w długich dni pracy jest niezbędna — poprawka, która się przerywa podczas przejazdu, oznacza przegapienie lub nakładanie się na niepowodzenie.
Inspekcja Energetyczna i Infrastrukturalna
Platformy inspekcyjne działają blisko urządzeń elektrycznych, stacji transformatorowych i konstrukcji metalowych, gdzie środowisko RF jest złożone i nieprzewidywalne. Niezawodne pozycjonowanie w pobliżu infrastruktury wymaga odbiorników, które tolerują zakłócenia i śledzą sygnały w obecności silnej energii w pobliżu.
Geodezja i kartografia
Ekipy geodezyjne wymagają dokładności na poziomie centymetra i niezawodnego ustalenia RTK. Dostępność sygnału i wielościeżkowa przechodzenie wokół struktur decydują o tym, jak niezawodnie para baza i łazik osiąga stałe rozwiązanie, a zakłócenia mogą całkowicie zatrzymać produkcję.
Na co producenci powinni zwracać uwagę w odbiorniku GNSS z zagłuszeniem zagłusza?
Podczas oceny odbiornika lub modułu GNSS przeciwzakłócającego, należy porównać arkusz specyfikacji z rzeczywistym profilem misji. Kryteria, które są najważniejsze:
- Wykrywanie i tłumienie zakłóceń— czy produkt wdraża dedykowane techniki wykrywania i tłumienia, opisane w oficjalnych specyfikacjach?
- Wsparcie wielokonstelacji— sprawdzić, które konstelacje są faktycznie obsługiwane (GPS, BDS, GLONASS, Galileo, QZSS i inne); Więcej konstelacji oznacza większą redundancję, gdy niektóre sygnały ulegają degradacji.
- Wsparcie wieloczęstotliwościowe— Pokrycie L1, L2 i L5 zwiększa różnorodność przed zakłóceniami i poprawia odporność RTK; Potwierdź pasma z karty technicznej.
- Wydajność RTK— ocenić dokładność RTK, szybkość inicjalizacji, wsparcie protokołu korekcyjnego oraz stabilność stałego rozwiązania w warunkach degradacji.
- Update rate and latency— dynamiczne platformy potrzebują świeżych danych o pozycji z dużą częstotliwością i niskim opóźnieniem; Sprawdź rzeczywiste dane odbiornika.
- Łagodzenie wielu ścieżek— dla środowisk miejskich, przemysłowych i bogatych w metale odrzucenie sygnałów odbitych jest odrębną zdolnością wartą potwierdzenia.
- Antyspoofing— tam, gdzie produkt to wyraźnie wspiera, antyspoofing chroni przed fałszywymi sygnałami GNSS. To inna funkcja niż przeciwzakłócenia, więc oceniaj oba w kontekście rzeczywistych możliwości produktu.
- Rozmiar i moc— dla UAV, robotów i urządzeń wbudowanych wymiary, masa i zużycie energii są ograniczeniami pierwszego rzędu.
- Interfejsy— dopasowując udokumentowane interfejsy elektryczne (UART, USB, Ethernet, CAN, I2C) do magistrali kontrolera hosta.
Żaden produkt nie pasuje do każdej platformy, więc wybór powinien zaczynać się od środowiska operacyjnego, a nie od liczby dokładności nagłówków.
Podejście JUMPSTAR do niezawodnego pozycjonowania GNSS
JUMPSTAR buduje precyzyjne moduły GNSS, odbiorniki oraz rozwiązania pozycjonujące do integracji OEM, koncentrując się na warunkach, z jakimi faktycznie mierzą się platformy przemysłowe. Jego podejście łączy odbiór wielokonstelacyjny i wieloczęstotliwościowy, łagodzenie interferencji i wielościeżek, łagodzenie jonosfery, wysokie częstotliwości aktualizacji przy niskich opóźnieniach, zdolność RTK, kierowanie z dwoma antenami oraz wsparcie anty-spoofingowe tam, gdzie produkt to zapewnia.
Niezawodne pozycjonowanie wynika z połączenia architektury odbiornika, przetwarzania sygnałów, projektowania RF, wyboru anteny, danych korekcyjnych i integracji systemu — a nie z jednej specyfikacji. Seria została zaprojektowana tak, aby producenci OEM mogli wybrać kombinację dopasowaną do swojej platformy – od kompaktowych modułów wbudowanych po pełnowymiarowe odbiorniki.
Produkty JUMPSTAR GNSS z możliwością zapobiegania zakłóceniom
Trzy produkty JUMPSTAR pokazują, jak zdolność zapobiegania zakłóceniom jest realizowana w różnych formach:
TheJS-AP55jest wielopasmowym, wielokonstelacyjnym odbiornikiem GNSS przeznaczonym do zastosowań UAV, robotów i autonomicznej jazdy. Łączy 448 kanałów sprzętowych z pełnym odbiorem konstelacji (GPS, BDS, GLONASS, Galileo, QZSS, NavIC i SBAS), częstotliwością aktualizacji 100 Hz z opóźnieniem poniżej 10 ms oraz technologiami AIM+, IONO+, APME+ i RAIM+, zapewniając solidne działanie w złożonych środowiskach. Dokładność RTK osiąga 0,6 cm + 1 ppm, a opcjonalna wersja AP55H z podwójną anteną zwiększa kąt do 0,15°. Wsparcie OSNMA dla przeciwników spoofingu zapewnia OEM ochronę zarówno przed zakłóceniami, jak i fałszywymi sygnałami.
Dla platform, które wymagają zarówno kierunku kierunku, jak i pozycjonowania,JS-CK15-3jest odbiornikiem wielokonstelacyjnym z podwójnym kierunkiem antenowym i wbudowanym IMU. Zapewnia dokładność RTK 8 mm + 1 ppm poziomo i 15 mm + 1 ppm pionowo, pozycjonowanie do 50 Hz oraz wyjście IMU 100 Hz. Jego konstrukcja antyzakłóceniowa tłumi zakłócenia wąskopasmowe i jednotonowe nawet do 60 dB, a nawigacja inercyjna pozwala pozycjonować się przy słabych sygnałach satelitarnych — co doskonale nadaje się do UAV i platform robotów w pobliżu szumów elektrycznych.
Gdy rozmiar i waga są ściśle napięte,JS-BCK43H-3jest miniaturowym modułem RTK o wielokonstelacji i wieloczęstotliwościach o wymiarach 39,0 × 30,0 × 6,04 mm i masie poniżej 25 g. Łączy dwuantenowe kierunki interferometryczne (0,2° przy 1 m bazie) z wbudowanym IMU, osiąga dokładność RTK 8 mm + 1 ppm przy szybkiej inicjalizacji oraz tłumi zakłócenia wąskopasmowe i jednotonowe do stosunku sygnału do zakłóceń 60 dB. Podwójne interfejsy UART, Type-C, dwa RF, PPS i EVENT ułatwiają osadzanie.
Pełna gama modułów, odbiorników i anten jest dostępna naStrona produktów JUMPSTAR.
Budowanie niezawodnego systemu pozycjonowania GNSS
Odbiornik antyzakłócający to tylko jedna część niezawodnego systemu pozycjonowania GNSS. Cały łańcuch obejmuje odbiornik lub moduł GNSS, antenę, układ RF i okablowanie, rozmieszczenie anteny, źródło korekcji RTK, kontroler robota lub pojazdu, fuzję czujników oraz oprogramowanie, które to łączy.
Każdy link ma znaczenie. Technicznie zdolny odbiornik może nadal działać słabo, jeśli antena jest źle ustawiona, jeśli środowisko RF jest ignorowane podczas projektowania systemu lub jeśli elektronika platformy emituje szumy w otoczenie anteny. Najbardziej niezawodne systemy są projektowane jako całość: od początku planowane rozmieszczenie anten, układ RF zachowany w czystości, a odbiornik dobór do warunków zakłóceń, które faktycznie spełnia.
Podsumowanie
W złożonych środowiskach wysokiej precyzji GNSS nie może być oceniany wyłącznie na podstawie dokładności. Liczba na arkuszu specyfikacji — 0,6 cm, 1 cm lub 2 cm — niewiele mówi o tym, jak odbiornik zachowuje się w przypadku zakłóceń. Liczy się dostępność sygnału, odporność na zakłócenia, ograniczenie wielodrogowości, stabilność RTK, częstotliwość aktualizacji, opóźnienia i integracja systemu. Technologia GNSS przeciwzakłócająca rozwiązuje najbardziej zakłócający czynnik: utrzymuje silnik pozycjonowania w pracy, gdy obecna jest niepożądana energia RF, dzięki czemu aplikacja działa dalej.
JUMPSTAR łączy precyzyjne technologie pozycjonowania GNSS z redukcją interferencji oraz opcjami integracji zorientowanej na OEM dla wymagających zastosowań przemysłowych. Jeśli budujesz platformę, która musi zapewniać niezawodne pozycjonowanie w wymagającym środowisku RF, zacznij od rozmowy o warunkach pracy, ograniczeniach i wymaganiach dotyczących dokładności.
Potrzebujesz niezawodnego pozycjonowania GNSS w złożonym środowisku RF?
JUMPSTAR dostarcza moduły GNSS antyzakłócające, odbiorniki RTK oraz rozwiązania pozycjonujące zaprojektowane do integracji OEM w zastosowaniach UAV, robotów, rolnictwa, geodezji i zastosowań przemysłowych.
Skontaktuj się z JUMPSTAR, aby omówić swoje wymagania dotyczące GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


