












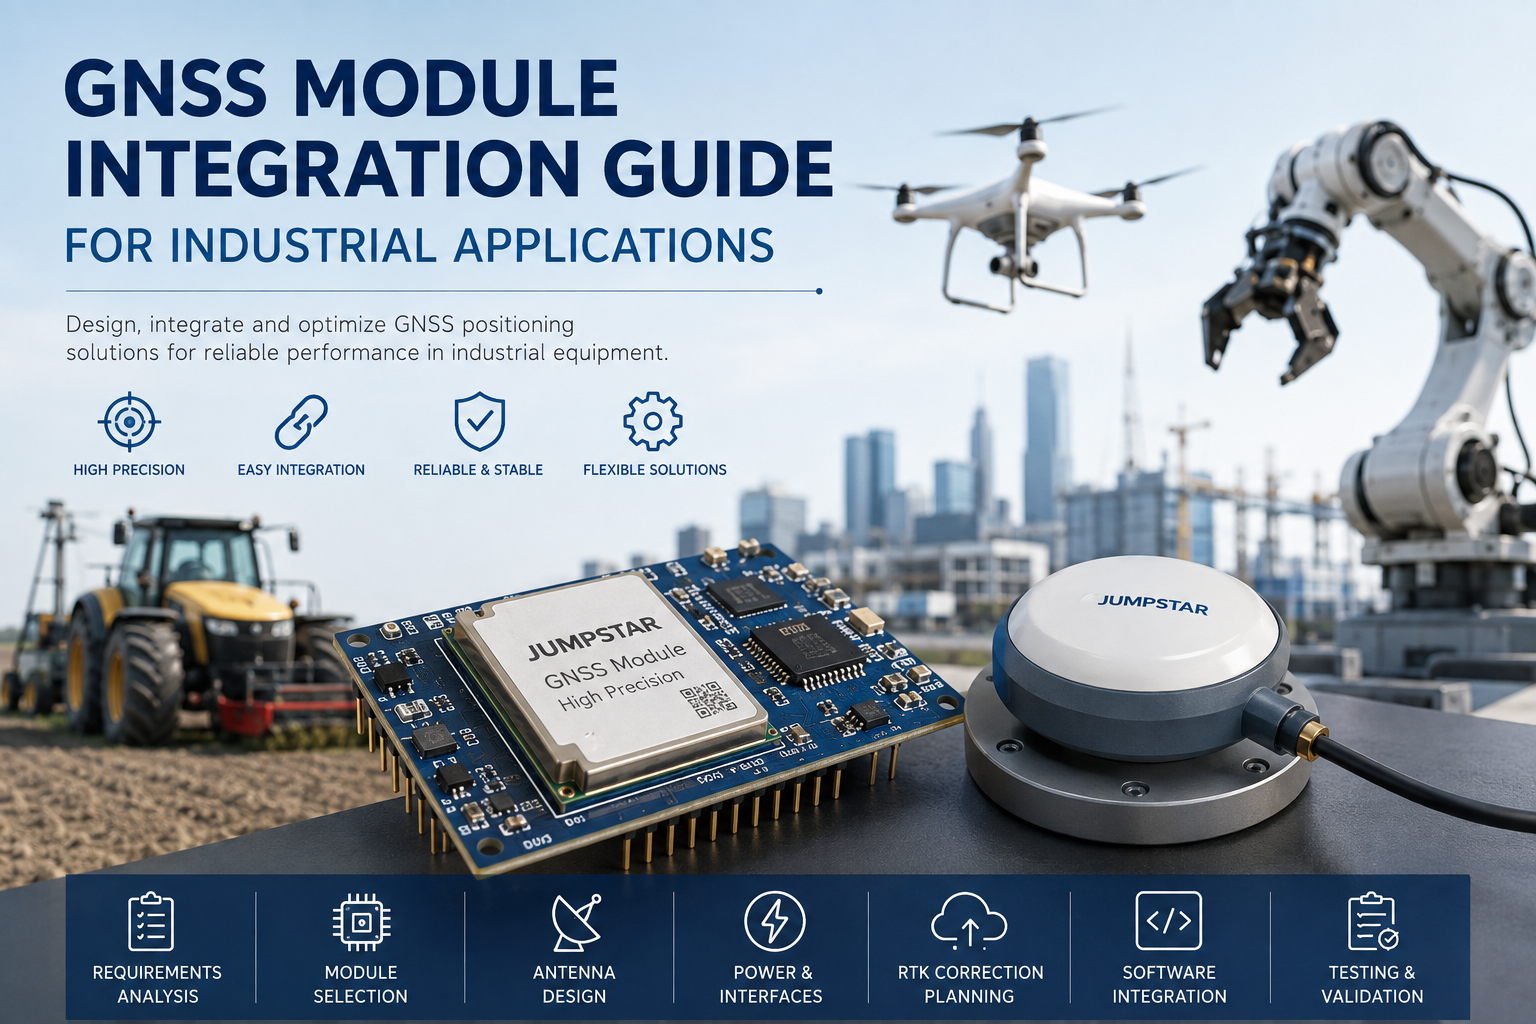
Bezzałogowe załogi, autonomiczne roboty, maszyny rolnicze, sprzęt geodezyjny, pojazdy przemysłowe i platformy mobilne coraz bardziej polegają na pozycji GNSS jako podstawowego podsystemu. Dla OEM integracja modułu GNSS to nie tylko podłączenie anteny i odczytanie współrzędnych. Wydajność urządzenia w terenie jest kształtowana przez antenę, układ RF, zasilacz, interfejsy, dane korekcyjne, oprogramowanie oraz środowisko instalacyjne.Integracja modułów GNSSto samodzielna dziedzina projektowania — a szybkie wykonanie tego jest znacznie tańsze niż naprawa po masowej produkcji.
Dlaczego integracja modułów GNSS ma znaczenie dla urządzeń przemysłowych
Sprzęt przemysłowy wykorzystuje GNSS na kilka różnych sposobów:Pozycjonowanieaby raportować lokalizację urządzenia w czasie rzeczywistym,Nawigacjawspierając planowanie tras i automatyczne nawigowanie,Automatyzacjado wprowadzania pozycji do pojazdów autonomicznych, robotów i maszyn rolniczych,Mapowanie i zbieranie danychdo pomiarów i inspekcji, a także w niektórych systemachSynchronizacja i synchronizacjaz zegara GNSS. Nie każde urządzenie przemysłowe wymaga RTK na poziomie centymetra. Wymagania obejmują standardowy GNSS dla podstawowego śledzenia, przez pozycjonowanie poniżej metrów, po wysokoprecyzyjne RTK dla zastosowań, gdzie dokładność bezpośrednio wpływa na jakość pracy.
Krok 1 — Zdefiniuj wymagania aplikacyjne
Zacznij od wymagań, nie od modułu. Przed oceną jakiegokolwiek sprzętu dokumentuj następujące rzeczy: wymagana dokładność pozycjonowania, działanie statyczne lub dynamiczne, środowisko wewnętrzne i zewnętrzne, szybkość aktualizacji, opóźnienia, ograniczenia rozmiaru, budżet zasilania, wymagane interfejsy, konfiguracja anteny, potrzeby korekcji danych oraz zakres temperatur roboczych.
Różne platformy różnie traktują te czynniki. AUAVzazwyczaj priorytetowo traktuje rozmiar, wagę, moc, szybkość aktualizacji, opóźnienia i nagłówek RTK.Maszyny rolniczekładzie nacisk na dokładność RTK, powtarzalność, stabilne śledzenie satelitarne oraz długotrwałą eksploatację.Sprzęt geodezyjnywymaga wydajności RTK, wsparcia dla wieloczęstotliwościowych i wielokonstelacyjnych oraz wiarygodnych danych korekcyjnych.Roboty autonomiczneNajbardziej dbam o ciągłość pozycji, częstotliwość aktualizacji, kurs i integrację czujników.
Krok 2 — Wybierz odpowiedni moduł GNSS
Selekcja zaczyna się od poziomu dokładności, którego aplikacja faktycznie wymaga: standardowego pozycjonowania, pozycjonowania poniżej metra lub RTK na poziomie centymetra. Wsparcie konstelacji (GPS, BDS, GLONASS, Galileo, QZSS, NavIC i SBAS w zależności od produktu) określa, ile satelitów jest widocznych w danym regionie, więc potwierdz, co każdy moduł obsługuje względem oficjalnej specyfikacji. Wsparcie częstotliwości ma znaczenie dla pracy o wysokiej precyzji: odbiór wieloczęstotliwościowy (na przykład L1/L2 lub L1/L5) pozwala odbiornikowi oszacować i zniwelować błąd jonosferyczny, co przyspiesza inicjalizację RTK i poprawia odporność. Na koniec sprawdź szybkość aktualizacji i opóźnienia — dynamiczne platformy, takie jak UAV, roboty i pojazdy autonomiczne, są szczególnie wrażliwe na niskie opóźnienia dotyczące pozycji wyjściowych.
Krok 3 — Wybierz i integruj antenę GNSS
Moduł GNSS i jego antena nie mogą być zaprojektowane niezależnie. Pierwszym sprawdzianem jest zgodność częstotliwościowa między modułem a anteną, następnie wzmocnienie anteny, wydajność LNA, straty kabli, wybór złącza, umiejscowienie, płaszczyzna masy oraz zakłócenia RF. Antena powinna być ustawiona z wyraźnym widokiem na niebo, z dala od dużych metalowych przeszkód, nadajników wysokiej częstotliwości oraz elektroniki silnikowej lub o dużej mocy, z ostrożnym prowadzeniem kabli. Akceptowalna odległość fizyczna zależy od konkretnego projektu, więc zweryfikowaj jego umieszczenie na rzeczywistym zespole mechanicznym, zamiast zakładać stałą regułę.
W przypadku produktów o wysokiej precyzji jakość anteny nie jest przyjemna: wzór wzmocnienia, stabilność środka fazowego oraz odrzucenie wielodrogowe bezpośrednio wpływają na pomiary wykonywane przez moduł. Odbiornik, który dobrze działa na ławce, może działać gorzej w terenie, gdy jest połączony z nieodpowiednią anteną. JUMPSTAR oferujeAnteny GNSSProjekty łat, helikalnych i pierścieni dławiących pokrywające zasięg, dostosowane do różnych wymagań integracyjnych.
Krok 4 — Rozważ projektowanie zasilania i interfejsu
Zasilanie i interfejsy są najbardziej niedocenianymi elementami integracji przemysłowej. Po stronie zasilania sprawdź zakres napięć wejściowych, zużycie, stabilność zasilania oraz szumy elektryczne — regulatory przełączające i silniki w pobliżu modułu mogą pogorszyć wydajność GNSS. Po stronie interfejsu w projektach przemysłowych stosuje się UART, USB, Ethernet, I2C i CAN, ale dostępne interfejsy zależą od modelu modułu, więc potwierdz je w dokumentacji produktu przed zablokowaniem projektu hosta.
Krok 5 — Dane korekcyjne RTK planowania
Jeśli aplikacja wymaga RTK, zaplanuj źródło korekty przed ukończeniem sprzętu. Opcje obejmują prywatną stację bazową, korekcje sieci (usługi w stylu CORS) oraz dane korekcyjne RTCM dostarczane przez radio, telefon komórkowy lub internet. Ostateczna wydajność RTK jest ustalana wspólnie przez moduł GNSS, dane korekcyjne, odpowiednią antenę oraz prawidłową integrację systemu — silny moduł RTK nie jest w stanie zrekompensować niestabilnego dostarczania korekcji ani słabo zintegrowanego łańcucha RF. JUMPSTAR'sModuły RTK o wysokiej precyzjisą zaprojektowane tak, aby współpracować ze standardowymi procesami korekcji.
Krok 6 — Rozważ złożone środowiska operacyjne
Sprzęt przemysłowy działa tam, gdzie sygnały są kwestionowane: w obszarach miejskich, w pobliżu budynków, na polach rolniczych, na terenach przemysłowych, w pobliżu urządzeń elektrycznych oraz na platformach o wysokim poziomie wibracji. Dominują trzy efekty.Wielościeżkowa— budynki, pojazdy i metalowe konstrukcje odbijają sygnały GNSS zanim dotrą do anteny.Zakłócenia RF— własna elektronika urządzenia i otaczający sprzęt radiowy mogą zakłócać odbiór GNSS.Drgania i ruch— UAV, roboty i maszyny rolnicze łączą dynamiczny ruch z drganiami mechanicznymi. Środki łagodzące obejmują śledzenie wieloczęstotliwościowe i wielokonstelacyjne, łagodzenie interferencji i wielościeżek, pozycjonowanie za pomocą dwóch anten oraz fuzję sensorów z IMU.
Krok 7 — Integruj GNSS z systemem gospodarza
Moduł GNSS rzadko działa samodzielnie. Wymienia dane z kontrolerem lotu, kontrolerem pojazdu, komputerem przemysłowym, MCU, PLC, oprogramowaniem nawigacyjnym lub IMU, w zależności od produktu. Typowy przebieg jest prosty:
Dla platform o wysokiej dynamice połączenie GNSS z IMU utrzymuje wyjście pozycji podczas krótkich przerw w sygnałach i zapewnia kurs kursu, gdy urządzenie jest nieruchome. Jednak sam GNSS nie wykonuje zadania nawigacyjnego — dostarcza dane pozycji, a system gospodarza przekształca je w nawigację, sterowanie lub rejestrowanie danych.
Testowanie i walidacja przed masową produkcją
Zweryfikowaj całe urządzenie, nie tylko moduł. Testuj dokładność pozycjonowania względem znanego odniesienia, sprawdzaj szybkość inicjalizacji RTK i stabilność oraz mierz dostępność sygnału w różnych środowiskach. Przeprowadzaj testy dynamiczne na rzeczywistej platformie — UAV, pojeździe, robocie lub maszynie rolniczej — ponieważ ruch zmienia wydajność anteny i wielościeżkę. Testuj środowisko RF, aby potwierdzić, że własna elektronika urządzenia nie pogarsza odbioru GNSS, oraz zweryfikować temperaturę i niezawodność w całym zakresie pracy. Wydajność laboratoryjna i rzeczywista wydajność systemu nie zawsze są identyczne, dlatego testowanie całej maszyny przed masową produkcją jest niepodważalne.
Typowe błędy integracyjne GNSS
Najczęstsze błędy w projektach OEM GNSS mają rozpoznawalny wzorzec:
- Wybór modułu wyłącznie na podstawie dokładności— skupiając się na "poziomie centymetra", ignorując interfejsy, zasilanie, środowisko i kompatybilność anten.
- Pomijając konstrukcję anteny— dobry odbiornik w połączeniu z źle dobraną lub źle umieszczoną anteną nie radzi sobie w terenie.
- Słaby układ RF— układy cyfrowe, stopnie zasilania i radia komunikacyjne zakłócają odbiór GNSS.
- Niewystarczające planowanie danych korekcyjnych— system RTK bez wiarygodnego źródła korekcji nigdy nie osiąga swojej deklarowanej dokładności.
- Testy tylko na otwartym niebie— pogarsza się wydajność w środowiskach miejskich, metalowych lub przemysłowych, które nigdy nie były częścią planu testowego.
Rozwiązania JUMPSTAR GNSS do integracji OEM
JUMPSTAR dostarcza pełnych elementów budulcowych systemu pozycjonowania GNSS:Moduły GNSS, moduły RTK,Płyty OEM GNSS, odbiorników,Anteny, zaciski pozycjonujące oraz rozwiązania OEM/ODM. Ponieważ potrzeby integracji różnią się dokładnością, rozmiarem, mocą, interfejsem, anteną i zastosowaniem, JUMPSTAR dostosowuje ofertę do urządzenia, zamiast narzucać uniwersalny moduł. Trzy przykłady ilustrują ten zakres:
JS-AD56UB8 — Standardowa integracja GNSS
Kompaktowy moduł multi-GNSS o wysokiej czułości (-167 dBm), częstotliwości aktualizacji 10 Hz i dokładności submetrowej. Jego niewielki zasięg i niska złożoność sprawiają, że jest to łatwy wybór dla UAV, urządzeń przenośnych, logistyki i śledzenia samochodów tam, gdzie standardowe pozycjonowanie jest wystarczające. ZobaczJS-AD56UB8dla pełnych specyfikacji.
JS-M6D — Wieloczęstotliwościowa integracja RTK
Wielokonstelacyjny, wieloczęstotliwościowy moduł RTK o dokładności na poziomie centymetra i 96 kanałach poszukiwań, wspierający GPS, BDS, GLONASS i Galileo. Jest dostosowany do precyzyjnego rolnictwa, geodezji i sterowania maszynami, gdzie dostępne są dane korekcji RTK, a śledzenie dwuczęstotliwościowe przyspiesza inicjalizację. ZobaczJS-M6Ddla pełnych specyfikacji.
JS-BCK43H-3 — RTK + IMU dla złożonych środowisk
Moduł RTK z dwoma antenami z wbudowanym IMU, dokładnością kursu 0,2° i zdolnością przeciwzakłóceniową 60 dB. Zintegrowany czujnik inercyjny utrzymuje pozycję wyjściową podczas krótkich przerw w GNSS, co czyni go dobrze przystosowanym do dronów, robotów i autonomicznych platform operujących w pobliżu źródeł zakłóceń. ZobaczJS-BCK43H-3dla pełnych specyfikacji.
Podsumowanie
Udana integracja modułów GNSS to coś więcej niż wybór modułu o wysokiej dokładności. Cały system — moduł, antena, projekt RF, zasilanie, interfejsy, dane korekcyjne, oprogramowanie i testy systemowe — decyduje o tym, co gotowe urządzenie dostarcza w terenie. Najpierw zdefiniuj wymagania, dopasuj moduł do zastosowania, traktuj antenę i układ RF jako część projektu i zweryfikowaj na rzeczywistej platformie przed masową produkcją. JUMPSTAR dostarcza moduły GNSS, rozwiązania RTK, płyty OEM, odbiorniki, anteny oraz dostosowane rozwiązania pozycjonowania dla producentów rozwijających sprzęt przemysłowy i inteligentny.Skontaktuj się z JUMPSTAR, aby omówić swoje wymagania dotyczące integracji GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


